Product Information
Extra Information
Product Information
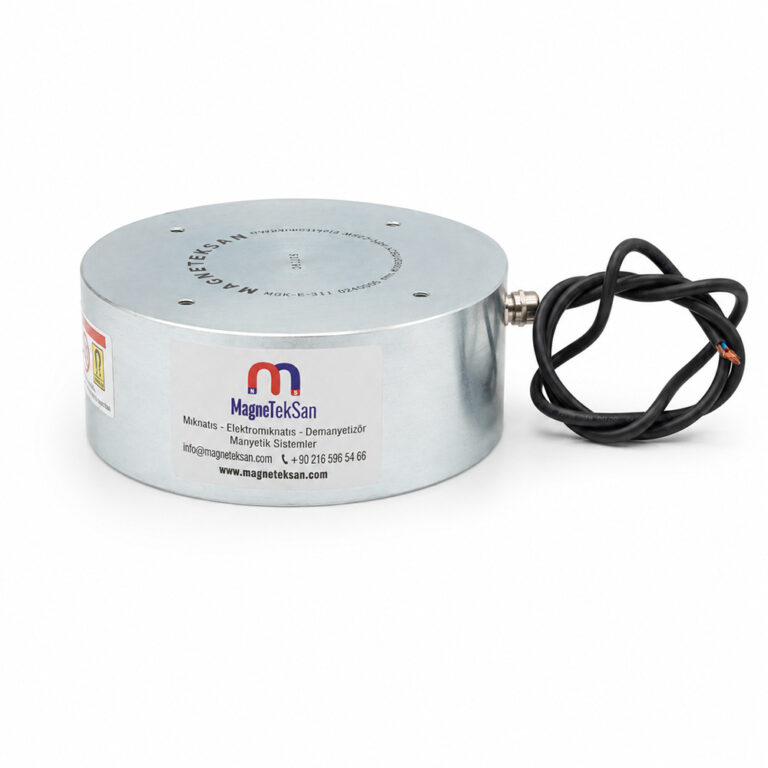
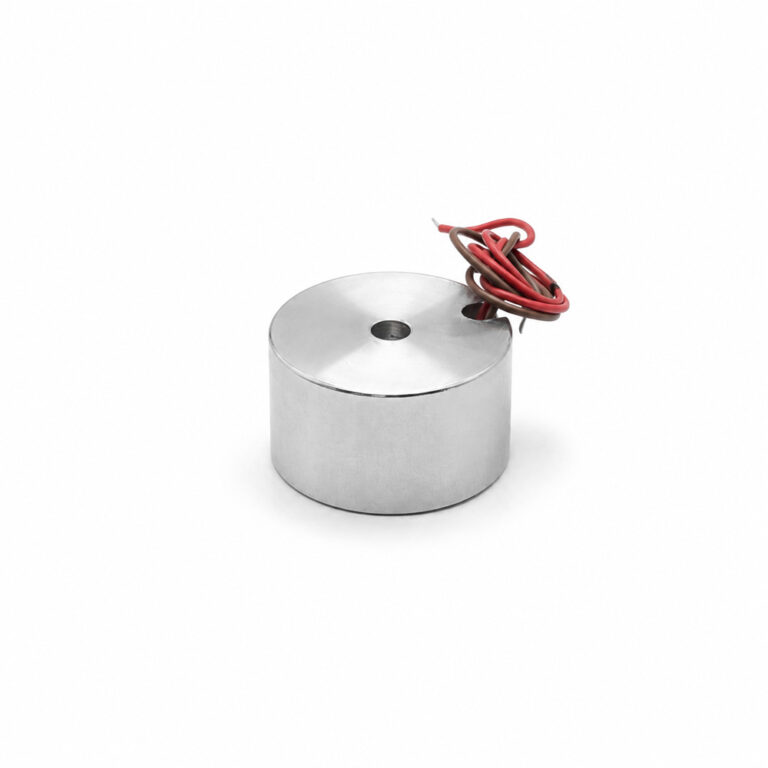
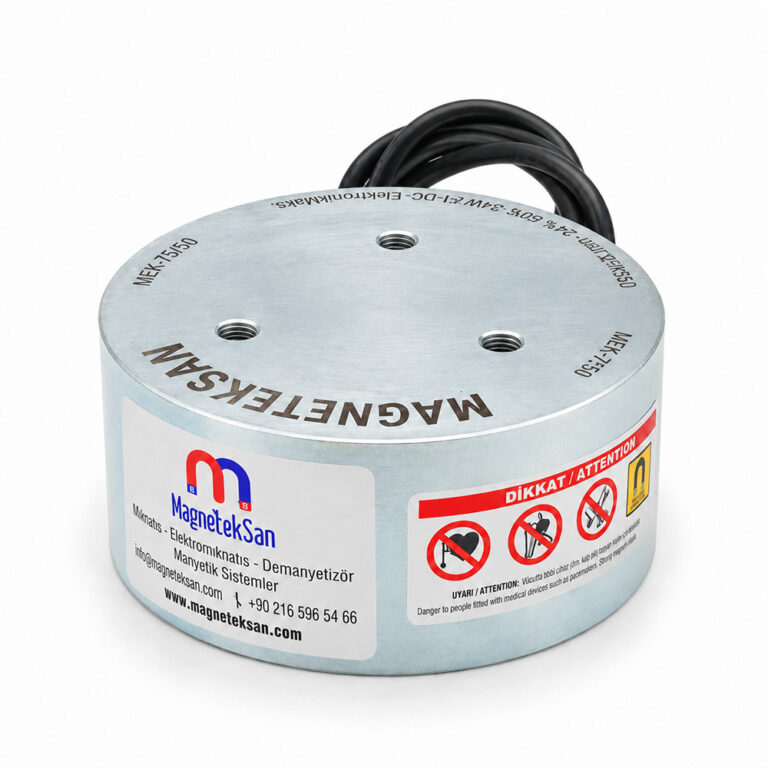
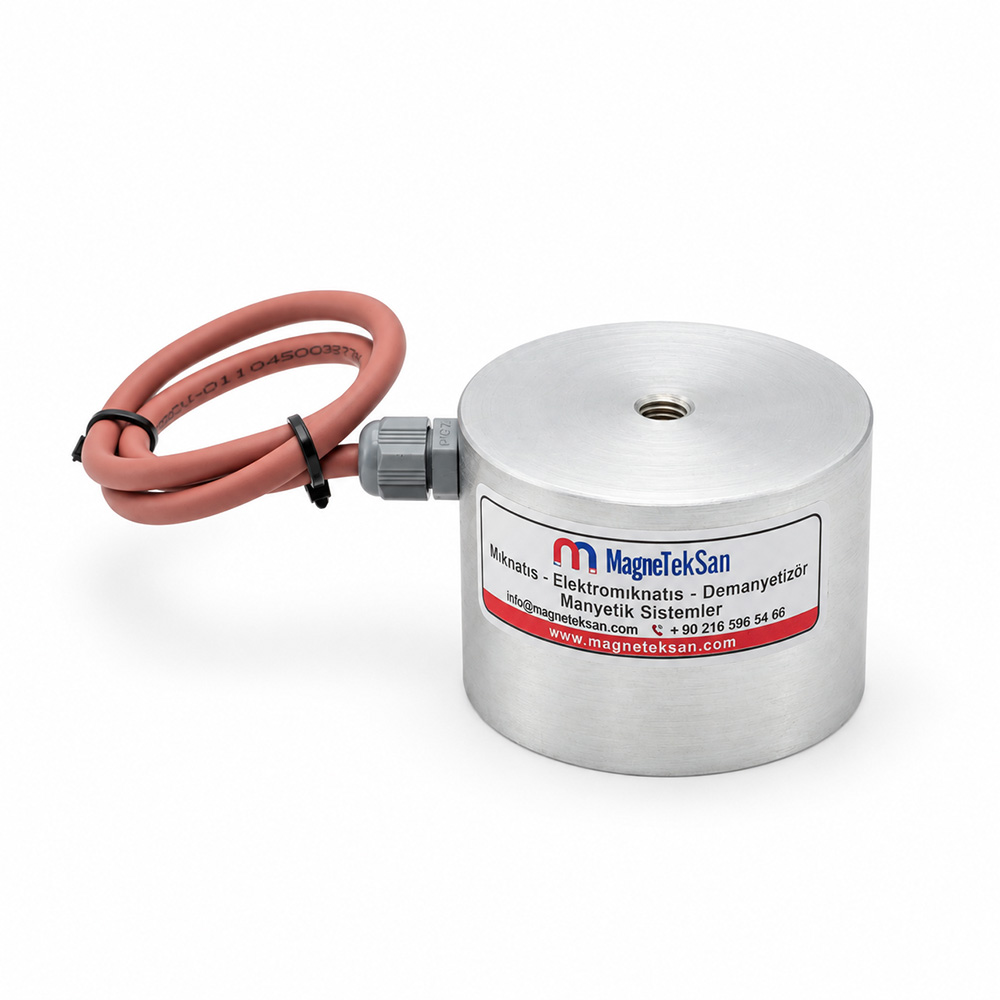
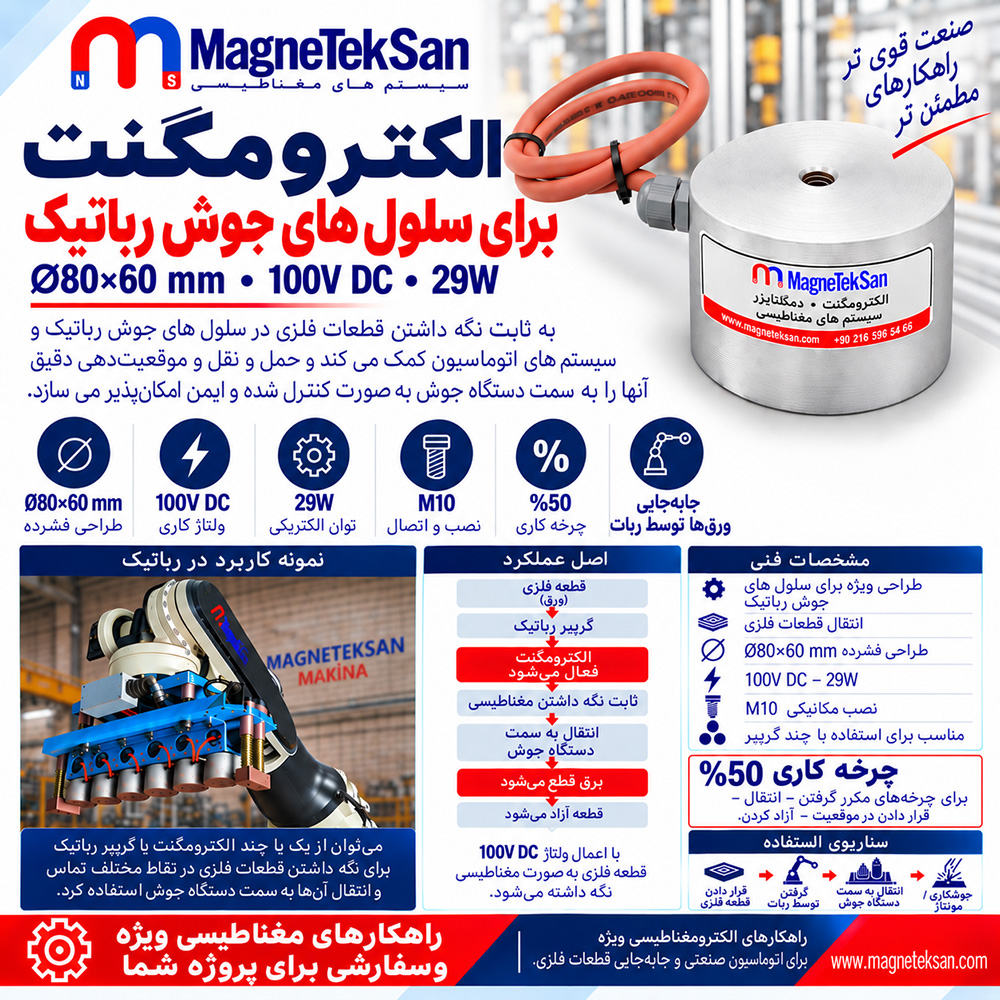
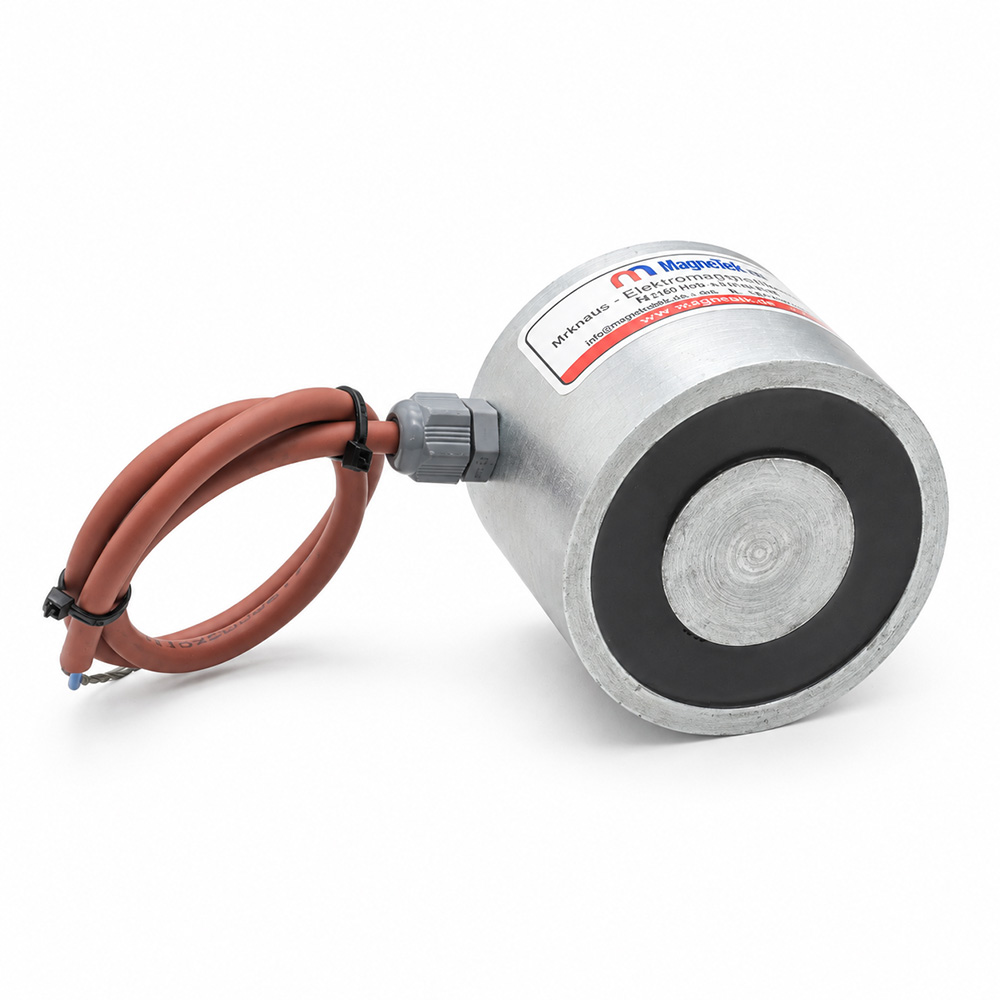
الکترومگنت سلول جوشکاری رباتیک یک الکترومگنت DC فشرده با ابعاد Ø80×60 mm است که برای گرفتن، انتقال و موقعیتدهی ورقها و قطعات فولادی فرومغناطیسی در سیستمهای جوشکاری اتوماتیک طراحی شده است. این محصول با 100V DC و توان 29W کار میکند، دارای اتصال M10 و سیکل کاری 50% است؛ بسته به هندسه قطعه میتوان چند الکترومگنت را روی یک گریپر رباتیک نصب کرد.
| مشخصه فنی | مقدار |
|---|---|
| نوع محصول | الکترومگنت DC برای ربات |
| کاربرد اصلی | تغذیه ورق در سلول جوشکاری رباتیک |
| قطر | Ø80 mm |
| ارتفاع | 60 mm |
| ولتاژ کاری | 100V DC |
| توان الکتریکی | 29W |
| اتصال مکانیکی | M10 |
| سیکل کاری | 50% |
| نصب | گریپر رباتیک / نگهدارنده سفارشی |
| ماده هدف | آهن / فولاد فرومغناطیسی |
| اصل عملکرد | نگهداری هنگام اعمال برق / آزادسازی پس از قطع برق |
Extra Information
الکترومگنت سلول جوشکاری رباتیک چیست؟
الکترومگنت سلول جوشکاری رباتیک یک تجهیز گیرش مغناطیسی با کنترل الکتریکی است که به ربات صنعتی امکان میدهد قطعات فرومغناطیسی را بردارد و به فیکسچر جوشکاری یا موقعیت مونتاژ مشخص منتقل کند.
این الکترومگنت خود عملیات جوشکاری را انجام نمیدهد. وظیفه اصلی آن گرفتن، انتقال، موقعیتدهی و آزادسازی ورقها و قطعات فولادی مناسب در یک فرآیند تولید اتوماتیک است.
الکترومگنت چگونه در سلول جوشکاری رباتیک استفاده میشود؟
یک سیکل کاری معمول میتواند به شکل زیر باشد:
قطعه ورق فرومغناطیسی
↓
گریپر ربات به قطعه نزدیک میشود
↓
الکترومگنتهای Ø80×60 mm فعال میشوند
↓
ورق بهصورت مغناطیسی نگه داشته میشود
↓
قطعه به فیکسچر جوشکاری منتقل میشود
↓
قطعه در موقعیت موردنظر قرار میگیرد
↓
برق الکترومگنتها قطع میشود
↓
قطعه آزاد میشود
↓
فرآیند جوشکاری / مونتاژ آغاز میشود
به این ترتیب سیستم گیرش مغناطیسی میتواند در یک فرآیند اتوماتیک برداشتن، انتقال و قرار دادن قطعه ادغام شود.
چرا در سلول جوشکاری رباتیک از الکترومگنت استفاده میشود؟
در سلولهای تولید رباتیک، قطعات ورقی معمولاً باید بهطور مکرر:
- برداشته شوند،
- جابهجا شوند،
- روی فیکسچر جوشکاری قرار گیرند،
- در موقعیت مشخص آزاد شوند.
برای قطعات فرومغناطیسی مناسب، الکترومگنت میتواند بهعنوان یک سیستم گیرش با کنترل الکتریکی، بهتنهایی یا در کنار گریپرهای مکانیکی استفاده شود.
آیا میتوان چند الکترومگنت را روی یک گریپر رباتیک نصب کرد؟
بله.
میتوان چند الکترومگنت Ø80×60 mm را روی یک اندافکتور ربات نصب کرد تا برای قطعات بزرگ یا کشیده، چند نقطه تماس مغناطیسی ایجاد شود.
تعداد و محل الکترومگنتها باید بر اساس موارد زیر تعیین شود:
- ابعاد قطعه،
- وزن قطعه،
- هندسه قطعه،
- سطوح تماس موجود،
- مرکز ثقل،
- ظرفیت بار ربات،
- شتاب و شرایط حرکت.
استفاده از چند الکترومگنت بهتنهایی به معنی تضمین ظرفیت بلندکردن مشخص نیست.
چرا از چند الکترومگنت استفاده میشود؟
یک الکترومگنت ممکن است برای یک ورق بزرگ یا قطعهای با هندسه پیچیده، توزیع مناسبی از نقاط گیرش ایجاد نکند.
با استفاده از چند الکترومگنت میتوان نقاط تماس مغناطیسی را در قسمتهای مختلف قطعه توزیع کرد.
بنابراین تعداد، فاصله و محل نصب الکترومگنتها باید بر اساس قطعه واقعی تعیین شود، نه فقط ابعاد کلی گریپر.
Ø80×60 mm به چه معناست؟
ابعاد الکترومگنت عبارتاند از:
- قطر Ø80 mm
- ارتفاع 60 mm
ساختار گرد و فشرده محصول، بسته به طراحی سیستم، امکان استفاده از چند الکترومگنت روی یک گریپر یا اندافکتور سفارشی را فراهم میکند.
100V DC به چه معناست؟
ولتاژ نامی کاری این الکترومگنت:
100V DC
است.
بنابراین محصول باید با منبع تغذیه جریان مستقیم و مدار کنترل مناسب با مشخصات الکتریکی آن استفاده شود.
29W به چه معناست؟
توان الکتریکی اعلامشده برای الکترومگنت:
29W
است.
این مقدار نشاندهنده توان الکتریکی محصول است و به این معنا نیست که:
29W = ظرفیت بلندکردن 29 kg
توان الکتریکی و نیروی نگهداری مغناطیسی دو پارامتر فنی متفاوت هستند.
سیکل کاری 50% به چه معناست؟
این الکترومگنت برای سیکل کاری 50% طراحی شده است.
بنابراین خارج از شرایط کاری تأییدشده، نباید آن را بهعنوان الکترومگنتی برای کار مداوم با سیکل 100% در نظر گرفت.
فرآیند رباتیک باید دارای سیکل کاری مناسب باشد:
گرفتن → انتقال → آزادسازی → توقف
از آنجا که برای این مدل زمان ثابت و تأییدشده ON/OFF اعلام نشده است، نباید بهطور خودکار مثلاً «30 ثانیه روشن / 30 ثانیه خاموش» در نظر گرفته شود.
اتصال M10 چه کاربردی دارد؟
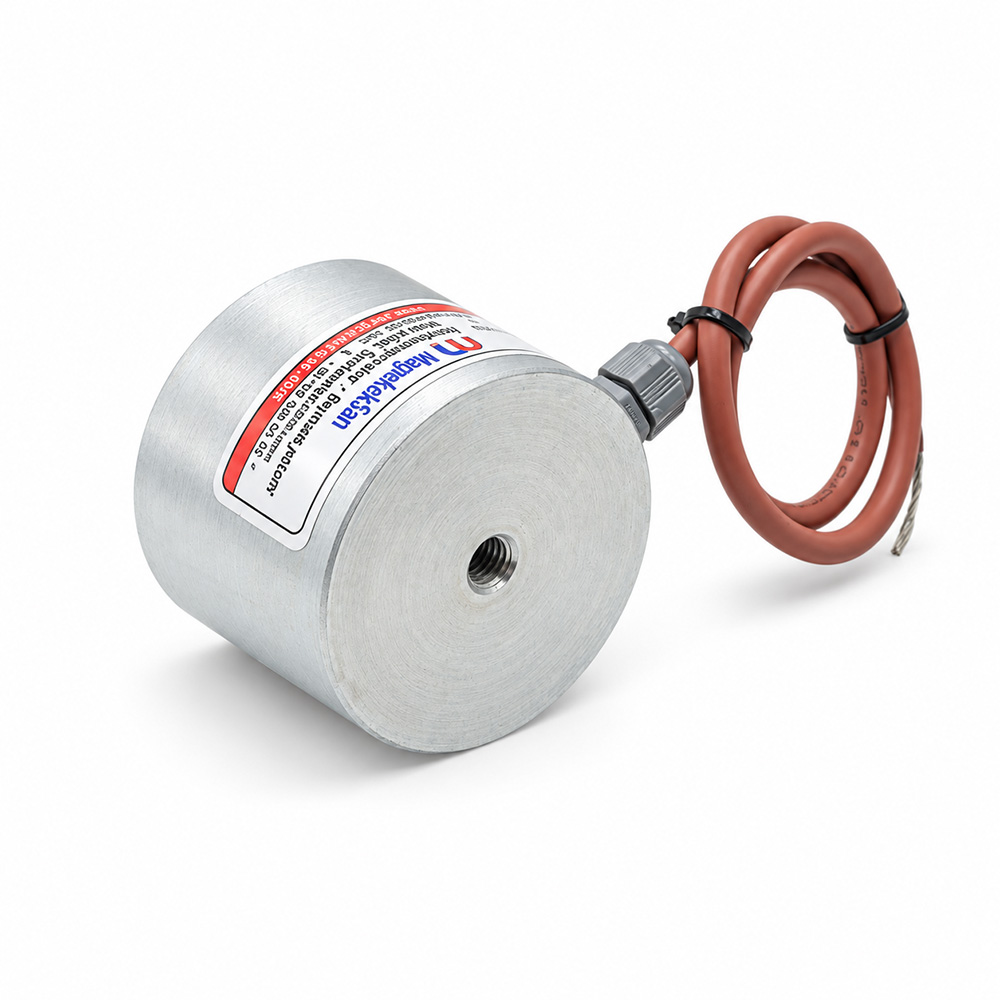
الکترومگنت دارای اتصال مکانیکی M10 است.
این اتصال میتواند برای نصب روی موارد زیر استفاده شود:
- صفحه گریپر ربات،
- سازه نگهدارنده،
- ابزار اتوماسیون سفارشی،
- سیستم گیرش مغناطیسی قابل تنظیم.
سیستم اتصال مکانیکی باید بر اساس ربات، گریپر و قطعه واقعی طراحی شود.
الکترومگنت چگونه روی گریپر ربات نصب میشود؟
الکترومگنت را میتوان با استفاده از اتصال M10 روی یک صفحه نگهدارنده مناسب نصب کرد.
در سیستمهایی که چند الکترومگنت دارند، هنگام طراحی صفحه نگهدارنده باید موارد زیر در نظر گرفته شوند:
- ابعاد قطعه،
- محل نقاط تماس مغناطیسی،
- مرکز ثقل قطعه،
- ظرفیت بار ربات،
- شرایط دینامیکی حرکت.
طراحی گریپر همچنین باید امکان تماس مناسب سطح فعال الکترومگنتها با قطعه را فراهم کند.
الکترومگنت چه موادی را میتواند نگه دارد؟
این محصول عمدتاً برای موادی با خواص فرومغناطیسی مناسب طراحی شده است، از جمله:
- آهن،
- فولاد کربنی،
- ورقهای فولادی مناسب،
- سایر قطعات فلزی فرومغناطیسی.
نیروی واقعی نگهداری هم به جنس ماده و هم به شرایط فیزیکی سطح تماس بستگی دارد.
آیا الکترومگنت میتواند ورق آلومینیوم را نگه دارد؟
خیر.
آلومینیوم ماده فرومغناطیسی نیست و یک الکترومگنت معمولی نمیتواند آن را مانند آهن یا فولاد کربنی نگه دارد.
آیا الکترومگنت میتواند مس یا برنج را نگه دارد؟
خیر.
مس و برنج در حالت معمول فرومغناطیسی نیستند و نمیتوان آنها را با این الکترومگنت مانند آهن یا فولاد کربنی نگه داشت.
آیا الکترومگنت میتواند فولاد ضدزنگ را نگه دارد؟
این موضوع به گرید فولاد ضدزنگ و وضعیت متالورژیکی آن بستگی دارد.
برخی گریدهای فولاد ضدزنگ میتوانند پاسخ مغناطیسی قابلتوجهی داشته باشند، در حالی که بعضی از فولادهای زنگنزن آستنیتی واکنش مغناطیسی بسیار ضعیفی دارند.
بنابراین نمیتوان گیرش مغناطیسی را برای تمام انواع فولاد ضدزنگ تضمین کرد. در چنین کاربردهایی توصیه میشود قطعه واقعی آزمایش شود.
آیا ضخامت ورق روی نیروی نگهداری تأثیر دارد؟
بله.
ضخامت ورق میتواند بر مدار مغناطیسی تأثیر بگذارد. در ورقهای بسیار نازک ممکن است الکترومگنت نتواند همان نیروی نگهداری را که در ضخامت مناسبتر ماده فرومغناطیسی ایجاد میشود، تولید کند.
بنابراین قطعه واقعی باید تحت شرایط مشابه کاربرد نهایی آزمایش شود.
چرا سطح تماس اهمیت دارد؟
سطح فعال الکترومگنت باید تا حد امکان بهصورت مستقیم، یکنواخت و در سطح تماس بیشتری با قطعه فرومغناطیسی قرار گیرد.
موارد زیر میتوانند نیروی نگهداری را کاهش دهند:
- سطوح منحنی،
- ورقهای تغییرشکلیافته،
- پاشش جوش،
- پلیسه،
- رنگ،
- زنگزدگی،
- آلودگی،
- ناهمواری سطح،
- فاصله هوایی بین الکترومگنت و قطعه.
به همین دلیل شرایط واقعی تماس یکی از پارامترهای مهم در طراحی گریپر ربات است.
فاصله هوایی بین الکترومگنت و ورق چه تأثیری دارد؟
با افزایش فاصله هوایی بین الکترومگنت و قطعه فرومغناطیسی، نیروی نگهداری مغناطیسی کاهش مییابد.
برای ایجاد تماس مغناطیسی مؤثر، سطح فعال الکترومگنت باید تا حد امکان مستقیم و یکنواخت با قطعه تماس داشته باشد.
آیا الکترومگنت روی ورق رنگشده قابل استفاده است؟
در اصل، بله.
لایه رنگ الزاماً مانع جذب ورق فولادی فرومغناطیسی نمیشود، اما فاصله اضافی بین الکترومگنت و فولاد ایجاد میکند و ممکن است نیروی نگهداری را کاهش دهد.
بنابراین قبل از تأیید نهایی سیستم رباتیک، توصیه میشود با ورق رنگشده واقعی آزمایش انجام شود.
آیا میتوان از این الکترومگنت برای تغذیه قطعات قبل از جوشکاری استفاده کرد؟
بله.
این کاربرد اصلی این مدل است.
ربات میتواند با استفاده از الکترومگنتها ورق را بردارد، به سلول جوشکاری منتقل کند و روی فیکسچر مناسب قرار دهد. سپس برق الکترومگنتها قطع میشود تا قطعه برای مرحله بعدی فرآیند آزاد شود.
آیا الکترومگنت باید قطعه را هنگام جوشکاری نیز نگه دارد؟
این موضوع باید برای هر کاربرد بهصورت جداگانه ارزیابی شود.
در حین جوشکاری، سیستم ممکن است در معرض موارد زیر قرار گیرد:
- حرارت،
- پاشش جوش،
- بارهای مکانیکی،
- اثرات الکتریکی،
- اثرات مغناطیسی.
کاربرد اصلی این محصول انتقال قطعه به فیکسچر جوشکاری و سپس آزادسازی آن است.
اگر لازم باشد قطعه در تمام مدت جوشکاری کاملاً ثابت بماند، ممکن است به یک سیستم گیره مکانیکی جداگانه روی فیکسچر جوشکاری نیاز باشد.
آیا پاشش جوش میتواند روی الکترومگنت تأثیر بگذارد؟
اگر الکترومگنت بسیار نزدیک به ناحیه فعال جوشکاری قرار گیرد، ذرات فلزی و پاشش جوش میتوانند روی سطح آن جمع شوند.
بنابراین موقعیت گریپر ربات و الکترومگنتها باید متناسب با فرآیند واقعی جوشکاری طراحی شود.
نباید بدون وجود حفاظت مناسب و تأییدشده برای کاربرد، مقاومت خاصی در برابر پاشش جوش فرض شود.
آیا الکترومگنت برای جابهجایی عمودی قابل استفاده است؟
جابهجایی عمودی نیازمند ارزیابی جداگانه است.
هنگام انتقال عمودی قطعه، نیروهایی ایجاد میشوند که ممکن است باعث لغزش قطعه روی سطح الکترومگنت شوند. نیروی جداشدن مغناطیسی و مقاومت در برابر لغزش، دو پارامتر متفاوت هستند.
بنابراین جابهجایی عمودی باید با قطعه واقعی و پروفایل حرکت واقعی ربات آزمایش و تأیید شود.
آیا شتاب ربات بر گیرش مغناطیسی تأثیر دارد؟
بله.
در هنگام حرکت ربات، نیروهای دینامیکی ناشی از موارد زیر ایجاد میشوند:
- شتاب،
- کاهش سرعت،
- تغییر جهت،
- توقف اضطراری.
بنابراین یک سیستم جابهجایی رباتیک نباید فقط بر اساس نیروی نگهداری مغناطیسی استاتیک طراحی شود.
آیا مرکز ثقل قطعه مهم است؟
بله.
بهویژه در گریپرهایی که چند الکترومگنت دارند، توزیع نقاط تماس مغناطیسی نسبت به مرکز ثقل قطعه اهمیت زیادی دارد.
چیدمان نامتعادل میتواند باعث کجشدن یا چرخش قطعه و همچنین توزیع نامساوی بار بین نقاط تماس در هنگام حرکت ربات شود.
آیا الکترومگنت تضمین میکند که فقط یک ورق برداشته شود؟
خیر.
در یک دسته از ورقهای نازک فرومغناطیسی، میدان مغناطیسی ممکن است بر بیش از یک ورق اثر بگذارد.
وظیفه اصلی این الکترومگنت نگهداری و انتقال قطعه است و برای تضمین جداسازی یک ورق از روی دسته طراحی نشده است.
اگر تغذیه مطمئن تکورق موردنیاز باشد، میتوان در کنار سیستم گیرش از یک جداکننده مغناطیسی ورق مناسب استفاده کرد.
آیا الکترومگنت برای ورقهای سوراخدار قابل استفاده است؟
بله، اما هندسه قطعه باید بررسی شود.
اگر بخش قابلتوجهی از سطح فعال الکترومگنت روی:
- سوراخها،
- بازشوها،
- قسمتهای برشخورده
قرار گیرد، سطح مؤثر تماس مغناطیسی کاهش پیدا میکند.
بنابراین محل الکترومگنتها روی گریپر باید بر اساس هندسه واقعی ورق تعیین شود.
آیا الکترومگنت برای قطعات فلزی کوچک قابل استفاده است؟
بله، مشروط بر اینکه قطعه سطح تماس کافی با سطح فعال الکترومگنت داشته باشد.
در قطعات بسیار کوچک، سطح تماس موجود ممکن است محدود باشد و این موضوع میتواند رفتار گیرش مغناطیسی را بهطور قابلتوجهی تغییر دهد.
آزمایش با قطعه واقعی توصیه میشود.
آیا الکترومگنت برای ورقهای فولادی بزرگ قابل استفاده است؟
بله، بسته به کاربرد.
برای ورقهای بزرگ میتوان چند الکترومگنت را روی گریپر ربات نصب کرد تا چند نقطه تماس مغناطیسی ایجاد شود.
تعداد و موقعیت آنها باید بر اساس موارد زیر تعیین شود:
- ابعاد ورق،
- وزن،
- هندسه،
- سطوح تماس،
- مرکز ثقل،
- شرایط حرکت ربات.
با قطع برق چه اتفاقی میافتد؟
این محصول بر اساس اصل عملکرد یک الکترومگنت DC معمولی کار میکند.
با اعمال ولتاژ، میدان مغناطیسی ایجاد میشود و قطعه فرومغناطیسی مناسب را میتوان نگه داشت.
پس از قطع برق، میدان الکترومغناطیسی کاهش مییابد و قطعه آزاد میشود. بسته به خواص فولاد ممکن است مقدار محدودی مغناطیس پسماند باقی بماند.
آیا در صورت قطع برق، الکترومگنت همچنان قطعه را نگه میدارد؟
خیر.
در یک الکترومگنت معمولی، با قطع تغذیه الکتریکی نیروی نگهداری الکترومغناطیسی نیز از بین میرود.
بنابراین این محصول نباید بهعنوان تنها وسیله ایمنی برای بارهای معلق حساس یا در شرایطی که سقوط قطعه میتواند برای افراد خطر ایجاد کند استفاده شود.
بر اساس ارزیابی ریسک کاربرد، باید از تجهیزات ایمنی مکانیکی یا سایر راهکارهای ایمنی مناسب استفاده شود.
آیا الکترومگنت را میتوان با PLC کنترل کرد؟
بله.
با استفاده از منبع تغذیه و مدار کنترل مناسب، میتوان عملکرد الکترومگنت را همزمان با سیکل ربات از طریق تجهیزاتی مانند موارد زیر کنترل کرد:
- PLC،
- رله،
- کنتاکتور،
- درایور الکترونیکی مناسب.
اجزای مدار کنترل باید با مشخصات الکتریکی محصول یعنی 100V DC و 29W سازگار باشند.
چند الکترومگنت را میتوان روی یک گریپر ربات نصب کرد؟
تعداد ثابتی برای همه کاربردها وجود ندارد.
تعداد موردنیاز به عوامل زیر بستگی دارد:
- ابعاد قطعه،
- وزن قطعه،
- هندسه،
- ظرفیت بار ربات،
- سطوح تماس موجود،
- مرکز ثقل،
- شتاب و پروفایل حرکت ربات.
بنابراین گریپر باید بر اساس قطعه واقعی و فرآیند رباتیک موردنظر طراحی شود.
ظرفیت بلندکردن این الکترومگنت چند کیلوگرم است؟
برای این مدل ظرفیت بلندکردن ثابت و تأییدشدهای بر حسب کیلوگرم اعلام نشده است.
بنابراین بدون انجام آزمایش مناسب نباید مقدار ثابتی بر حسب kg فرض یا منتشر شود.
نیروی واقعی نگهداری به عواملی مانند موارد زیر بستگی دارد:
- جنس ماده،
- ضخامت ورق،
- سطح تماس،
- وضعیت سطح،
- فاصله هوایی،
- جهت قرارگیری،
- هندسه قطعه،
- شتاب و کاهش سرعت ربات.
کاربرد واقعی باید با قطعه اصلی و در شرایطی مشابه فرآیند کاری آزمایش و تأیید شود.
مقدار Gauss این الکترومگنت چقدر است؟
برای این مدل مقدار سطحی تأییدشدهای بر حسب Gauss اعلام نشده است.
بنابراین نباید یک مقدار تخمینی Gauss به مشخصات فنی اضافه شود.
همچنین در یک الکترومگنت مخصوص جابهجایی رباتیک، عملکرد واقعی نگهداری نباید فقط بر اساس اندازهگیری Gauss ارزیابی شود.
حداکثر دمای کاری چقدر است؟
برای این محصول حداکثر دمای کاری تأییدشدهای اعلام نشده است.
بنابراین نباید مقدار مشخصی برای دمای کاری فرض شود. این موضوع بهخصوص در سلولهای جوشکاری اهمیت دارد، زیرا دمای محیط و فاصله از ناحیه جوشکاری میتوانند بر شرایط کاری محصول تأثیر بگذارند.
درجه حفاظت IP این الکترومگنت چیست؟
برای این محصول درجه حفاظت IP تأییدشدهای اعلام نشده است.
بنابراین کاربردهایی که در آنها موارد زیر وجود دارد:
- گردوغبار،
- روغن،
- آب،
- مایع خنککننده،
- پاشش جوش
باید بر اساس شرایط واقعی محیط ارزیابی شوند و نباید یک درجه IP تأییدنشده برای محصول فرض شود.
الکترومگنت به چه نوع نگهداری نیاز دارد؟
توصیه میشود موارد زیر بهصورت دورهای بررسی شوند:
- سطح فعال مغناطیسی،
- کابل برق و اتصالات،
- اتصال M10،
- اتصالات گریپر ربات،
- سازه مکانیکی نگهدارنده.
ذرات فلزی جمعشده روی سطح فعال باید فقط پس از قطع برق و قرار دادن سیستم در وضعیت ایمن پاک شوند.
آیا میتوان با این الکترومگنت یک گریپر مغناطیسی رباتیک سفارشی طراحی کرد؟
بله.
بسته به کاربرد میتوان چند الکترومگنت Ø80×60 mm را در نقاط تماس مختلف روی یک اندافکتور رباتیک سفارشی قرار داد.
در طراحی نهایی باید ویژگیهای واقعی قطعه در نظر گرفته شوند:
- ابعاد،
- وزن،
- هندسه،
- جنس،
- ضخامت ورق،
- سطوح تماس،
- مرکز ثقل،
- ظرفیت بار ربات،
- شتاب و کاهش سرعت،
- سیکل کاری.
به این ترتیب میتوان پیکربندی گریپر مغناطیسی را متناسب با فرآیند جوشکاری رباتیک یا اتوماسیون موردنظر طراحی کرد، بهجای اینکه از یک آرایش ثابت برای همه کاربردها استفاده شود.