Product Information
Extra Information
Product Information
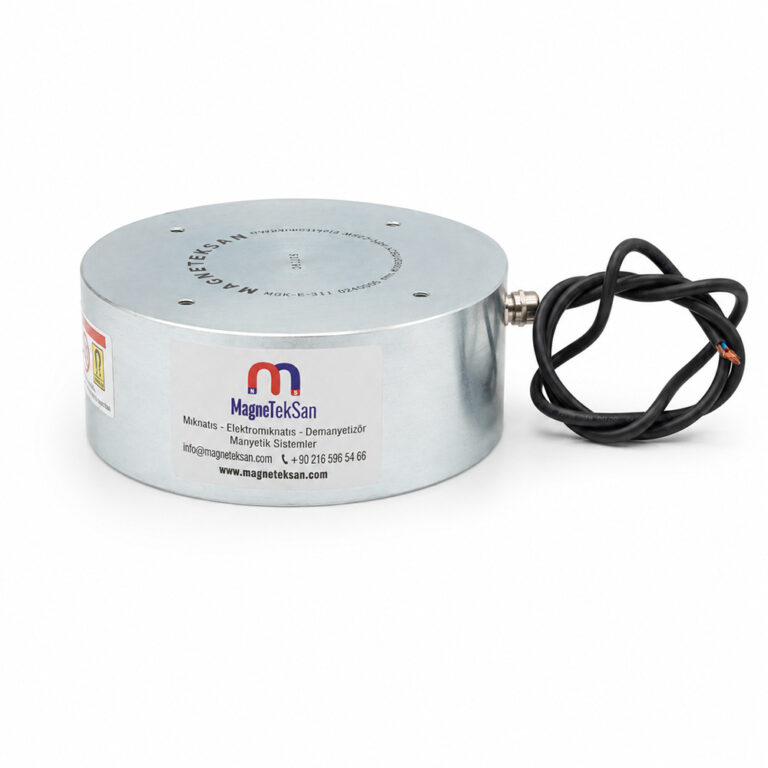
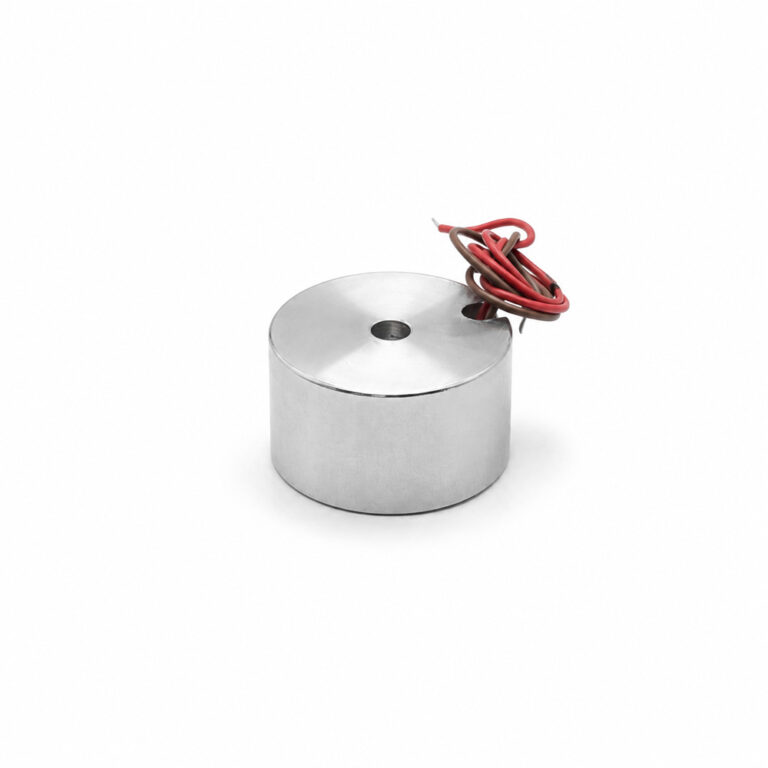
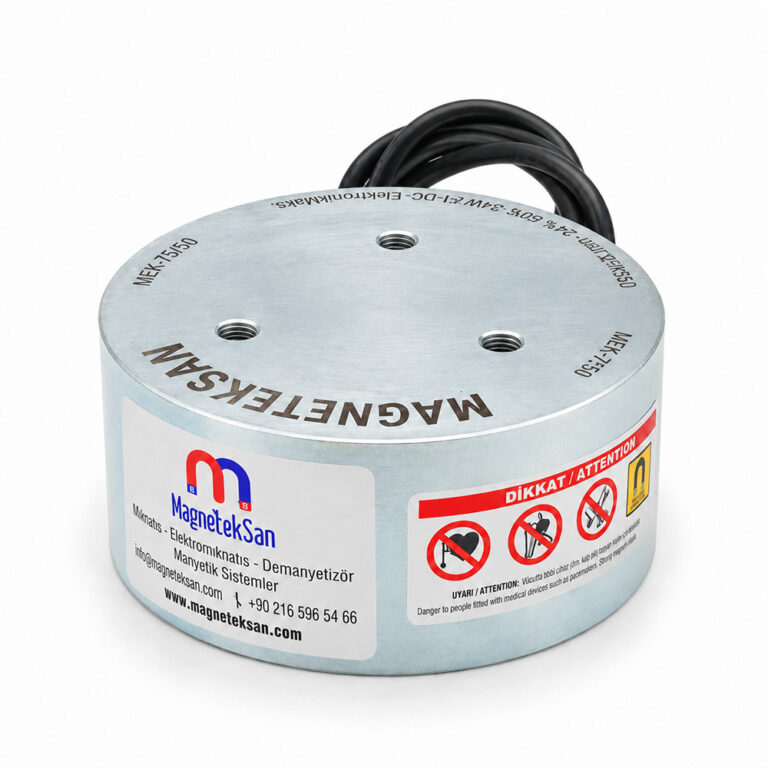
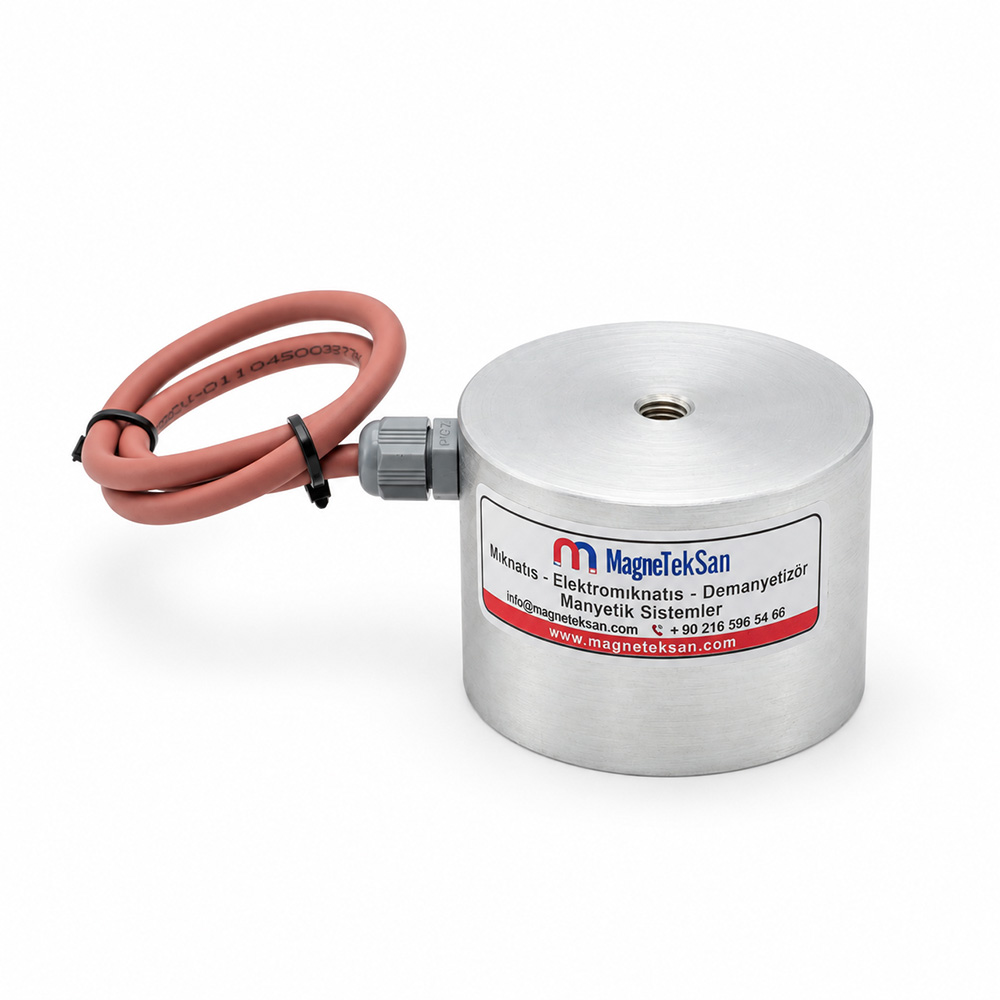
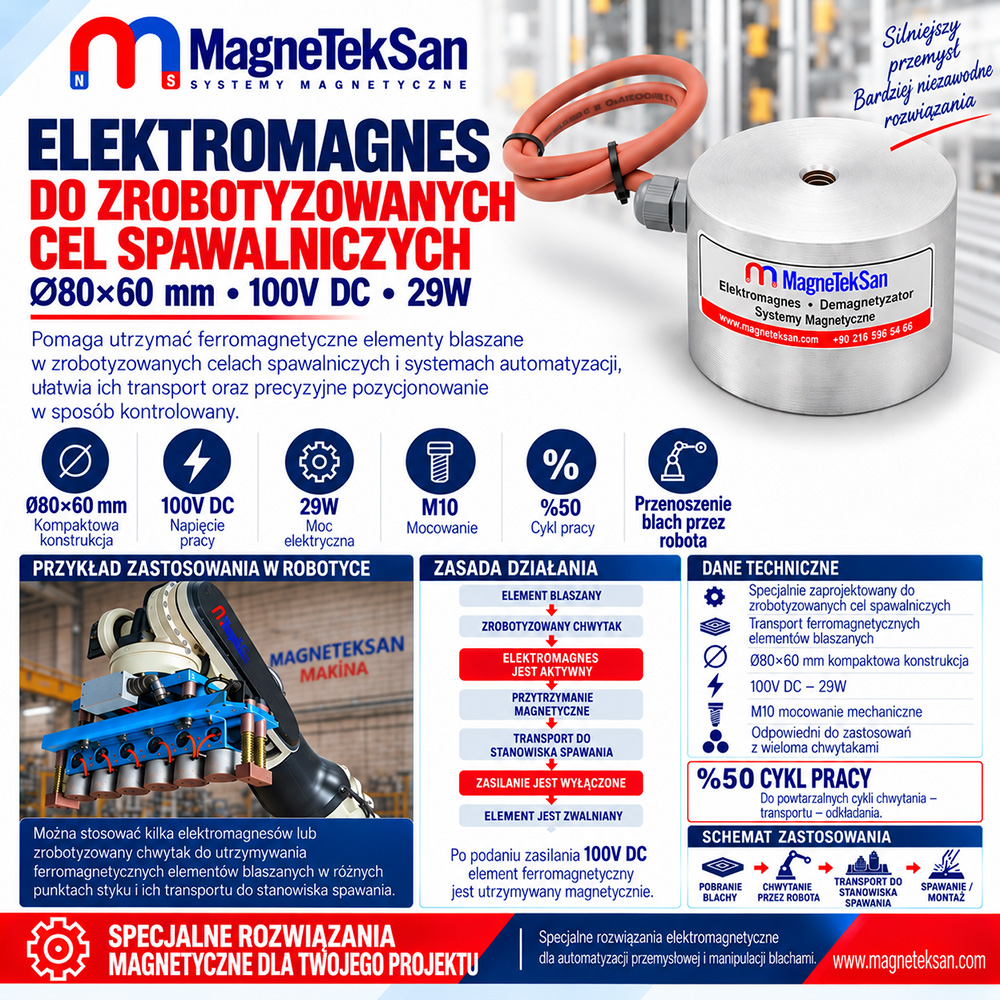
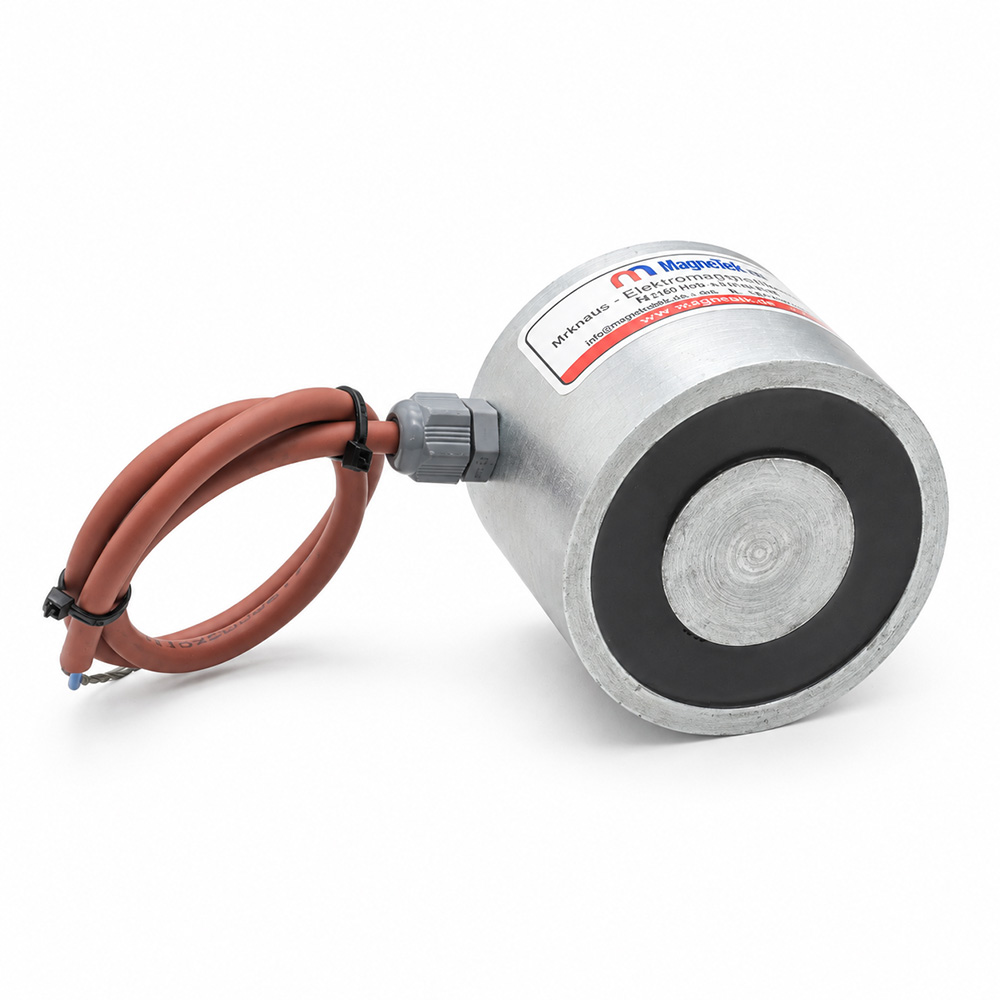
Elektromagnes do Zrobotyzowanej Celi Spawalniczej to kompaktowy elektromagnes DC Ø80×60 mm przeznaczony do chwytania, transportowania i pozycjonowania ferromagnetycznych blach oraz elementów stalowych w zautomatyzowanych systemach spawalniczych. Pracuje przy 100V DC i mocy 29W, posiada mocowanie M10 oraz cykl pracy 50%; w zależności od geometrii elementu na jednym chwytaku robota można zastosować kilka elektromagnesów.
| Specyfikacja Techniczna | Wartość |
|---|---|
| Typ Produktu | Elektromagnes DC do Robota |
| Główne Zastosowanie | Podawanie Blachy w Zrobotyzowanej Celi Spawalniczej |
| Średnica | Ø80 mm |
| Wysokość | 60 mm |
| Napięcie Robocze | 100V DC |
| Moc Elektryczna | 29W |
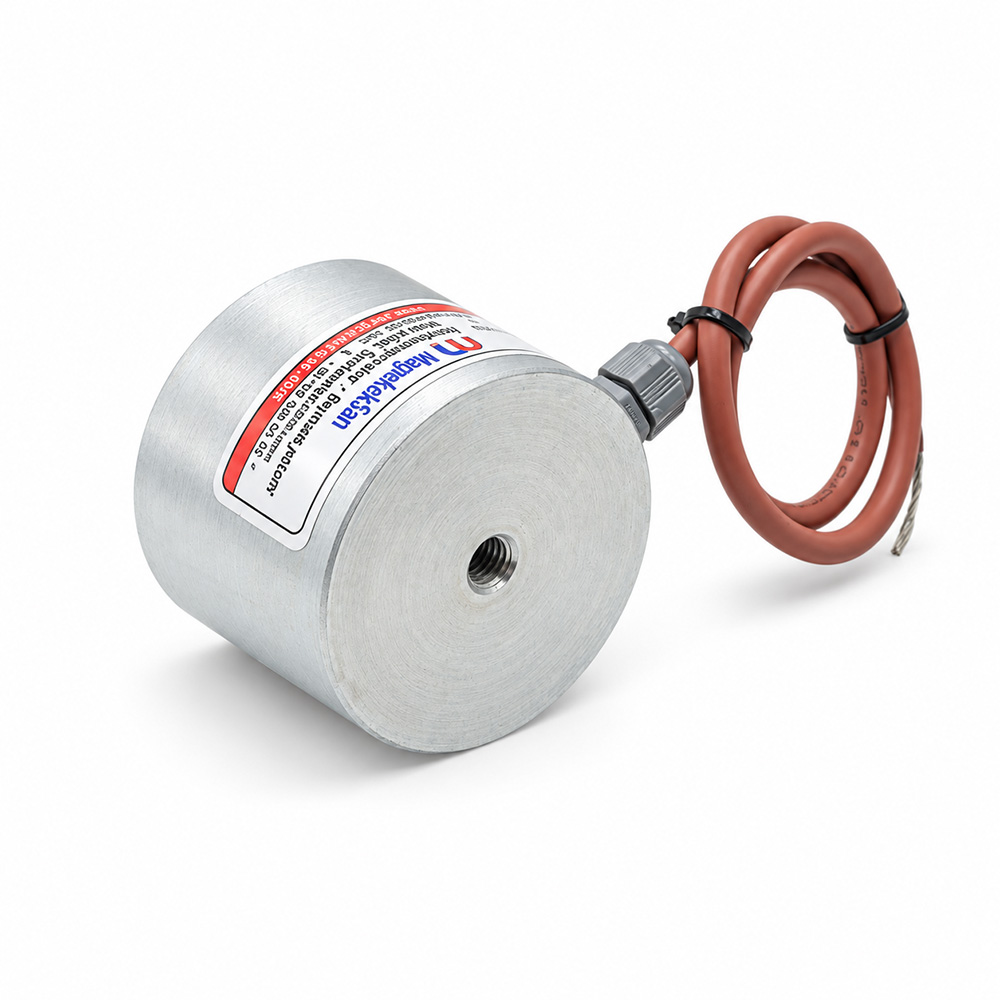
| Mocowanie Mechaniczne | M10 |
| Cykl Pracy | 50% |
| Montaż | Chwytak Robota / Indywidualny Uchwyt |
| Materiał Docelowy | Ferromagnetyczne Żelazo / Stal |
| Zasada Działania | Utrzymywanie po Podaniu Zasilania / Zwolnienie po Wyłączeniu Zasilania |
Extra Information
Czym jest elektromagnes do zrobotyzowanej celi spawalniczej?
Elektromagnes do zrobotyzowanej celi spawalniczej jest elektrycznie sterowanym urządzeniem chwytającym, które umożliwia robotowi przemysłowemu podnoszenie ferromagnetycznych elementów i transportowanie ich do określonego przyrządu spawalniczego lub stanowiska montażowego.
Elektromagnes sam nie wykonuje procesu spawania. Jego podstawowym zadaniem jest chwytanie, transportowanie, pozycjonowanie i zwalnianie odpowiednich blach oraz elementów stalowych w zautomatyzowanym procesie produkcyjnym.
Jak elektromagnes jest wykorzystywany w zrobotyzowanej celi spawalniczej?
Typowy proces może wyglądać następująco:
Ferromagnetyczny Element Blaszany
↓
Chwytak Robota Zbliża się do Elementu
↓
Elektromagnesy Ø80×60 mm Zostają Zasilone
↓
Blacha jest Utrzymywana Magnetycznie
↓
Element jest Transportowany do Przyrządu Spawalniczego
↓
Element jest Pozycjonowany
↓
Zasilanie Elektromagnesów Zostaje Wyłączone
↓
Element Zostaje Zwolniony
↓
Rozpoczyna się Proces Spawania / Montażu
W ten sposób chwyt magnetyczny może zostać zintegrowany z automatycznym procesem pobierania, transportowania i odkładania elementów.
Dlaczego stosuje się elektromagnes w zrobotyzowanej celi spawalniczej?
W zrobotyzowanych celach produkcyjnych elementy blaszane często muszą być wielokrotnie:
- pobierane,
- transportowane,
- pozycjonowane w przyrządzie spawalniczym,
- zwalniane w określonym miejscu.
W przypadku odpowiednich elementów ferromagnetycznych elektromagnes może być stosowany jako elektrycznie sterowane rozwiązanie chwytające zamiast chwytaków mechanicznych lub w połączeniu z nimi.
Czy na jednym chwytaku robota można zastosować kilka elektromagnesów?
Tak.
Kilka elektromagnesów Ø80×60 mm można zamontować na jednym efektorze końcowym robota, tworząc wiele magnetycznych punktów styku z dużym lub wydłużonym elementem.
Liczbę i rozmieszczenie elektromagnesów należy określić z uwzględnieniem:
- wymiarów elementu,
- masy elementu,
- geometrii,
- dostępnych powierzchni styku,
- środka ciężkości,
- udźwigu robota,
- przyspieszenia i warunków ruchu.
Zastosowanie kilku elektromagnesów nie oznacza automatycznie gwarantowanego udźwigu o określonej wartości.
Dlaczego stosuje się kilka elektromagnesów?
Jeden elektromagnes może nie zapewniać odpowiedniego rozmieszczenia punktów chwytu na dużej lub geometrycznie złożonej blasze.
Zastosowanie kilku elektromagnesów umożliwia rozmieszczenie magnetycznych punktów styku w różnych miejscach elementu.
Ich liczba, rozstaw i położenie powinny być zatem określane na podstawie rzeczywistego elementu, a nie wyłącznie ogólnych wymiarów chwytaka.
Co oznacza Ø80×60 mm?
Wymiary elektromagnesu wynoszą:
- Ø80 mm średnicy
- 60 mm wysokości
Kompaktowa, okrągła konstrukcja umożliwia, zależnie od projektu, rozmieszczenie kilku elektromagnesów na jednym chwytaku robota lub indywidualnie zaprojektowanym efektorze końcowym.
Co oznacza 100V DC?
Nominalne napięcie robocze elektromagnesu wynosi:
100V DC
Elektromagnes powinien być zasilany z odpowiedniego źródła napięcia stałego i sterowany za pomocą układu dostosowanego do jego parametrów elektrycznych.
Co oznacza 29W?
Podana moc elektryczna elektromagnesu wynosi:
29W
Wartość ta określa moc elektryczną elektromagnesu.
Nie oznacza:
29W = 29 kg udźwigu
Moc elektryczna i magnetyczna siła trzymania są różnymi parametrami technicznymi.
Co oznacza cykl pracy 50%?
Elektromagnes jest zaprojektowany do cyklu pracy 50%.
Poza zweryfikowanymi warunkami pracy nie należy traktować go jako elektromagnesu przeznaczonego do ciągłej pracy przy 100% załączeniu.
Proces robotyczny powinien zostać zaprojektowany z odpowiednim cyklem:
chwytanie → transport → zwolnienie → przerwa
Ponieważ dla tego modelu nie określono stałego, zweryfikowanego czasu ON/OFF, nie należy automatycznie przyjmować na przykład cyklu „30 sekund WŁ. / 30 sekund WYŁ.”.
Do czego służy mocowanie M10?
Elektromagnes posiada mocowanie mechaniczne M10.
Może ono służyć do montażu elektromagnesu na:
- płycie chwytaka robota,
- konstrukcji nośnej,
- indywidualnym oprzyrządowaniu automatyzacji,
- regulowanym systemie chwytania magnetycznego.
Konstrukcja mechaniczna mocowania powinna być dostosowana do konkretnego robota, chwytaka i rzeczywistego elementu.
Jak zamontować elektromagnes na chwytaku robota?
Elektromagnes można mechanicznie zamocować do odpowiedniej płyty nośnej za pomocą mocowania M10.
W systemach wykorzystujących kilka elektromagnesów przy projektowaniu płyty nośnej należy uwzględnić:
- wymiary elementu,
- położenie magnetycznych punktów styku,
- środek ciężkości elementu,
- udźwig robota,
- dynamiczne warunki ruchu.
Konstrukcja chwytaka powinna również umożliwiać możliwie prawidłowe przyleganie powierzchni roboczych elektromagnesów do elementu.
Jakie materiały może utrzymywać elektromagnes?
Produkt jest przeznaczony przede wszystkim do materiałów o odpowiednich właściwościach ferromagnetycznych, takich jak:
- żelazo,
- stal węglowa,
- odpowiednie blachy stalowe,
- inne ferromagnetyczne elementy metalowe.
Rzeczywista zdolność utrzymywania zależy zarówno od materiału, jak i fizycznych warunków powierzchni styku.
Czy elektromagnes może utrzymywać blachę aluminiową?
Nie.
Aluminium nie jest materiałem ferromagnetycznym i nie jest utrzymywane przez konwencjonalny elektromagnes w taki sam sposób jak żelazo lub stal węglowa.
Czy elektromagnes może utrzymywać miedź lub mosiądz?
Nie.
Miedź i mosiądz nie są zazwyczaj materiałami ferromagnetycznymi, dlatego nie mogą być chwytane przez ten elektromagnes w taki sam sposób jak żelazo lub stal węglowa.
Czy elektromagnes może utrzymywać stal nierdzewną?
Zależy to od gatunku stali nierdzewnej oraz jej stanu metalurgicznego.
Niektóre gatunki stali nierdzewnej mogą wykazywać wyraźne właściwości magnetyczne, podczas gdy niektóre austenityczne stale nierdzewne mogą reagować na pole magnetyczne bardzo słabo.
Nie należy zatem gwarantować chwytu magnetycznego dla wszystkich gatunków stali nierdzewnej. W przypadku takich zastosowań zalecane jest przeprowadzenie próby z rzeczywistym elementem.
Czy grubość blachy wpływa na magnetyczną siłę trzymania?
Tak.
Grubość blachy może wpływać na obwód magnetyczny. W przypadku bardzo cienkich blach elektromagnes może nie osiągać takiej samej siły trzymania jak przy korzystniejszej grubości materiału ferromagnetycznego.
Dlatego rzeczywisty element powinien zostać przetestowany w warunkach reprezentatywnych dla docelowego procesu.
Dlaczego powierzchnia styku jest ważna?
Powierzchnia robocza elektromagnesu powinna możliwie bezpośrednio, równomiernie i na jak największej powierzchni przylegać do elementu ferromagnetycznego.
Siła trzymania może zostać zmniejszona przez:
- zakrzywione powierzchnie,
- odkształcone blachy,
- odpryski spawalnicze,
- zadziory,
- farbę,
- rdzę,
- zabrudzenia,
- nierówności powierzchni,
- szczelinę powietrzną pomiędzy elektromagnesem a elementem.
Rzeczywiste warunki styku są zatem istotnym parametrem przy projektowaniu chwytaka robota.
Co się dzieje, gdy między elektromagnesem a blachą występuje szczelina powietrzna?
Wraz ze wzrostem szczeliny powietrznej między elektromagnesem a elementem ferromagnetycznym maleje magnetyczna siła trzymania.
Aby uzyskać skuteczny kontakt magnetyczny, powierzchnia robocza elektromagnesu powinna możliwie bezpośrednio i równomiernie przylegać do elementu.
Czy elektromagnes może być stosowany do blach lakierowanych?
Potencjalnie tak.
Warstwa farby nie musi całkowicie uniemożliwiać przyciągania ferromagnetycznej blachy stalowej. Tworzy jednak dodatkową odległość pomiędzy elektromagnesem a stalą, co może zmniejszyć siłę trzymania.
Przed zatwierdzeniem docelowej aplikacji robotycznej zaleca się wykonanie próby z rzeczywistą lakierowaną blachą.
Czy elektromagnes może być stosowany do podawania elementów przed spawaniem?
Tak.
Jest to główne zastosowanie tego modelu.
Robot może za pomocą elektromagnesów pobrać element blaszany, przenieść go do celi spawalniczej i ustawić na odpowiednim przyrządzie spawalniczym. Następnie zasilanie elektromagnesów może zostać wyłączone, aby zwolnić element przed kolejnym etapem procesu.
Czy elektromagnes powinien utrzymywać element podczas spawania?
Należy to ocenić oddzielnie dla konkretnego zastosowania.
Podczas spawania system może być narażony na:
- wysoką temperaturę,
- odpryski spawalnicze,
- obciążenia mechaniczne,
- oddziaływania elektryczne,
- oddziaływania magnetyczne.
Podstawowym zastosowaniem tego produktu jest zatem dostarczenie elementu do przyrządu spawalniczego, a następnie jego zwolnienie.
Jeżeli element musi pozostawać stabilnie zamocowany przez cały proces spawania, może być wymagany dodatkowy mechaniczny system mocowania w przyrządzie spawalniczym.
Czy odpryski spawalnicze mogą wpływać na elektromagnes?
Jeżeli elektromagnes znajduje się bardzo blisko aktywnej strefy spawania, metalowe odpryski i cząstki mogą gromadzić się na jego powierzchni.
Rozmieszczenie chwytaka robota i elektromagnesów powinno być zatem dostosowane do konkretnego procesu spawalniczego.
Nie należy zakładać określonej odporności na odpryski spawalnicze, jeżeli odpowiednia ochrona nie została zweryfikowana dla konkretnego zastosowania.
Czy elektromagnes może być stosowany do transportu pionowego?
Transport pionowy wymaga oddzielnej oceny.
Podczas pionowego transportu elementu mogą występować siły powodujące jego przesuwanie się wzdłuż powierzchni elektromagnesu. Magnetyczna siła odrywania i odporność na przesuwanie po powierzchni styku nie są tym samym parametrem technicznym.
Transport pionowy powinien zostać zweryfikowany z rzeczywistym elementem oraz rzeczywistym profilem ruchu robota.
Czy przyspieszenie robota wpływa na chwyt magnetyczny?
Tak.
Podczas ruchu robota powstają siły dynamiczne wynikające z:
- przyspieszania,
- hamowania,
- zmian kierunku,
- zatrzymania awaryjnego.
Dlatego zrobotyzowany system transportowy nie powinien być projektowany wyłącznie na podstawie statycznej wartości magnetycznej siły trzymania.
Czy środek ciężkości elementu jest ważny?
Tak.
Szczególnie w chwytakach wyposażonych w kilka elektromagnesów ważne jest prawidłowe rozmieszczenie magnetycznych punktów styku względem środka ciężkości elementu.
Niewłaściwie zrównoważony układ może powodować przechylanie lub obracanie się elementu oraz nierównomierne obciążenie poszczególnych punktów styku podczas ruchu robota.
Czy elektromagnes gwarantuje pobranie tylko jednej blachy?
Nie.
W przypadku stosu cienkich blach ferromagnetycznych pole magnetyczne może oddziaływać na więcej niż jedną blachę.
Podstawową funkcją tego elektromagnesu jest utrzymywanie i transportowanie elementu, a nie gwarantowane rozdzielanie pojedynczych blach.
Jeżeli wymagane jest niezawodne podawanie pojedynczych blach, można dodatkowo zastosować odpowiedni magnetyczny separator blach.
Czy elektromagnes może być stosowany do blach perforowanych?
Potencjalnie tak, jednak należy uwzględnić geometrię elementu.
Jeżeli znaczna część powierzchni roboczej elektromagnesu znajduje się nad:
- otworami,
- szczelinami,
- wycięciami,
efektywna powierzchnia styku magnetycznego może zostać zmniejszona.
Położenie elektromagnesów na chwytaku powinno być zatem określone na podstawie rzeczywistej geometrii blachy.
Czy elektromagnes może być stosowany do małych elementów metalowych?
Tak, pod warunkiem że element zapewnia wystarczającą powierzchnię styku z powierzchnią roboczą elektromagnesu.
W przypadku bardzo małych elementów dostępna powierzchnia styku może być ograniczona, co może znacząco wpływać na charakterystykę chwytu magnetycznego.
Zaleca się przeprowadzenie próby z rzeczywistym elementem.
Czy elektromagnes może być stosowany do dużych blach?
Tak, zależnie od zastosowania.
W przypadku dużych blach na chwytaku robota można zamontować kilka elektromagnesów, aby utworzyć wiele magnetycznych punktów styku.
Ich liczbę i rozmieszczenie należy określić z uwzględnieniem rzeczywistych:
- wymiarów blachy,
- masy,
- geometrii,
- powierzchni styku,
- środka ciężkości,
- warunków ruchu robota.
Co się dzieje po wyłączeniu zasilania?
Produkt działa zgodnie z zasadą konwencjonalnego elektromagnesu DC.
Po podaniu napięcia elektrycznego powstaje pole magnetyczne, dzięki któremu odpowiedni element ferromagnetyczny może być utrzymywany.
Po wyłączeniu zasilania pole elektromagnetyczne zanika i element może zostać zwolniony. W zależności od właściwości stali może pozostać ograniczone namagnesowanie szczątkowe.
Czy elektromagnes utrzymuje element w przypadku zaniku zasilania?
Nie.
W konwencjonalnym elektromagnesie po zaniku zasilania zanika również elektromagnetyczna siła trzymania.
Dlatego elektromagnes nie powinien być stosowany jako jedyne zabezpieczenie w krytycznych zastosowaniach z podwieszonym ładunkiem ani w sytuacjach, w których upadek elementu może stanowić zagrożenie dla personelu.
W zależności od oceny ryzyka należy zastosować dodatkowe mechaniczne lub inne odpowiednie systemy bezpieczeństwa.
Czy elektromagnes może być sterowany przez PLC?
Tak.
Przy zastosowaniu odpowiedniego zasilania i układu sterowania elektromagnes może być sterowany synchronicznie z cyklem robota za pomocą takich elementów jak:
- PLC,
- przekaźnik,
- stycznik,
- odpowiedni sterownik elektroniczny.
Elementy elektrycznego układu sterowania muszą być dobrane do parametrów produktu: 100V DC i 29W.
Ile elektromagnesów można zastosować na jednym chwytaku robota?
Nie istnieje jedna uniwersalna liczba.
Wymagana liczba zależy między innymi od:
- wymiarów elementu,
- masy elementu,
- geometrii,
- udźwigu robota,
- dostępnych powierzchni styku,
- środka ciężkości,
- przyspieszenia i profilu ruchu robota.
Chwytak powinien być zatem zaprojektowany pod rzeczywisty element i konkretny proces robotyczny.
Jaki jest udźwig elektromagnesu w kilogramach?
Dla tego konkretnego modelu nie podano stałego, zweryfikowanego udźwigu w kilogramach.
Dlatego bez odpowiednich prób nie należy przyjmować ani publikować stałej wartości w kg.
Rzeczywista siła trzymania zależy między innymi od:
- materiału,
- grubości blachy,
- powierzchni styku,
- stanu powierzchni,
- szczeliny powietrznej,
- orientacji,
- geometrii elementu,
- przyspieszenia i hamowania robota.
Rzeczywiste zastosowanie należy zweryfikować z docelowym elementem w warunkach reprezentatywnych dla procesu.
Jaka jest wartość Gauss tego elektromagnesu?
Dla tego modelu nie podano zweryfikowanej wartości indukcji magnetycznej na powierzchni w Gaussach.
Dlatego do specyfikacji technicznej nie należy dodawać szacowanej wartości Gauss.
W przypadku elektromagnesu stosowanego do manipulacji robotycznej praktyczna siła trzymania nie powinna być oceniana wyłącznie na podstawie pomiaru Gauss.
Jaka jest maksymalna temperatura pracy?
Dla tego konkretnego produktu nie podano zweryfikowanej maksymalnej temperatury pracy.
Nie należy więc zakładać określonej wartości temperatury. Jest to szczególnie istotne w celach spawalniczych, gdzie temperatura otoczenia i bliskość procesu spawania mogą wpływać na warunki eksploatacji.
Jaki stopień ochrony IP posiada elektromagnes?
Dla tego produktu nie podano zweryfikowanego stopnia ochrony IP.
Zastosowania, w których występują:
- pył,
- olej,
- woda,
- chłodziwo,
- odpryski spawalnicze
powinny być oceniane zgodnie z rzeczywistymi warunkami środowiskowymi bez zakładania niepotwierdzonego stopnia ochrony IP.
Jakiej konserwacji wymaga elektromagnes?
Należy okresowo kontrolować:
- aktywną powierzchnię magnetyczną,
- przewód elektryczny i połączenia,
- mocowanie M10,
- połączenia z chwytakiem robota,
- mechaniczną konstrukcję nośną.
Metalowe cząstki zgromadzone na powierzchni roboczej należy usuwać dopiero po odłączeniu zasilania i doprowadzeniu systemu do bezpiecznego stanu.
Czy z tym elektromagnesem można zaprojektować indywidualny magnetyczny chwytak robota?
Tak.
W zależności od zastosowania kilka elektromagnesów Ø80×60 mm może zostać rozmieszczonych w różnych punktach styku na indywidualnie zaprojektowanym efektorze końcowym robota.
Przy projektowaniu końcowego systemu należy uwzględnić rzeczywiste parametry elementu:
- wymiary,
- masę,
- geometrię,
- materiał,
- grubość blachy,
- powierzchnie styku,
- środek ciężkości,
- udźwig robota,
- przyspieszenie i hamowanie,
- cykl pracy.
Dzięki temu konfigurację chwytaka magnetycznego można dostosować bezpośrednio do konkretnego procesu spawania robotycznego lub automatyzacji zamiast stosowania jednego uniwersalnego układu.