Product Information
Extra Information
Product Information
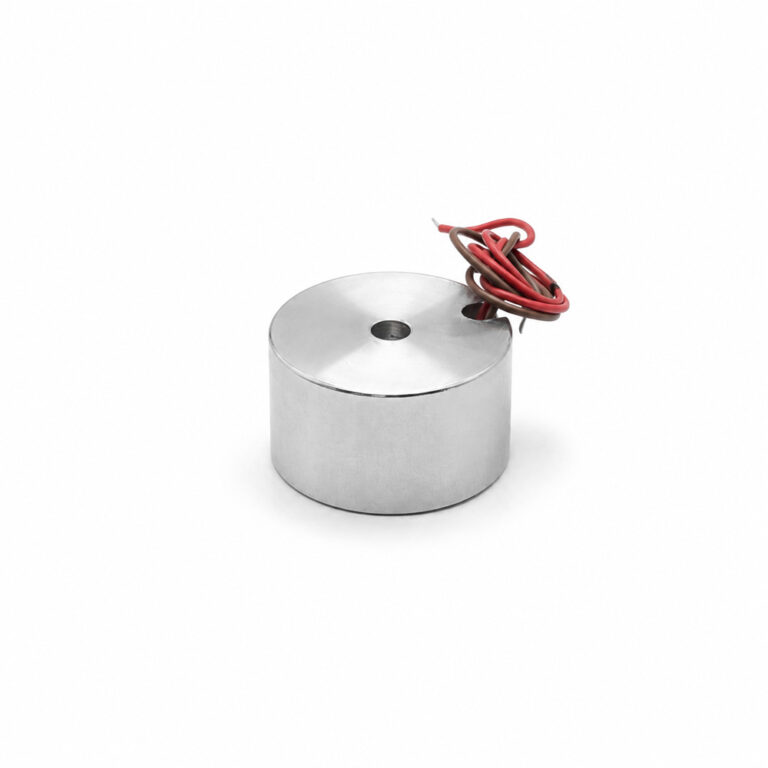
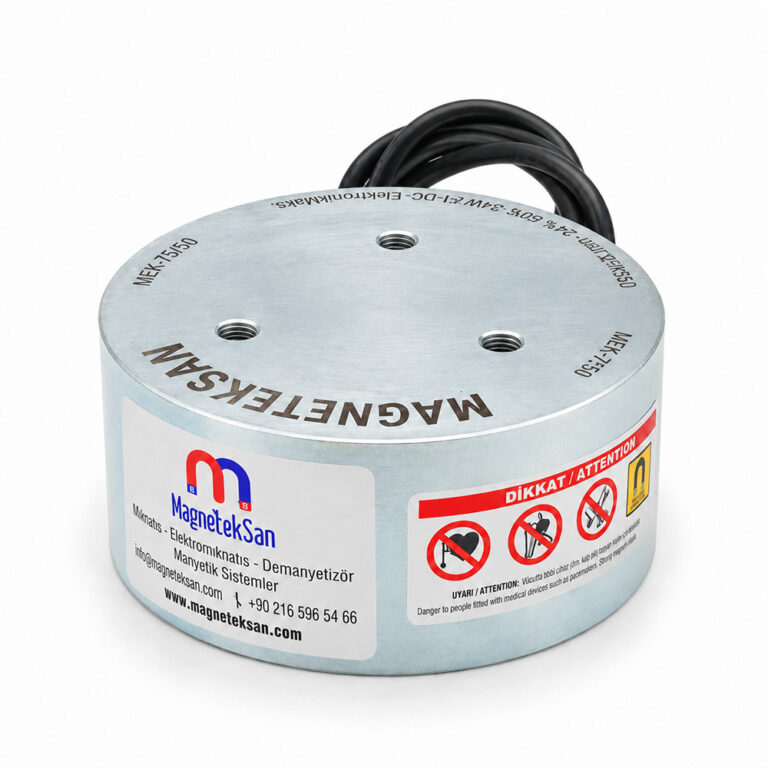
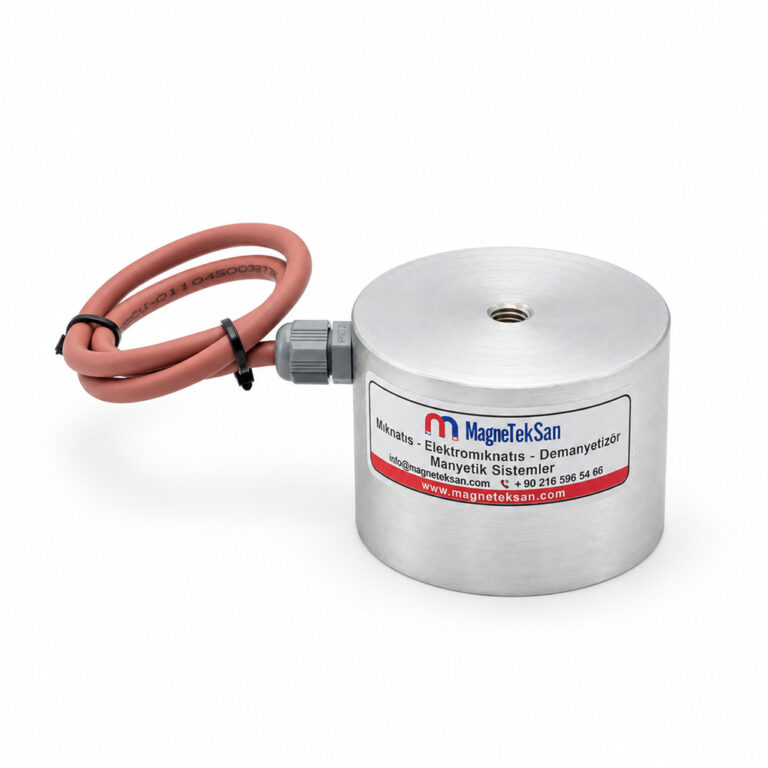
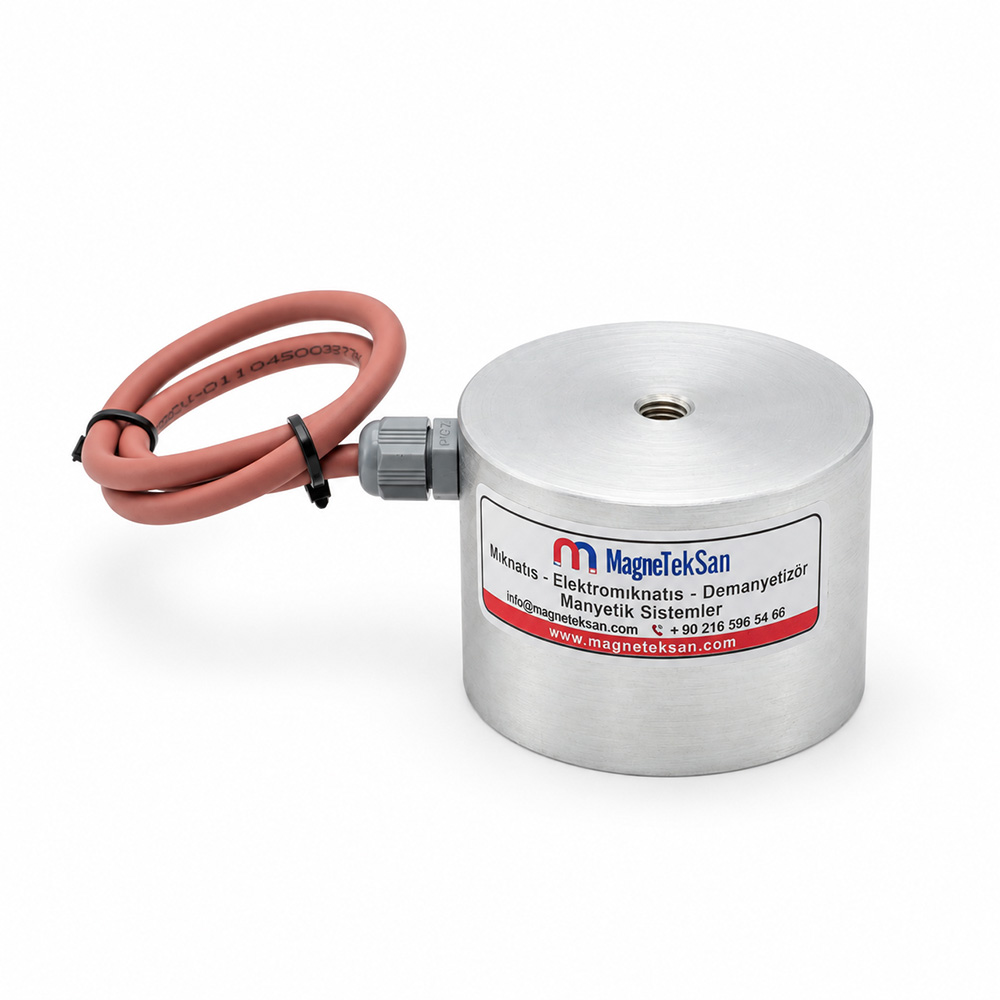
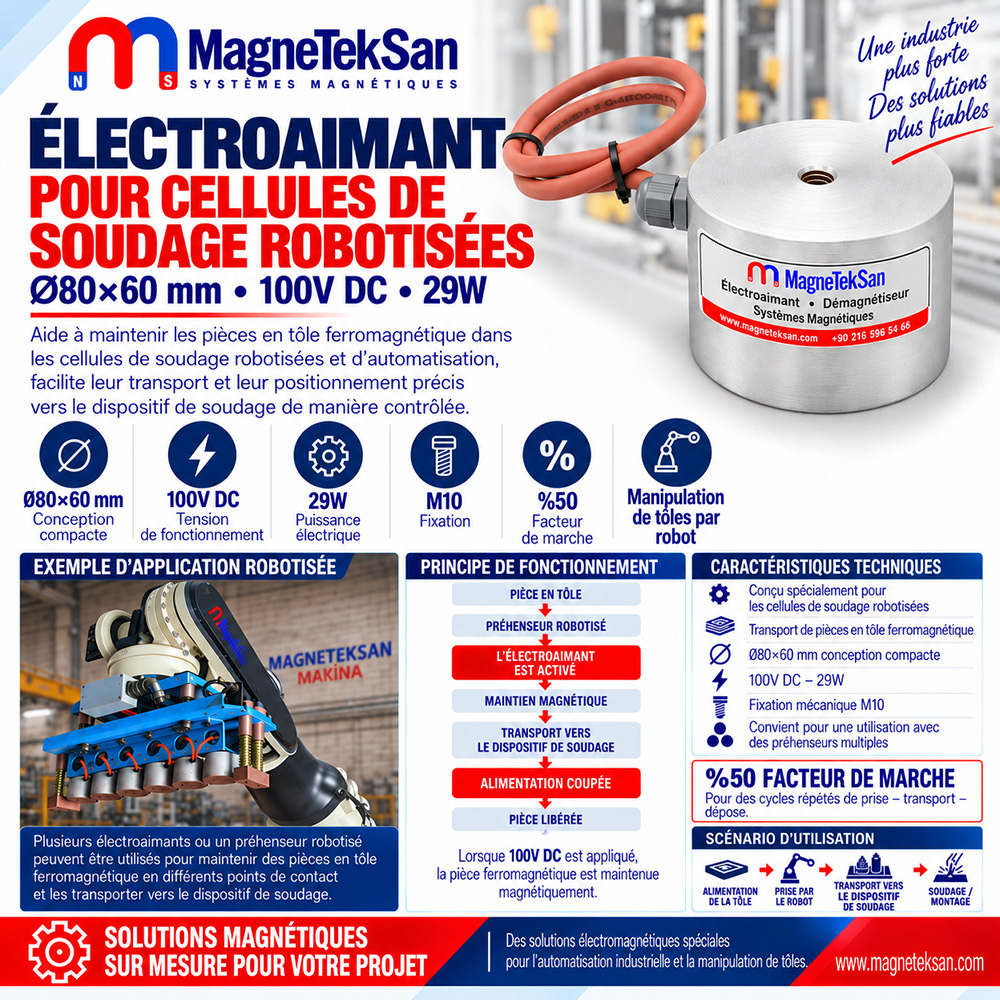
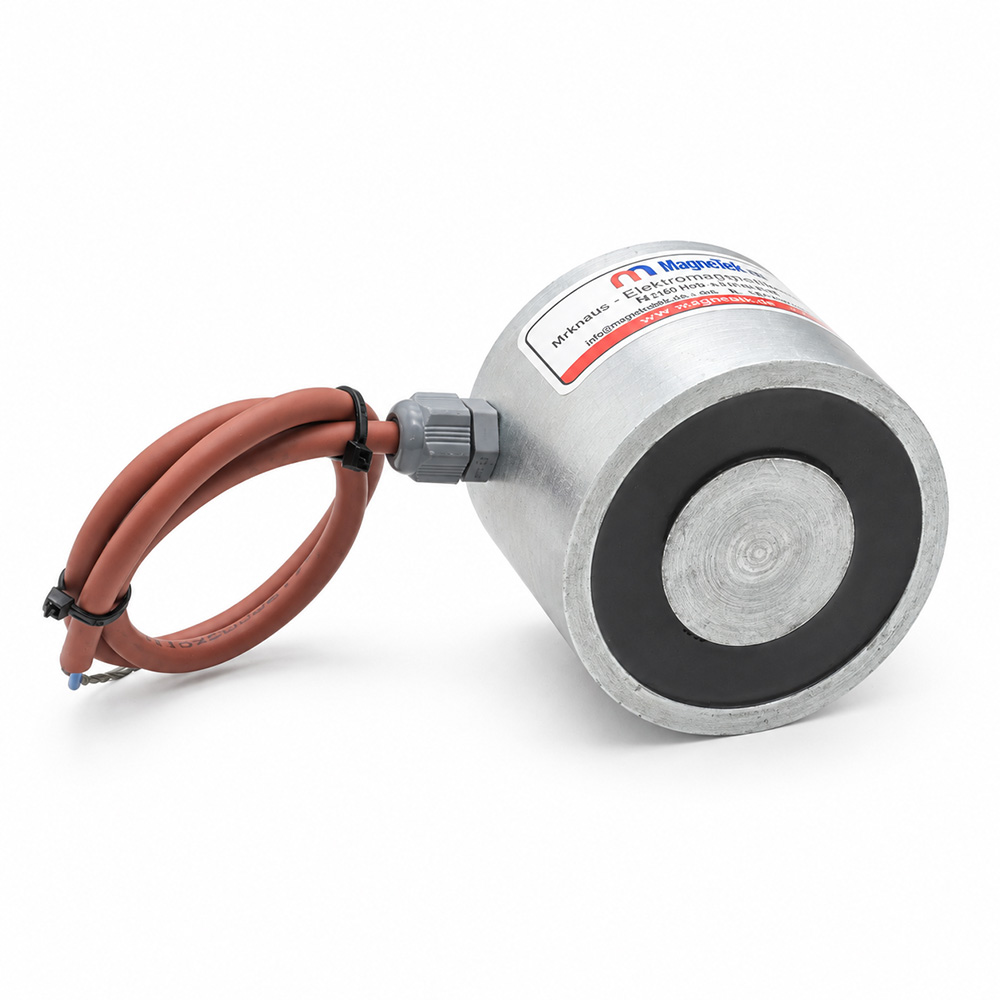
L’Électroaimant pour Cellule de Soudage Robotisée est un électroaimant DC compact Ø80×60 mm conçu pour permettre aux systèmes robotisés de saisir, transférer et positionner des tôles et pièces en acier ferromagnétiques sur des montages de soudage. Il fonctionne sous 100V DC avec une puissance de 29W, dispose d’une fixation M10 et d’un cycle de service de 50% ; plusieurs unités peuvent être intégrées sur un même préhenseur selon la géométrie de la pièce.
| Spécification Technique | Valeur |
|---|---|
| Type de Produit | Électroaimant DC Robotisé |
| Application Principale | Alimentation de Tôles dans une Cellule de Soudage Robotisée |
| Diamètre | Ø80 mm |
| Hauteur | 60 mm |
| Tension de Fonctionnement | 100V DC |
| Puissance Électrique | 29W |
| Fixation Mécanique | M10 |
| Cycle de Service | 50% |
| Montage | Préhenseur Robotisé / Support Spécifique |
| Matériau Cible | Fer / Acier Ferromagnétique |
| Principe de Fonctionnement | Maintien Sous Tension / Libération Après Coupure de l’Alimentation |
Extra Information
Qu’est-ce qu’un électroaimant pour cellule de soudage robotisée ?
Un électroaimant pour cellule de soudage robotisée est un dispositif de préhension magnétique commandé électriquement permettant à un robot de saisir des pièces ferromagnétiques et de les transférer vers un montage de soudage ou d’assemblage déterminé.
L’électroaimant n’effectue pas lui-même l’opération de soudage. Sa fonction principale consiste à saisir, déplacer, positionner et libérer des tôles ou pièces en acier ferromagnétiques compatibles dans le cadre d’un processus automatisé de manutention.
Comment l’électroaimant est-il utilisé dans une cellule de soudage robotisée ?
Un cycle typique peut être le suivant :
Pièce en Tôle Ferromagnétique
↓
Le Préhenseur Robotisé s’Approche
↓
Les Électroaimants Ø80×60 mm sont Alimentés
↓
La Tôle est Maintenue Magnétiquement
↓
La Pièce est Transférée vers le Montage de Soudage
↓
La Pièce est Positionnée
↓
L’Alimentation des Électroaimants est Coupée
↓
La Pièce est Libérée
↓
Le Processus de Soudage / Assemblage Commence
La préhension magnétique peut ainsi être intégrée à un cycle automatisé de prise, transfert et dépose.
Pourquoi utiliser un électroaimant dans une cellule de soudage robotisée ?
Dans les cellules de production robotisées, les pièces en tôle doivent souvent être répétitivement :
- saisies,
- transportées,
- positionnées sur un montage de soudage,
- libérées à un emplacement défini.
Pour les pièces ferromagnétiques compatibles, un électroaimant peut être utilisé comme solution de préhension commandée électriquement, à la place ou en complément de pinces mécaniques.
Peut-on utiliser plusieurs électroaimants sur le même préhenseur robotisé ?
Oui.
Plusieurs électroaimants Ø80×60 mm peuvent être installés sur le même effecteur terminal afin de créer plusieurs points de contact magnétique sur une pièce de grande taille ou de forme allongée.
Le nombre et la disposition des électroaimants doivent être déterminés en fonction de :
- la longueur et la largeur de la pièce,
- son poids,
- sa géométrie,
- les zones de contact disponibles,
- son centre de gravité,
- la charge utile du robot,
- l’accélération et les conditions de mouvement.
L’utilisation de plusieurs électroaimants ne garantit pas automatiquement une capacité de levage déterminée.
Pourquoi utiliser plusieurs électroaimants ?
Un seul électroaimant peut ne pas assurer une répartition suffisante des points de contact sur une grande tôle ou sur une pièce présentant une géométrie complexe.
Plusieurs électroaimants permettent de répartir les points de préhension magnétique sur différentes zones de la pièce.
Leur nombre, leur espacement et leur position doivent donc être définis en fonction de la pièce réelle plutôt qu’uniquement selon les dimensions générales du préhenseur.
Que signifient les dimensions Ø80×60 mm ?
L’électroaimant présente :
- un diamètre de Ø80 mm,
- une hauteur de 60 mm.
Sa construction ronde et compacte permet, selon la conception du système, d’installer plusieurs électroaimants sur un même préhenseur robotisé ou sur un outillage spécifique en bout de bras.
Que signifie 100V DC ?
La tension nominale de fonctionnement de l’électroaimant est :
100V DC
Il doit donc être utilisé avec une alimentation en courant continu et un système de commande adaptés à ses caractéristiques électriques.
Que signifie 29W ?
La puissance électrique indiquée pour cet électroaimant est :
29W
Cette valeur correspond à la puissance électrique de l’électroaimant.
Elle ne signifie pas :
29W = capacité de levage de 29 kg
La puissance électrique et la force de maintien magnétique sont deux paramètres techniques différents.
Que signifie un cycle de service de 50% ?
Ce produit est conçu pour un cycle de service de 50%.
Il ne doit donc pas être considéré comme un électroaimant prévu pour une alimentation continue à 100% en dehors de ses conditions de fonctionnement validées.
Le cycle robotisé doit être conçu avec une séquence appropriée :
maintien → transfert → libération → pause
Aucune durée fixe ON/OFF validée n’étant spécifiée pour ce modèle, il ne faut pas supposer automatiquement un cycle tel que « 30 secondes ON / 30 secondes OFF ».
À quoi sert la fixation M10 ?
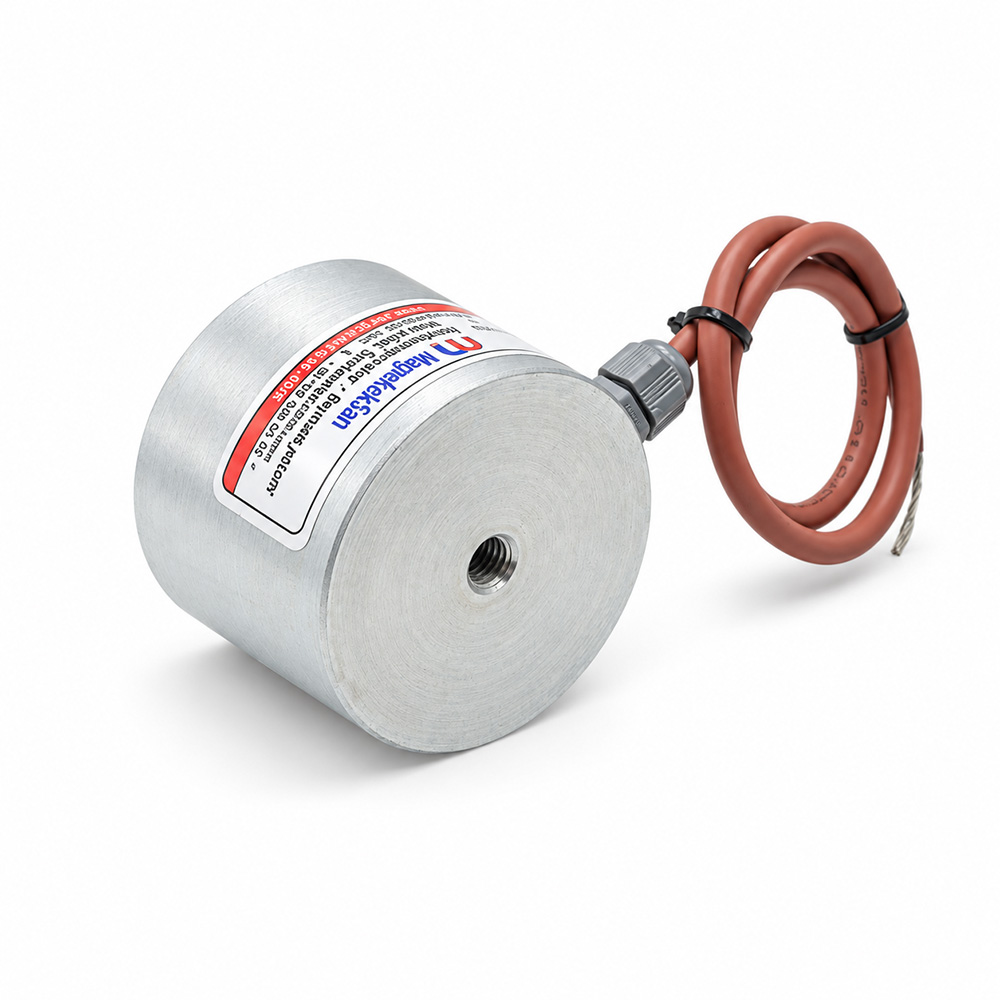
L’électroaimant dispose d’une fixation mécanique M10.
Cette fixation peut être utilisée pour installer l’électroaimant sur :
- une plaque de préhenseur robotisé,
- une structure porteuse,
- un outillage d’automatisation spécifique,
- un système de préhension magnétique réglable.
La conception mécanique du système de fixation doit être adaptée au robot et à la pièce réellement manipulée.
Comment installer l’électroaimant sur un préhenseur robotisé ?
L’électroaimant peut être fixé mécaniquement à une plaque porteuse appropriée grâce à sa fixation M10.
Dans les systèmes utilisant plusieurs électroaimants, la plaque porteuse doit être conçue en tenant compte de :
- la taille de la pièce,
- la position des points de contact magnétique,
- le centre de gravité de la pièce,
- la charge utile du robot,
- les conditions dynamiques de déplacement.
La conception du préhenseur doit également permettre aux surfaces actives des électroaimants d’établir un contact approprié avec la pièce.
Quels matériaux l’électroaimant peut-il maintenir ?
Le produit est principalement destiné aux matériaux présentant des propriétés ferromagnétiques suffisantes, tels que :
- le fer,
- l’acier au carbone,
- les tôles d’acier compatibles,
- d’autres pièces métalliques ferromagnétiques.
La capacité réelle de maintien dépend du matériau ainsi que des conditions physiques de la surface de contact.
Peut-il maintenir une tôle en aluminium ?
Non.
L’aluminium n’est pas ferromagnétique et ne peut pas être maintenu par un électroaimant conventionnel de la même manière que le fer ou l’acier au carbone.
Peut-il maintenir des pièces en cuivre ou en laiton ?
Non.
Le cuivre et le laiton ne sont normalement pas des matériaux ferromagnétiques. Ils ne peuvent donc pas être manipulés par cet électroaimant de la même manière que le fer ou l’acier au carbone.
Peut-il maintenir de l’acier inoxydable ?
Cela dépend de la nuance de l’acier inoxydable et de son état métallurgique.
Certaines nuances d’acier inoxydable peuvent présenter une réponse magnétique notable, tandis que certains aciers inoxydables austénitiques peuvent présenter une réponse magnétique très faible.
La préhension magnétique ne doit donc pas être garantie pour tous les aciers inoxydables. Un essai avec la pièce réelle est recommandé lorsque l’application concerne de l’acier inoxydable.
L’épaisseur de la tôle influence-t-elle la force de maintien ?
Oui.
L’épaisseur de la tôle peut influencer le circuit magnétique. Avec une tôle très fine, l’électroaimant peut ne pas développer la même performance de maintien qu’avec une épaisseur de matériau ferromagnétique plus favorable.
La pièce réelle doit donc être testée dans des conditions représentatives du fonctionnement prévu.
Pourquoi la surface de contact est-elle importante ?
La surface active de l’électroaimant doit, dans la mesure du possible, être en contact direct, régulier et suffisamment étendu avec la pièce ferromagnétique.
La performance de maintien peut être réduite par :
- une surface courbe,
- une tôle déformée,
- des projections de soudure,
- des bavures,
- de la peinture,
- de la rouille,
- des salissures,
- des irrégularités de surface,
- un entrefer entre l’électroaimant et la pièce.
Les conditions réelles de contact constituent donc un paramètre important dans la conception du préhenseur robotisé.
Que se passe-t-il s’il existe un entrefer entre l’électroaimant et la tôle ?
Lorsque l’entrefer entre l’électroaimant et la pièce ferromagnétique augmente, la force de maintien magnétique diminue.
Pour obtenir un contact magnétique efficace, la surface active doit donc être aussi directement et uniformément en contact avec la pièce que possible.
Peut-il être utilisé sur des tôles peintes ?
Potentiellement, oui.
Une couche de peinture n’empêche pas nécessairement l’attraction d’une tôle d’acier ferromagnétique. Cependant, elle crée une distance supplémentaire entre l’électroaimant et la surface en acier, ce qui peut réduire la performance de maintien.
Il est recommandé d’effectuer un essai avec la pièce peinte réelle avant de valider l’application robotisée finale.
Peut-il être utilisé pour alimenter des pièces avant le soudage ?
Oui.
Il s’agit de l’application principale de ce modèle.
Le robot peut utiliser les électroaimants pour saisir la pièce en tôle, la transférer dans la cellule de soudage et la positionner sur le montage de soudage approprié. L’alimentation des électroaimants peut ensuite être coupée afin de libérer la pièce avant l’étape suivante du processus.
L’électroaimant doit-il continuer à maintenir la pièce pendant le soudage ?
Cela doit être évalué séparément pour chaque application.
Pendant le soudage, le système peut être exposé à :
- la chaleur,
- des projections de soudure,
- des contraintes mécaniques,
- des effets électriques,
- des effets magnétiques.
L’utilisation principale de ce produit est donc l’alimentation de la pièce vers le montage de soudage puis sa libération.
Si la pièce doit rester fermement immobilisée pendant toute l’opération de soudage, un système de bridage mécanique dédié au montage de soudage peut également être nécessaire.
Les projections de soudure peuvent-elles affecter l’électroaimant ?
Si l’électroaimant est placé très près de la zone active de soudage, des particules métalliques provenant des projections de soudure peuvent s’accumuler sur sa surface.
La disposition du préhenseur et des électroaimants doit donc être conçue en fonction du procédé de soudage.
Une résistance spécifique aux projections de soudure ne doit pas être supposée sans validation d’une protection adaptée à l’application.
Peut-il être utilisé pour une manutention verticale ?
La manutention verticale doit faire l’objet d’une évaluation spécifique.
Lorsqu’une pièce est transportée verticalement, des forces peuvent tendre à la faire glisser sur la face de l’électroaimant. La force d’arrachement magnétique et la résistance au glissement sur la surface de contact ne sont pas le même paramètre.
La manutention verticale doit donc être validée avec la pièce réelle et les mouvements réels du robot.
L’accélération du robot influence-t-elle le maintien magnétique ?
Oui.
Pendant les mouvements robotisés, des forces dynamiques peuvent être générées par :
- l’accélération,
- la décélération,
- les changements de direction,
- les arrêts d’urgence.
Un système de manutention robotisé ne doit donc pas être dimensionné uniquement sur la base d’une valeur statique de force de maintien magnétique.
Le centre de gravité de la pièce est-il important ?
Oui.
En particulier avec un préhenseur équipé de plusieurs électroaimants, la répartition des points de contact magnétique par rapport au centre de gravité de la pièce est importante.
Une disposition déséquilibrée peut provoquer l’inclinaison ou la rotation de la pièce et entraîner une répartition irrégulière des charges entre les différents points de contact pendant le mouvement du robot.
L’électroaimant garantit-il la prise d’une seule tôle ?
Non.
Avec des tôles ferromagnétiques fines empilées, le champ magnétique peut agir sur plusieurs tôles.
La fonction principale de cet électroaimant est de maintenir et de transférer une pièce, et non de garantir la séparation d’une seule tôle.
Lorsqu’une alimentation fiable tôle par tôle est nécessaire, un séparateur magnétique de tôles spécifique peut être envisagé en complément.
Peut-il être utilisé avec une tôle perforée ?
Potentiellement, oui, mais la géométrie doit être évaluée.
Si une grande partie de la surface active de l’électroaimant se trouve au-dessus :
- de trous,
- d’ouvertures,
- de découpes,
la surface effective de contact magnétique peut être réduite.
La position des électroaimants sur le préhenseur doit donc être déterminée en fonction de la géométrie réelle de la tôle.
Peut-il être utilisé pour de petites pièces métalliques ?
Oui, si la pièce offre une surface de contact suffisante avec la face active de l’électroaimant.
Pour les très petites pièces, la surface de contact disponible peut être réduite, ce qui peut modifier considérablement le comportement du maintien magnétique.
Un essai avec la pièce réelle est recommandé.
Peut-il être utilisé pour de grandes tôles ?
Oui, selon l’application.
Pour les grandes tôles, plusieurs électroaimants peuvent être installés sur le préhenseur robotisé afin de créer plusieurs points de contact magnétique.
Le nombre et la disposition des électroaimants doivent être déterminés en fonction :
- des dimensions réelles de la tôle,
- du poids,
- de la géométrie,
- des surfaces de contact,
- du centre de gravité,
- des conditions de mouvement du robot.
Que se passe-t-il lorsque l’alimentation électrique est coupée ?
Ce produit fonctionne selon le principe d’un électroaimant DC conventionnel.
Lorsque l’alimentation électrique est appliquée, un champ magnétique est généré et la pièce ferromagnétique compatible peut être maintenue.
Lorsque l’alimentation est coupée, le champ électromagnétique disparaît et la pièce peut être libérée. Selon les propriétés de l’acier, une magnétisation résiduelle limitée peut subsister.
L’électroaimant est-il à sécurité positive en cas de coupure de courant ?
Non.
En cas de perte de l’alimentation électrique, la force de maintien électromagnétique d’un électroaimant conventionnel disparaît.
Cet électroaimant ne doit donc pas être utilisé comme unique système de sécurité pour des charges suspendues critiques ou lorsqu’une chute de pièce pourrait présenter un danger pour le personnel.
Des dispositifs mécaniques ou d’autres systèmes de sécurité appropriés doivent être prévus en fonction de l’évaluation des risques de l’application.
L’électroaimant peut-il être commandé par un API / PLC ?
Oui.
Avec une alimentation et un circuit de commande appropriés, l’électroaimant peut être commandé en synchronisation avec le cycle robotisé par des composants tels que :
- API / PLC,
- relais,
- contacteur,
- driver électronique adapté.
Les composants de commande électrique doivent être sélectionnés en fonction des caractéristiques électriques du produit : 100V DC et 29W.
Combien d’électroaimants peut-on installer sur un préhenseur robotisé ?
Il n’existe pas de nombre universel fixe.
La quantité nécessaire dépend notamment :
- des dimensions de la pièce,
- du poids de la pièce,
- de sa géométrie,
- de la charge utile du robot,
- des surfaces de contact disponibles,
- du centre de gravité,
- de l’accélération et du profil de mouvement du robot.
Le préhenseur doit donc être conçu en fonction de la pièce réelle et du processus robotisé.
Quelle est la capacité de levage de l’électroaimant en kilogrammes ?
Aucune capacité de levage fixe et vérifiée en kilogrammes n’est spécifiée pour ce modèle.
Il ne faut donc pas supposer ou publier une valeur fixe en kg sans essais.
La performance réelle de maintien dépend notamment :
- du matériau,
- de l’épaisseur de la tôle,
- de la surface de contact,
- de l’état de surface,
- de l’entrefer,
- de l’orientation,
- de la géométrie de la pièce,
- de l’accélération et de la décélération du robot.
L’application réelle doit être validée avec la pièce réelle dans des conditions représentatives du fonctionnement prévu.
Quelle est la valeur en Gauss de cet électroaimant ?
Aucune valeur de Gauss de surface vérifiée n’est spécifiée pour ce modèle.
Il ne faut donc pas ajouter une valeur de Gauss estimée aux spécifications techniques.
Pour un électroaimant utilisé en manutention robotisée, la performance pratique de maintien ne doit pas être évaluée uniquement sur la base d’une mesure en Gauss.
Quelle est la température maximale de fonctionnement ?
Aucune température maximale de fonctionnement vérifiée n’est spécifiée pour ce produit.
Il ne faut donc pas supposer une valeur de température. Cela est particulièrement important dans les cellules de soudage, où la température ambiante et la proximité du procédé de soudage peuvent influencer les conditions de fonctionnement.
Quel est l’indice de protection IP ?
Aucun indice de protection IP vérifié n’est spécifié pour ce produit.
Les applications comportant :
- de la poussière,
- de l’huile,
- de l’eau,
- du liquide de refroidissement,
- des projections de soudure
doivent donc être évaluées selon les conditions environnementales réelles sans supposer un indice IP non confirmé.
Quel entretien l’électroaimant nécessite-t-il ?
Les éléments suivants doivent être contrôlés périodiquement :
- la surface magnétique active,
- le câble électrique et les connexions,
- la fixation M10,
- les connexions du préhenseur robotisé,
- la structure mécanique porteuse.
Les particules métalliques accumulées sur la surface active doivent être retirées uniquement lorsque le système est hors tension et placé dans un état sûr.
Peut-on concevoir un préhenseur magnétique robotisé sur mesure avec cet électroaimant ?
Oui.
Selon l’application, plusieurs électroaimants Ø80×60 mm peuvent être positionnés à différents points de contact sur un effecteur terminal robotisé spécialement conçu.
La conception finale doit tenir compte des caractéristiques réelles de la pièce :
- dimensions,
- poids,
- géométrie,
- matériau,
- épaisseur de tôle,
- surfaces de contact,
- centre de gravité,
- charge utile du robot,
- accélération et décélération,
- cycle de fonctionnement.
La configuration de préhension magnétique peut ainsi être adaptée au processus spécifique de soudage robotisé ou d’automatisation plutôt que d’utiliser une disposition universelle fixe.