Product Information
Extra Information
Product Information
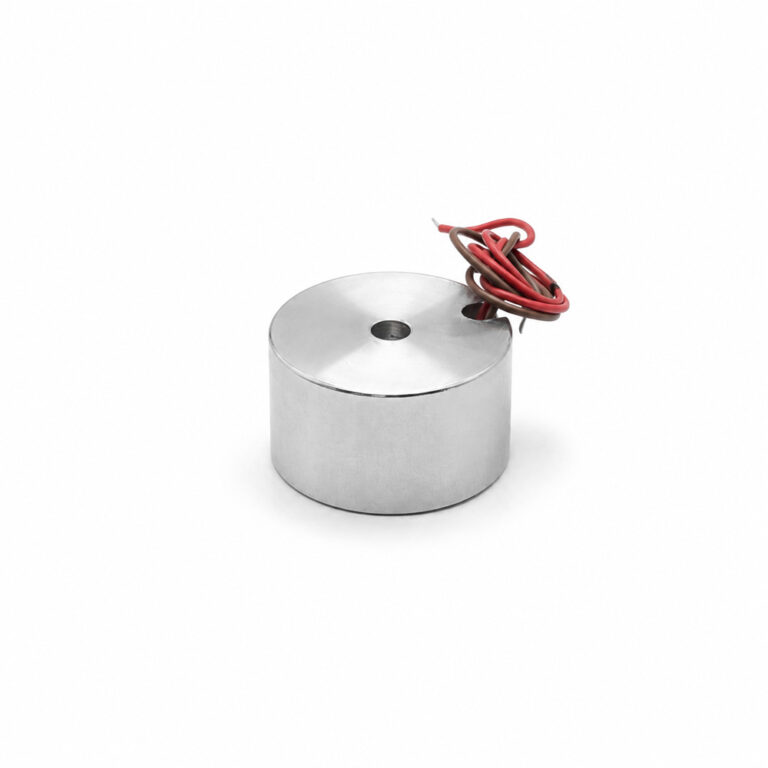
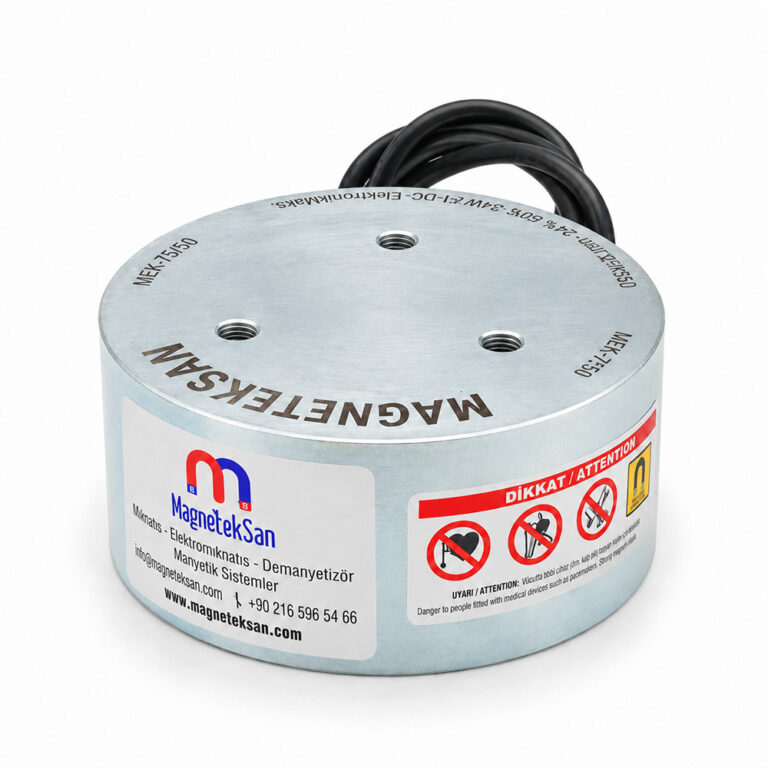
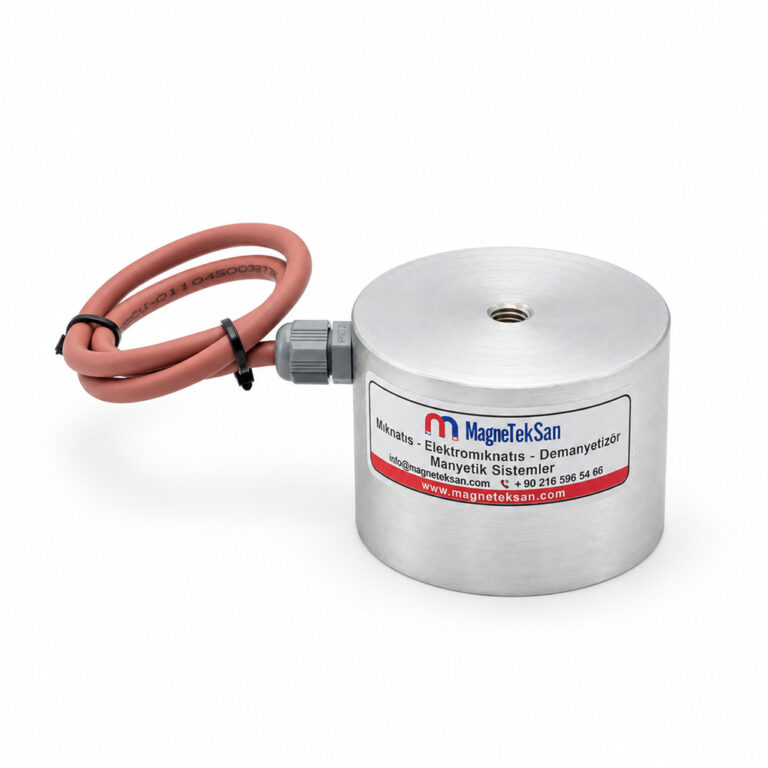
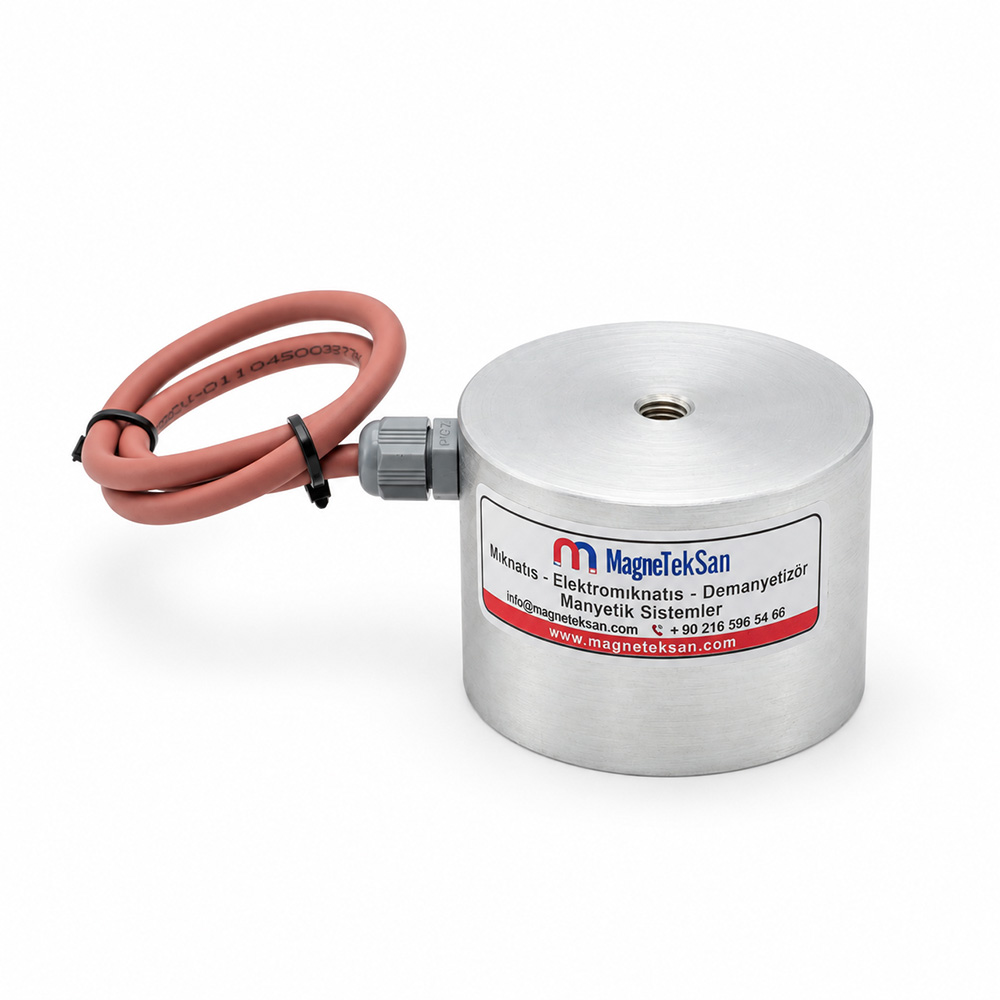
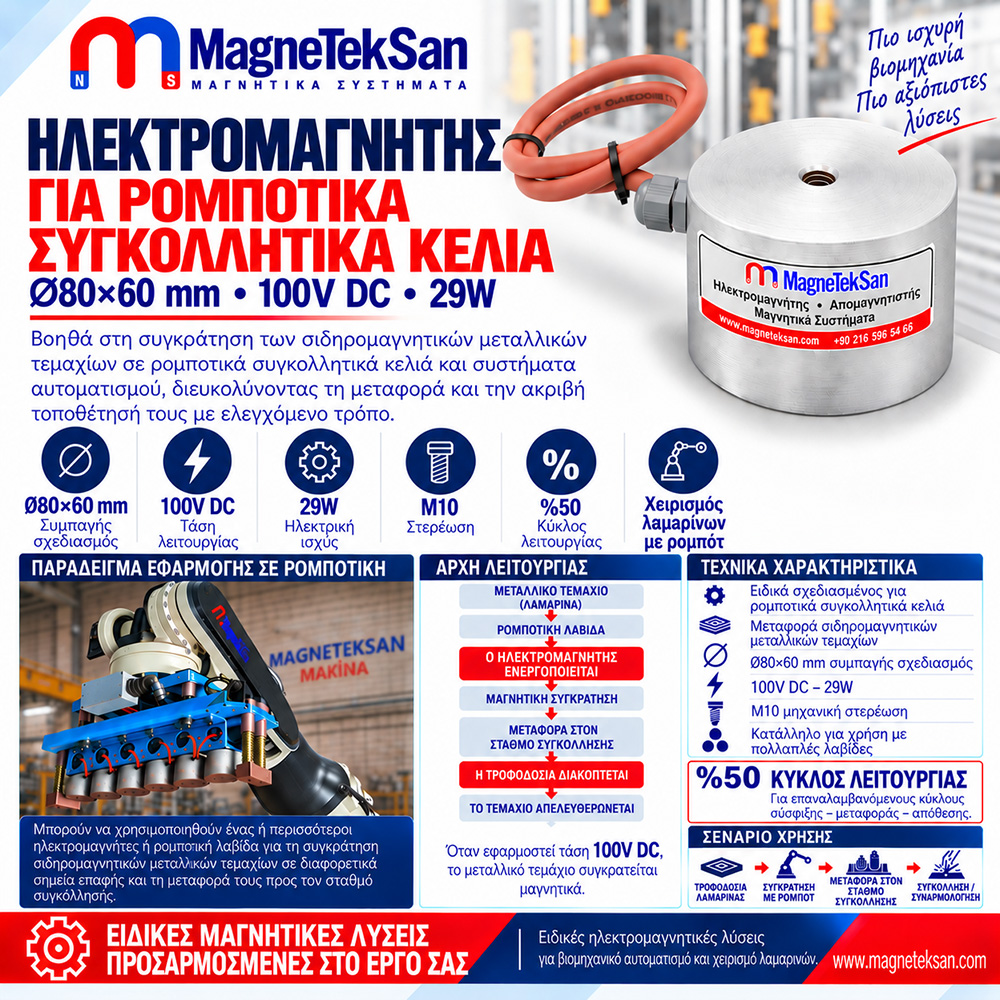
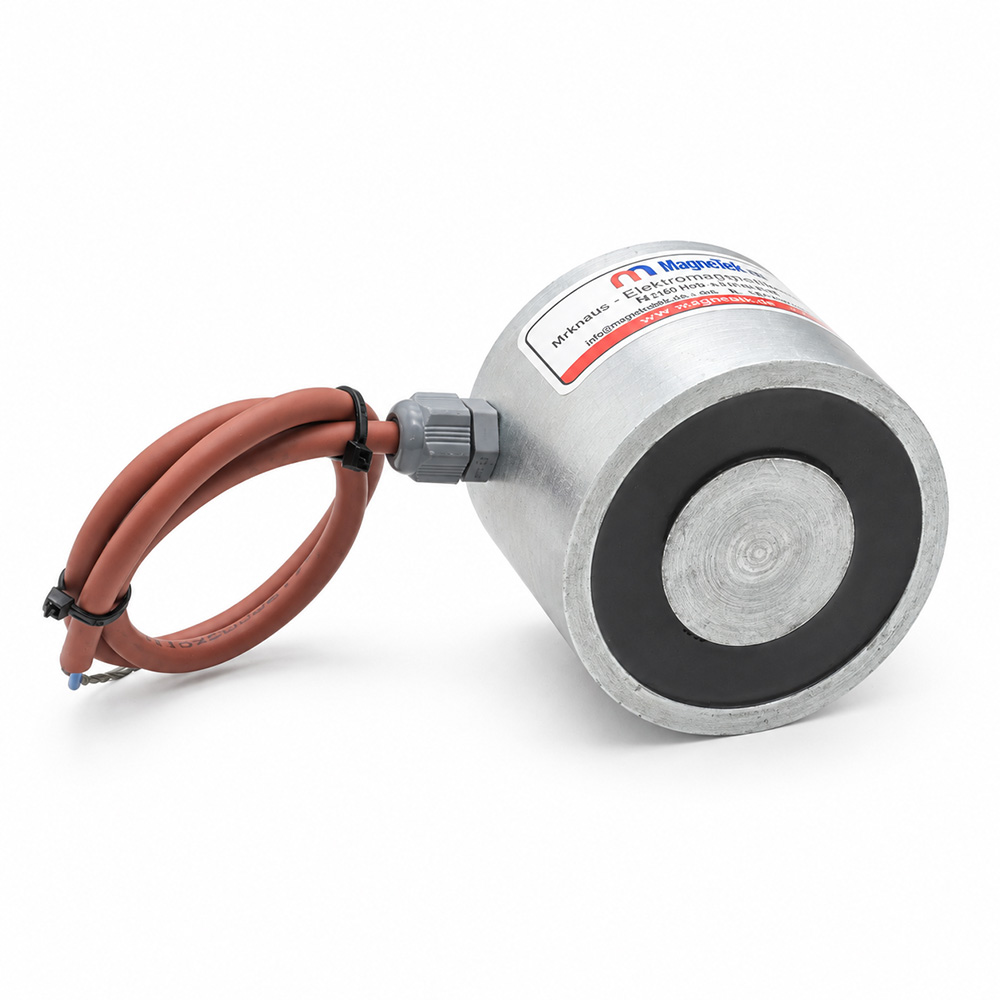
Ο Ηλεκτρομαγνήτης για Ρομποτική Κυψέλη Συγκόλλησης είναι ένας συμπαγής ηλεκτρομαγνήτης DC Ø80×60 mm, σχεδιασμένος για τη συγκράτηση, μεταφορά και τοποθέτηση σιδηρομαγνητικών χαλύβδινων λαμαρινών και εξαρτημάτων σε αυτοματοποιημένα συστήματα συγκόλλησης. Λειτουργεί με 100V DC και ισχύ 29W, διαθέτει στερέωση M10 και κύκλο λειτουργίας 50%· ανάλογα με τη γεωμετρία του τεμαχίου, μπορούν να τοποθετηθούν πολλαπλοί ηλεκτρομαγνήτες στην ίδια ρομποτική αρπάγη.
| Τεχνική Προδιαγραφή | Τιμή |
|---|---|
| Τύπος Προϊόντος | Ηλεκτρομαγνήτης DC για Ρομπότ |
| Κύρια Εφαρμογή | Τροφοδοσία Λαμαρίνας σε Ρομποτική Κυψέλη Συγκόλλησης |
| Διάμετρος | Ø80 mm |
| Ύψος | 60 mm |
| Τάση Λειτουργίας | 100V DC |
| Ηλεκτρική Ισχύς | 29W |
| Μηχανική Στερέωση | M10 |
| Κύκλος Λειτουργίας | 50% |
| Τοποθέτηση | Ρομποτική Αρπάγη / Ειδική Βάση Στήριξης |
| Υλικό Στόχος | Σιδηρομαγνητικός Σίδηρος / Χάλυβας |
| Αρχή Λειτουργίας | Συγκράτηση με Ενεργοποίηση / Απελευθέρωση μετά τη Διακοπή Τροφοδοσίας |
Extra Information
Τι είναι ο ηλεκτρομαγνήτης για ρομποτική κυψέλη συγκόλλησης;
Ο ηλεκτρομαγνήτης για ρομποτική κυψέλη συγκόλλησης είναι ένα ηλεκτρικά ελεγχόμενο σύστημα μαγνητικής συγκράτησης που επιτρέπει σε ένα βιομηχανικό ρομπότ να παραλαμβάνει σιδηρομαγνητικά τεμάχια και να τα μεταφέρει σε προκαθορισμένη θέση συγκόλλησης ή συναρμολόγησης.
Ο ηλεκτρομαγνήτης δεν πραγματοποιεί ο ίδιος τη συγκόλληση. Η κύρια λειτουργία του είναι η παραλαβή, μεταφορά, τοποθέτηση και απελευθέρωση κατάλληλων χαλύβδινων λαμαρινών και εξαρτημάτων σε μια αυτοματοποιημένη παραγωγική διαδικασία.
Πώς χρησιμοποιείται ο ηλεκτρομαγνήτης σε μια ρομποτική κυψέλη συγκόλλησης;
Μια τυπική διαδικασία μπορεί να είναι:
Σιδηρομαγνητικό Τεμάχιο Λαμαρίνας
↓
Η Ρομποτική Αρπάγη Πλησιάζει το Τεμάχιο
↓
Οι Ηλεκτρομαγνήτες Ø80×60 mm Ενεργοποιούνται
↓
Η Λαμαρίνα Συγκρατείται Μαγνητικά
↓
Το Τεμάχιο Μεταφέρεται στη Διάταξη Συγκόλλησης
↓
Το Τεμάχιο Τοποθετείται στη Σωστή Θέση
↓
Η Τροφοδοσία των Ηλεκτρομαγνητών Διακόπτεται
↓
Το Τεμάχιο Απελευθερώνεται
↓
Ξεκινά η Διαδικασία Συγκόλλησης / Συναρμολόγησης
Με αυτόν τον τρόπο, η μαγνητική αρπάγη μπορεί να ενσωματωθεί σε μια αυτοματοποιημένη διαδικασία παραλαβής, μεταφοράς και τοποθέτησης.
Γιατί χρησιμοποιείται ηλεκτρομαγνήτης σε μια ρομποτική κυψέλη συγκόλλησης;
Στις ρομποτικές γραμμές παραγωγής, τα εξαρτήματα λαμαρίνας συχνά πρέπει να:
- παραλαμβάνονται,
- μεταφέρονται,
- τοποθετούνται σε διάταξη συγκόλλησης,
- απελευθερώνονται σε συγκεκριμένη θέση.
Για κατάλληλα σιδηρομαγνητικά τεμάχια, ο ηλεκτρομαγνήτης μπορεί να χρησιμοποιηθεί ως ηλεκτρικά ελεγχόμενη λύση συγκράτησης, είτε ως εναλλακτική είτε σε συνδυασμό με μηχανικές αρπάγες.
Μπορούν να χρησιμοποιηθούν πολλαπλοί ηλεκτρομαγνήτες στην ίδια ρομποτική αρπάγη;
Ναι.
Μπορούν να τοποθετηθούν πολλαπλοί ηλεκτρομαγνήτες Ø80×60 mm στο ίδιο τελικό εργαλείο του ρομπότ, ώστε να δημιουργούνται περισσότερα σημεία μαγνητικής επαφής σε μεγάλα ή επιμήκη τεμάχια.
Ο αριθμός και η θέση των ηλεκτρομαγνητών πρέπει να καθορίζονται ανάλογα με:
- τις διαστάσεις του τεμαχίου,
- το βάρος του τεμαχίου,
- τη γεωμετρία,
- τις διαθέσιμες επιφάνειες επαφής,
- το κέντρο βάρους,
- την ωφέλιμη ικανότητα φορτίου του ρομπότ,
- την επιτάχυνση και τις συνθήκες κίνησης.
Η χρήση πολλαπλών ηλεκτρομαγνητών δεν σημαίνει αυτόματα ότι εξασφαλίζεται συγκεκριμένη ανυψωτική ικανότητα.
Γιατί χρησιμοποιούνται πολλαπλοί ηλεκτρομαγνήτες;
Ένας μόνο ηλεκτρομαγνήτης ενδέχεται να μην παρέχει επαρκή κατανομή των σημείων συγκράτησης σε μια μεγάλη λαμαρίνα ή σε ένα τεμάχιο σύνθετης γεωμετρίας.
Με πολλαπλούς ηλεκτρομαγνήτες, τα σημεία μαγνητικής επαφής μπορούν να κατανεμηθούν σε διαφορετικές περιοχές του τεμαχίου.
Επομένως, ο αριθμός, η απόσταση και η θέση των ηλεκτρομαγνητών πρέπει να καθορίζονται σύμφωνα με το πραγματικό τεμάχιο και όχι μόνο από τις συνολικές διαστάσεις της αρπάγης.
Τι σημαίνει Ø80×60 mm;
Οι διαστάσεις του ηλεκτρομαγνήτη είναι:
- διάμετρος Ø80 mm
- ύψος 60 mm
Η συμπαγής κυκλική κατασκευή επιτρέπει, ανάλογα με τον σχεδιασμό, την τοποθέτηση πολλαπλών ηλεκτρομαγνητών σε μία ρομποτική αρπάγη ή σε ειδικά σχεδιασμένο τελικό εργαλείο.
Τι σημαίνει 100V DC;
Η ονομαστική τάση λειτουργίας του ηλεκτρομαγνήτη είναι:
100V DC
Ο ηλεκτρομαγνήτης πρέπει επομένως να χρησιμοποιείται με κατάλληλο τροφοδοτικό συνεχούς ρεύματος και σύστημα ελέγχου προσαρμοσμένο στα ηλεκτρικά χαρακτηριστικά του.
Τι σημαίνει 29W;
Η αναφερόμενη ηλεκτρική ισχύς του ηλεκτρομαγνήτη είναι:
29W
Αυτή η τιμή αφορά την ηλεκτρική ισχύ του ηλεκτρομαγνήτη.
Δεν σημαίνει:
29W = ανυψωτική ικανότητα 29 kg
Η ηλεκτρική ισχύς και η μαγνητική δύναμη συγκράτησης είναι διαφορετικές τεχνικές παράμετροι.
Τι σημαίνει κύκλος λειτουργίας 50%;
Ο ηλεκτρομαγνήτης έχει σχεδιαστεί για κύκλο λειτουργίας 50%.
Επομένως, εκτός των επιβεβαιωμένων συνθηκών λειτουργίας, δεν πρέπει να θεωρείται ηλεκτρομαγνήτης σχεδιασμένος για συνεχή λειτουργία με κύκλο 100%.
Η ρομποτική διαδικασία πρέπει να σχεδιαστεί με κατάλληλο κύκλο:
συγκράτηση → μεταφορά → απελευθέρωση → παύση
Επειδή για αυτό το μοντέλο δεν έχει καθοριστεί συγκεκριμένος και επιβεβαιωμένος χρόνος ON/OFF, δεν πρέπει να θεωρείται αυτόματα, για παράδειγμα, κύκλος «30 δευτερόλεπτα ON / 30 δευτερόλεπτα OFF».
Σε τι χρησιμεύει η στερέωση M10;
Ο ηλεκτρομαγνήτης διαθέτει μηχανική στερέωση M10.
Μπορεί να χρησιμοποιηθεί για εγκατάσταση σε:
- πλάκα ρομποτικής αρπάγης,
- φέρουσα κατασκευή,
- ειδικό εξοπλισμό αυτοματισμού,
- ρυθμιζόμενο σύστημα μαγνητικής συγκράτησης.
Το μηχανικό σύστημα στερέωσης πρέπει να σχεδιάζεται σύμφωνα με το συγκεκριμένο ρομπότ, την αρπάγη και το πραγματικό τεμάχιο.
Πώς τοποθετείται ο ηλεκτρομαγνήτης σε μια ρομποτική αρπάγη;
Ο ηλεκτρομαγνήτης μπορεί να στερεωθεί μηχανικά σε κατάλληλη πλάκα στήριξης μέσω της σύνδεσης M10.
Σε συστήματα με πολλαπλούς ηλεκτρομαγνήτες, ο σχεδιασμός της πλάκας στήριξης πρέπει να λαμβάνει υπόψη:
- τις διαστάσεις του τεμαχίου,
- τις θέσεις των σημείων μαγνητικής επαφής,
- το κέντρο βάρους του τεμαχίου,
- την ωφέλιμη ικανότητα φορτίου του ρομπότ,
- τις δυναμικές συνθήκες κίνησης.
Η σχεδίαση της αρπάγης πρέπει επίσης να επιτρέπει τη σωστή επαφή των ενεργών επιφανειών των ηλεκτρομαγνητών με το τεμάχιο.
Ποια υλικά μπορεί να συγκρατήσει ο ηλεκτρομαγνήτης;
Το προϊόν προορίζεται κυρίως για υλικά με κατάλληλες σιδηρομαγνητικές ιδιότητες, όπως:
- σίδηρος,
- ανθρακούχος χάλυβας,
- κατάλληλες χαλύβδινες λαμαρίνες,
- άλλα σιδηρομαγνητικά μεταλλικά εξαρτήματα.
Η πραγματική δύναμη συγκράτησης εξαρτάται τόσο από το υλικό όσο και από τις φυσικές συνθήκες της επιφάνειας επαφής.
Μπορεί να συγκρατήσει φύλλο αλουμινίου;
Όχι.
Το αλουμίνιο δεν είναι σιδηρομαγνητικό υλικό και ένας συμβατικός ηλεκτρομαγνήτης δεν μπορεί να το συγκρατήσει με τον ίδιο τρόπο όπως τον σίδηρο ή τον ανθρακούχο χάλυβα.
Μπορεί να συγκρατήσει χαλκό ή ορείχαλκο;
Όχι.
Ο χαλκός και ο ορείχαλκος δεν είναι συνήθως σιδηρομαγνητικά υλικά και επομένως δεν μπορούν να συγκρατηθούν με αυτόν τον ηλεκτρομαγνήτη όπως ο σίδηρος ή ο ανθρακούχος χάλυβας.
Μπορεί να συγκρατήσει ανοξείδωτο χάλυβα;
Αυτό εξαρτάται από τον τύπο του ανοξείδωτου χάλυβα και τη μεταλλουργική του κατάσταση.
Ορισμένοι τύποι ανοξείδωτου χάλυβα μπορεί να παρουσιάζουν σημαντική μαγνητική απόκριση, ενώ ορισμένοι ωστενιτικοί ανοξείδωτοι χάλυβες μπορεί να παρουσιάζουν πολύ ασθενή μαγνητική απόκριση.
Επομένως, η μαγνητική συγκράτηση δεν πρέπει να θεωρείται εγγυημένη για όλους τους τύπους ανοξείδωτου χάλυβα. Για τέτοιες εφαρμογές συνιστάται δοκιμή με το πραγματικό τεμάχιο.
Επηρεάζει το πάχος της λαμαρίνας τη δύναμη συγκράτησης;
Ναι.
Το πάχος της λαμαρίνας μπορεί να επηρεάσει το μαγνητικό κύκλωμα. Σε πολύ λεπτές λαμαρίνες, ο ηλεκτρομαγνήτης ενδέχεται να μην αναπτύξει την ίδια δύναμη συγκράτησης όπως σε ευνοϊκότερο πάχος σιδηρομαγνητικού υλικού.
Για αυτόν τον λόγο, το πραγματικό τεμάχιο πρέπει να δοκιμάζεται υπό συνθήκες αντιπροσωπευτικές της τελικής εφαρμογής.
Γιατί είναι σημαντική η επιφάνεια επαφής;
Η ενεργή επιφάνεια του ηλεκτρομαγνήτη πρέπει να έρχεται σε όσο το δυνατόν πιο άμεση, ομοιόμορφη και εκτεταμένη επαφή με το σιδηρομαγνητικό τεμάχιο.
Η δύναμη συγκράτησης μπορεί να μειωθεί από:
- καμπύλες επιφάνειες,
- παραμορφωμένες λαμαρίνες,
- πιτσιλίσματα συγκόλλησης,
- γρέζια,
- βαφή,
- σκουριά,
- ακαθαρσίες,
- ανωμαλίες επιφάνειας,
- διάκενο αέρα μεταξύ ηλεκτρομαγνήτη και τεμαχίου.
Οι πραγματικές συνθήκες επαφής αποτελούν επομένως σημαντική παράμετρο στον σχεδιασμό της ρομποτικής αρπάγης.
Τι συμβαίνει όταν υπάρχει διάκενο αέρα μεταξύ ηλεκτρομαγνήτη και λαμαρίνας;
Καθώς αυξάνεται το διάκενο αέρα μεταξύ του ηλεκτρομαγνήτη και του σιδηρομαγνητικού τεμαχίου, μειώνεται η μαγνητική δύναμη συγκράτησης.
Για αποτελεσματική μαγνητική επαφή, η ενεργή επιφάνεια του ηλεκτρομαγνήτη πρέπει να εφάπτεται όσο το δυνατόν πιο άμεσα και ομοιόμορφα στο τεμάχιο.
Μπορεί να χρησιμοποιηθεί σε βαμμένες λαμαρίνες;
Ενδεχομένως, ναι.
Η βαφή δεν εμποδίζει απαραίτητα τη μαγνητική έλξη μιας σιδηρομαγνητικής χαλύβδινης λαμαρίνας. Ωστόσο, δημιουργεί πρόσθετη απόσταση μεταξύ του ηλεκτρομαγνήτη και του χάλυβα και μπορεί να μειώσει τη δύναμη συγκράτησης.
Συνιστάται δοκιμή με την πραγματική βαμμένη λαμαρίνα πριν από την τελική έγκριση της ρομποτικής εφαρμογής.
Μπορεί να χρησιμοποιηθεί για τροφοδοσία τεμαχίων πριν από τη συγκόλληση;
Ναι.
Αυτή είναι η κύρια εφαρμογή αυτού του μοντέλου.
Το ρομπότ μπορεί να παραλάβει τη λαμαρίνα με τους ηλεκτρομαγνήτες, να τη μεταφέρει στη ρομποτική κυψέλη συγκόλλησης και να την τοποθετήσει στην κατάλληλη διάταξη. Στη συνέχεια, η τροφοδοσία των ηλεκτρομαγνητών μπορεί να διακοπεί ώστε να απελευθερωθεί το τεμάχιο για το επόμενο στάδιο της διαδικασίας.
Πρέπει ο ηλεκτρομαγνήτης να συγκρατεί το τεμάχιο κατά τη διάρκεια της συγκόλλησης;
Αυτό πρέπει να αξιολογείται ξεχωριστά για κάθε εφαρμογή.
Κατά τη διάρκεια της συγκόλλησης, το σύστημα μπορεί να εκτίθεται σε:
- θερμότητα,
- πιτσιλίσματα συγκόλλησης,
- μηχανικά φορτία,
- ηλεκτρικές επιδράσεις,
- μαγνητικές επιδράσεις.
Η κύρια εφαρμογή αυτού του προϊόντος είναι η μεταφορά του τεμαχίου στη διάταξη συγκόλλησης και στη συνέχεια η απελευθέρωσή του.
Εάν το τεμάχιο πρέπει να παραμένει σταθερά συγκρατημένο καθ’ όλη τη διάρκεια της συγκόλλησης, μπορεί να απαιτείται πρόσθετο μηχανικό σύστημα σύσφιξης στη διάταξη συγκόλλησης.
Μπορούν τα πιτσιλίσματα συγκόλλησης να επηρεάσουν τον ηλεκτρομαγνήτη;
Εάν ο ηλεκτρομαγνήτης βρίσκεται πολύ κοντά στην ενεργή περιοχή συγκόλλησης, μεταλλικά σωματίδια και πιτσιλίσματα μπορούν να συσσωρευτούν στην επιφάνειά του.
Η θέση της ρομποτικής αρπάγης και των ηλεκτρομαγνητών πρέπει επομένως να σχεδιάζεται σύμφωνα με τη συγκεκριμένη διαδικασία συγκόλλησης.
Δεν πρέπει να θεωρείται δεδομένη συγκεκριμένη αντοχή σε πιτσιλίσματα συγκόλλησης χωρίς κατάλληλη προστασία που έχει επιβεβαιωθεί για την εφαρμογή.
Μπορεί να χρησιμοποιηθεί για κατακόρυφο χειρισμό;
Ο κατακόρυφος χειρισμός απαιτεί ξεχωριστή αξιολόγηση.
Κατά την κατακόρυφη μεταφορά ενός τεμαχίου μπορεί να δημιουργηθούν δυνάμεις που τείνουν να προκαλέσουν ολίσθηση του τεμαχίου πάνω στην επιφάνεια του ηλεκτρομαγνήτη. Η μαγνητική δύναμη αποκόλλησης και η αντίσταση στην ολίσθηση δεν είναι η ίδια τεχνική παράμετρος.
Ο κατακόρυφος χειρισμός πρέπει να επαληθεύεται με το πραγματικό τεμάχιο και το πραγματικό προφίλ κίνησης του ρομπότ.
Επηρεάζει η επιτάχυνση του ρομπότ τη μαγνητική συγκράτηση;
Ναι.
Κατά την κίνηση του ρομπότ δημιουργούνται δυναμικές δυνάμεις λόγω:
- επιτάχυνσης,
- επιβράδυνσης,
- αλλαγών κατεύθυνσης,
- έκτακτης διακοπής λειτουργίας.
Επομένως, ένα ρομποτικό σύστημα χειρισμού δεν πρέπει να σχεδιάζεται αποκλειστικά βάσει μιας στατικής τιμής μαγνητικής δύναμης συγκράτησης.
Είναι σημαντικό το κέντρο βάρους του τεμαχίου;
Ναι.
Ειδικά σε αρπάγες με πολλαπλούς ηλεκτρομαγνήτες, είναι σημαντική η σωστή κατανομή των σημείων μαγνητικής επαφής σε σχέση με το κέντρο βάρους του τεμαχίου.
Μια μη ισορροπημένη διάταξη μπορεί να προκαλέσει κλίση ή περιστροφή του τεμαχίου και άνιση κατανομή φορτίου μεταξύ των σημείων επαφής κατά την κίνηση του ρομπότ.
Εγγυάται ο ηλεκτρομαγνήτης την παραλαβή μόνο μίας λαμαρίνας;
Όχι.
Σε μια στοίβα λεπτών σιδηρομαγνητικών λαμαρινών, το μαγνητικό πεδίο μπορεί να επηρεάσει περισσότερες από μία λαμαρίνες.
Η κύρια λειτουργία αυτού του ηλεκτρομαγνήτη είναι η συγκράτηση και μεταφορά ενός τεμαχίου και όχι η εγγυημένη απομάκρυνση μίας μόνο λαμαρίνας από μια στοίβα.
Εάν απαιτείται αξιόπιστη τροφοδοσία μεμονωμένων λαμαρινών, μπορεί να χρησιμοποιηθεί επιπλέον κατάλληλος μαγνητικός διαχωριστής λαμαρίνας.
Μπορεί να χρησιμοποιηθεί με διάτρητη λαμαρίνα;
Ενδεχομένως ναι, αλλά πρέπει να αξιολογηθεί η γεωμετρία.
Εάν σημαντικό μέρος της ενεργής επιφάνειας του ηλεκτρομαγνήτη βρίσκεται πάνω από:
- οπές,
- ανοίγματα,
- εγκοπές,
η πραγματική επιφάνεια μαγνητικής επαφής μπορεί να μειωθεί.
Η θέση των ηλεκτρομαγνητών στην αρπάγη πρέπει επομένως να καθορίζεται σύμφωνα με την πραγματική γεωμετρία της λαμαρίνας.
Μπορεί να χρησιμοποιηθεί για μικρά μεταλλικά εξαρτήματα;
Ναι, εφόσον το τεμάχιο παρέχει επαρκή επιφάνεια επαφής με την ενεργή επιφάνεια του ηλεκτρομαγνήτη.
Σε πολύ μικρά τεμάχια, η διαθέσιμη επιφάνεια επαφής μπορεί να είναι περιορισμένη, γεγονός που μπορεί να μεταβάλει σημαντικά τη συμπεριφορά της μαγνητικής συγκράτησης.
Συνιστάται δοκιμή με το πραγματικό τεμάχιο.
Μπορεί να χρησιμοποιηθεί για μεγάλες χαλύβδινες λαμαρίνες;
Ναι, ανάλογα με την εφαρμογή.
Για μεγάλες λαμαρίνες μπορούν να τοποθετηθούν πολλαπλοί ηλεκτρομαγνήτες στη ρομποτική αρπάγη ώστε να δημιουργηθούν περισσότερα σημεία μαγνητικής επαφής.
Ο αριθμός και η θέση τους πρέπει να καθορίζονται σύμφωνα με:
- τις διαστάσεις της λαμαρίνας,
- το βάρος,
- τη γεωμετρία,
- τις επιφάνειες επαφής,
- το κέντρο βάρους,
- τις συνθήκες κίνησης του ρομπότ.
Τι συμβαίνει όταν διακοπεί η ηλεκτρική τροφοδοσία;
Το προϊόν λειτουργεί σύμφωνα με την αρχή ενός συμβατικού ηλεκτρομαγνήτη DC.
Όταν εφαρμόζεται ηλεκτρική τάση, δημιουργείται μαγνητικό πεδίο που επιτρέπει τη συγκράτηση ενός κατάλληλου σιδηρομαγνητικού τεμαχίου.
Όταν διακοπεί η τροφοδοσία, το ηλεκτρομαγνητικό πεδίο μειώνεται και το τεμάχιο μπορεί να απελευθερωθεί. Ανάλογα με τις ιδιότητες του χάλυβα, μπορεί να παραμείνει περιορισμένος υπολειπόμενος μαγνητισμός.
Συνεχίζει ο ηλεκτρομαγνήτης να συγκρατεί το τεμάχιο σε περίπτωση διακοπής ρεύματος;
Όχι.
Σε έναν συμβατικό ηλεκτρομαγνήτη, η ηλεκτρομαγνητική δύναμη συγκράτησης χάνεται όταν διακοπεί η ηλεκτρική τροφοδοσία.
Για αυτόν τον λόγο, ο ηλεκτρομαγνήτης δεν πρέπει να χρησιμοποιείται ως μοναδικό σύστημα ασφαλείας για κρίσιμα αναρτημένα φορτία ή σε περιπτώσεις όπου η πτώση ενός τεμαχίου μπορεί να δημιουργήσει κίνδυνο για το προσωπικό.
Ανάλογα με την αξιολόγηση κινδύνου της εφαρμογής, πρέπει να χρησιμοποιούνται πρόσθετα μηχανικά ή άλλα κατάλληλα συστήματα ασφαλείας.
Μπορεί ο ηλεκτρομαγνήτης να ελέγχεται μέσω PLC;
Ναι.
Με κατάλληλο τροφοδοτικό και κύκλωμα ελέγχου, ο ηλεκτρομαγνήτης μπορεί να ελέγχεται συγχρονισμένα με τον κύκλο του ρομπότ μέσω συστημάτων όπως:
- PLC,
- ρελέ,
- επαφέας,
- κατάλληλος ηλεκτρονικός οδηγός.
Τα εξαρτήματα του ηλεκτρικού συστήματος ελέγχου πρέπει να είναι κατάλληλα για τα ηλεκτρικά χαρακτηριστικά του προϊόντος: 100V DC και 29W.
Πόσοι ηλεκτρομαγνήτες μπορούν να χρησιμοποιηθούν σε μία ρομποτική αρπάγη;
Δεν υπάρχει ένας σταθερός αριθμός που να ισχύει για όλες τις εφαρμογές.
Ο απαιτούμενος αριθμός εξαρτάται από:
- τις διαστάσεις του τεμαχίου,
- το βάρος του τεμαχίου,
- τη γεωμετρία,
- την ωφέλιμη ικανότητα φορτίου του ρομπότ,
- τις διαθέσιμες επιφάνειες επαφής,
- το κέντρο βάρους,
- την επιτάχυνση και το προφίλ κίνησης του ρομπότ.
Η αρπάγη πρέπει επομένως να σχεδιάζεται σύμφωνα με το πραγματικό τεμάχιο και τη συγκεκριμένη ρομποτική διαδικασία.
Ποια είναι η ανυψωτική ικανότητα του ηλεκτρομαγνήτη σε κιλά;
Για το συγκεκριμένο μοντέλο δεν έχει δηλωθεί σταθερή και επαληθευμένη ανυψωτική ικανότητα σε kg.
Επομένως, δεν πρέπει να θεωρείται ή να δημοσιεύεται συγκεκριμένη τιμή σε κιλά χωρίς κατάλληλες δοκιμές.
Η πραγματική δύναμη συγκράτησης εξαρτάται από παράγοντες όπως:
- το υλικό,
- το πάχος της λαμαρίνας,
- η επιφάνεια επαφής,
- η κατάσταση της επιφάνειας,
- το διάκενο αέρα,
- ο προσανατολισμός,
- η γεωμετρία του τεμαχίου,
- η επιτάχυνση και επιβράδυνση του ρομπότ.
Η πραγματική εφαρμογή πρέπει να επαληθεύεται με το τελικό τεμάχιο υπό συνθήκες αντιπροσωπευτικές της πραγματικής λειτουργίας.
Ποια είναι η τιμή Gauss αυτού του ηλεκτρομαγνήτη;
Για αυτό το μοντέλο δεν έχει δηλωθεί επαληθευμένη τιμή μαγνητικής επαγωγής επιφάνειας σε Gauss.
Επομένως, δεν πρέπει να προστίθεται εκτιμώμενη τιμή Gauss στις τεχνικές προδιαγραφές.
Στους ηλεκτρομαγνήτες ρομποτικού χειρισμού, η πρακτική ικανότητα συγκράτησης δεν πρέπει επίσης να αξιολογείται αποκλειστικά με βάση μια μέτρηση Gauss.
Ποια είναι η μέγιστη θερμοκρασία λειτουργίας;
Για το συγκεκριμένο προϊόν δεν έχει δηλωθεί επαληθευμένη μέγιστη θερμοκρασία λειτουργίας.
Επομένως, δεν πρέπει να θεωρείται δεδομένη κάποια συγκεκριμένη τιμή. Αυτό είναι ιδιαίτερα σημαντικό σε ρομποτικές κυψέλες συγκόλλησης, όπου η θερμοκρασία περιβάλλοντος και η απόσταση από τη διαδικασία συγκόλλησης μπορούν να επηρεάσουν τις συνθήκες λειτουργίας.
Ποιος είναι ο βαθμός προστασίας IP του ηλεκτρομαγνήτη;
Για αυτό το προϊόν δεν έχει δηλωθεί επαληθευμένος βαθμός προστασίας IP.
Εφαρμογές στις οποίες υπάρχουν:
- σκόνη,
- λάδι,
- νερό,
- ψυκτικό υγρό,
- πιτσιλίσματα συγκόλλησης
πρέπει να αξιολογούνται σύμφωνα με τις πραγματικές περιβαλλοντικές συνθήκες, χωρίς να θεωρείται δεδομένος ένας μη επιβεβαιωμένος βαθμός IP.
Τι συντήρηση απαιτεί ο ηλεκτρομαγνήτης;
Συνιστάται τακτικός έλεγχος των παρακάτω:
- ενεργή μαγνητική επιφάνεια,
- ηλεκτρικό καλώδιο και συνδέσεις,
- στερέωση M10,
- συνδέσεις με τη ρομποτική αρπάγη,
- μηχανική φέρουσα κατασκευή.
Τα μεταλλικά σωματίδια που συσσωρεύονται στην ενεργή επιφάνεια πρέπει να αφαιρούνται μόνο αφού διακοπεί η ηλεκτρική τροφοδοσία και το σύστημα τεθεί σε ασφαλή κατάσταση.
Μπορεί να σχεδιαστεί εξατομικευμένη ρομποτική μαγνητική αρπάγη με αυτόν τον ηλεκτρομαγνήτη;
Ναι.
Ανάλογα με την εφαρμογή, μπορούν να τοποθετηθούν πολλαπλοί ηλεκτρομαγνήτες Ø80×60 mm σε διαφορετικά σημεία επαφής ενός ειδικά σχεδιασμένου τελικού εργαλείου ρομπότ.
Κατά τον τελικό σχεδιασμό πρέπει να λαμβάνονται υπόψη τα πραγματικά χαρακτηριστικά του τεμαχίου:
- διαστάσεις,
- βάρος,
- γεωμετρία,
- υλικό,
- πάχος λαμαρίνας,
- επιφάνειες επαφής,
- κέντρο βάρους,
- ωφέλιμη ικανότητα φορτίου του ρομπότ,
- επιτάχυνση και επιβράδυνση,
- κύκλος λειτουργίας.
Με αυτόν τον τρόπο, η διαμόρφωση της μαγνητικής αρπάγης μπορεί να προσαρμοστεί ειδικά στη συγκεκριμένη διαδικασία ρομποτικής συγκόλλησης ή αυτοματισμού, αντί να χρησιμοποιείται μία σταθερή διάταξη για όλες τις εφαρμογές.