Product Information
Extra Information
Product Information
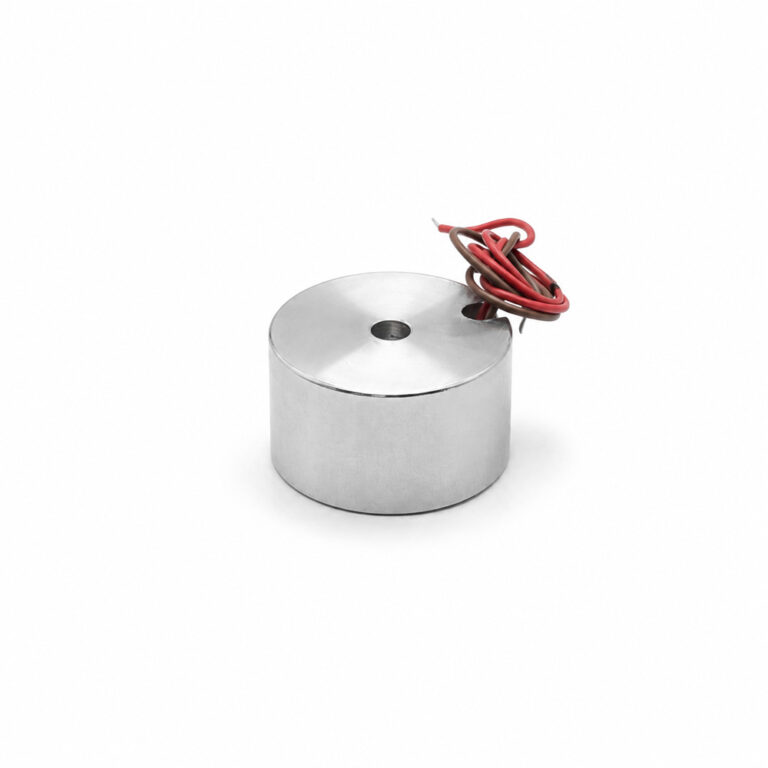
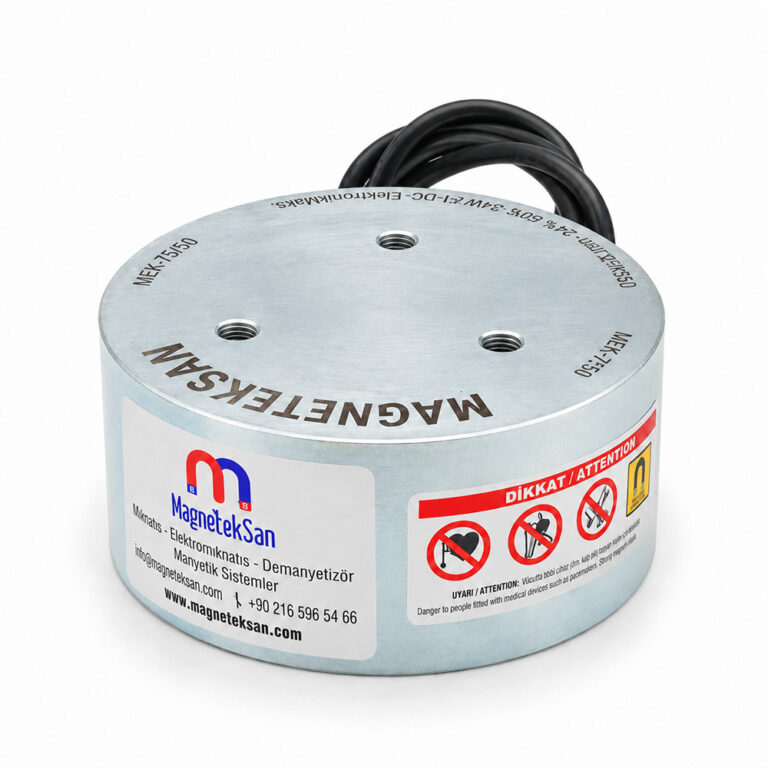
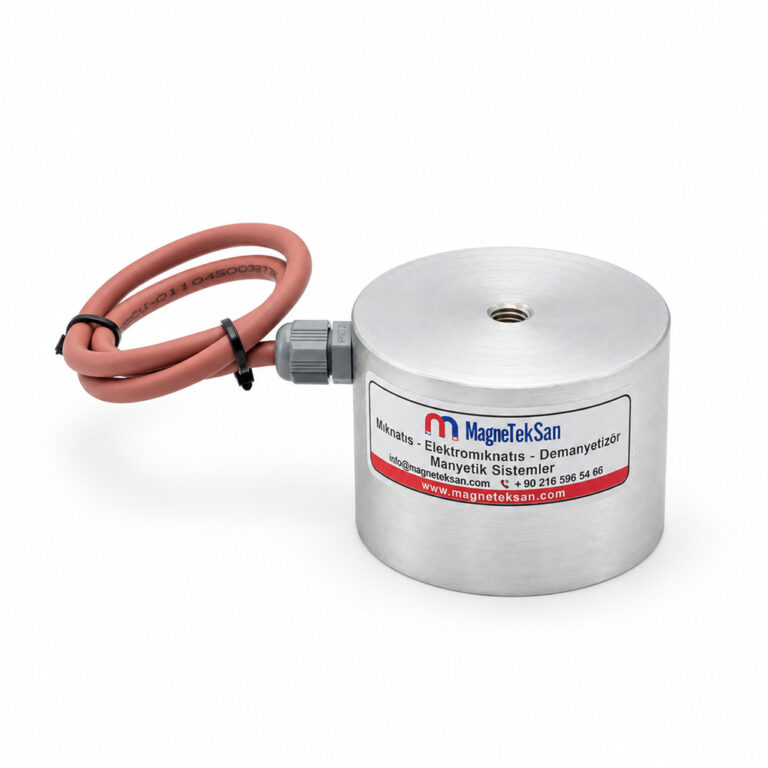
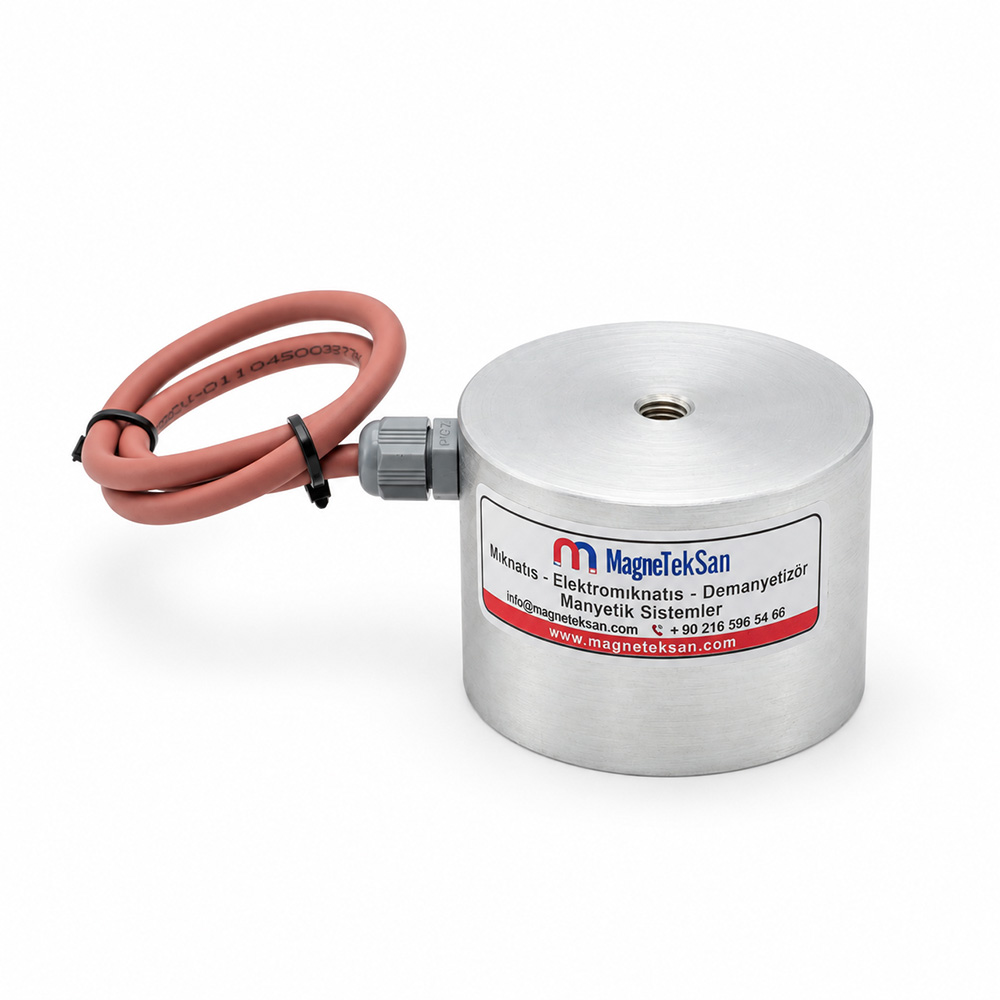
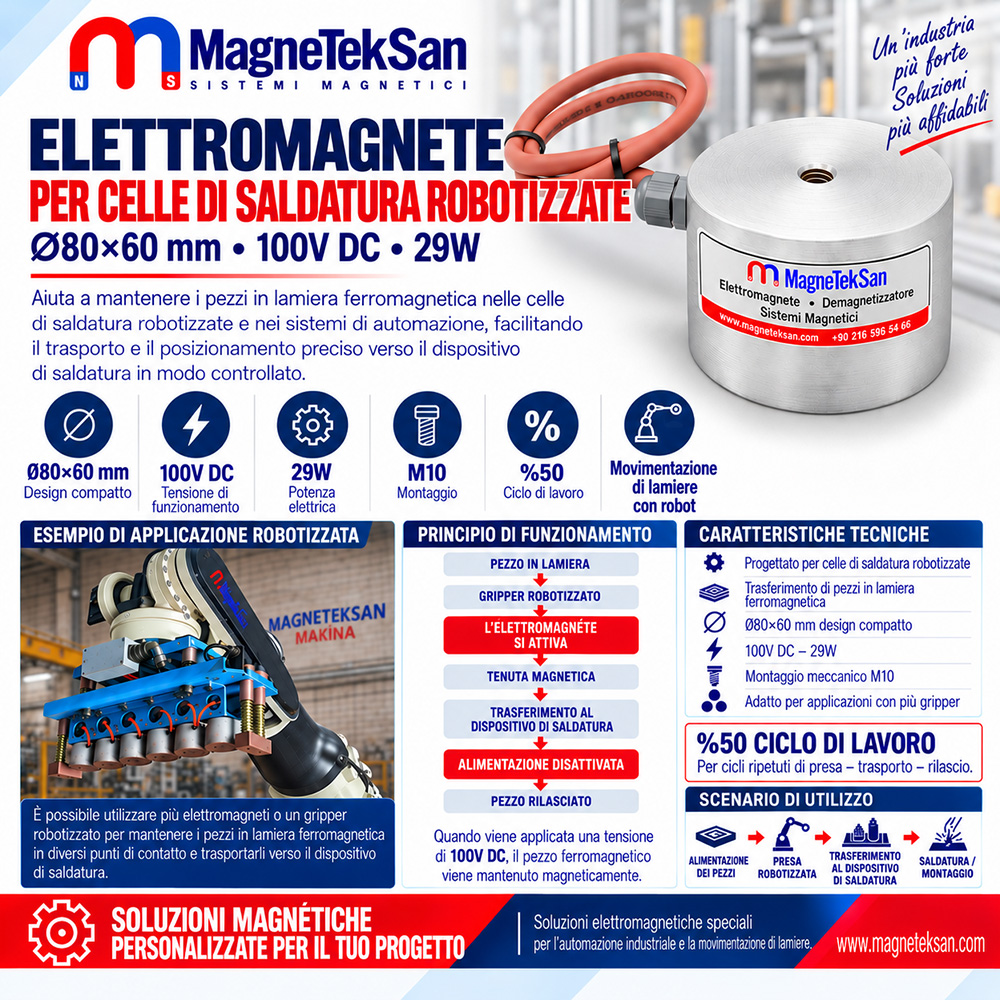
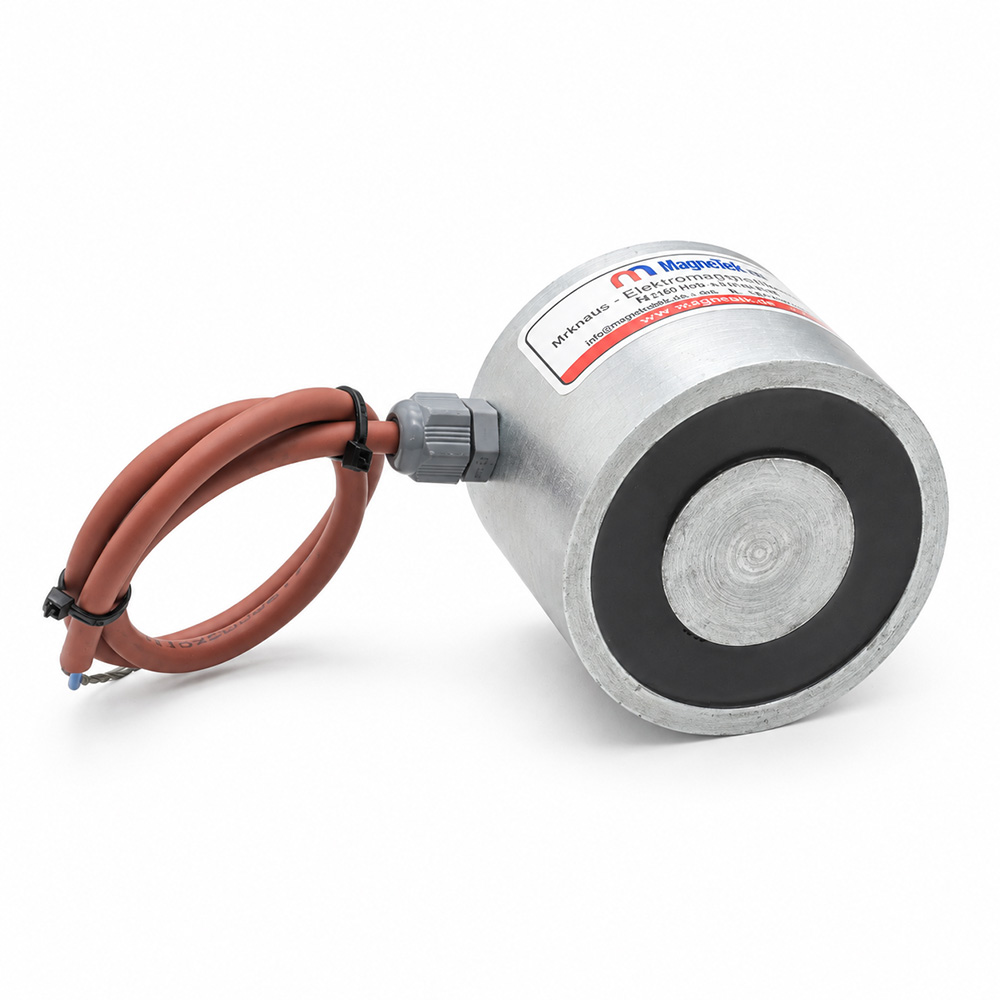
L’Elettromagnete per Cella di Saldatura Robotizzata è un elettromagnete DC compatto Ø80×60 mm progettato per consentire ai sistemi robotizzati di prelevare, trasferire e posizionare lamiere e componenti in acciaio ferromagnetico sulle attrezzature di saldatura. Funziona a 100V DC con una potenza di 29W, dispone di attacco M10 e ciclo di lavoro del 50%; in base alla geometria del pezzo, più unità possono essere integrate sulla stessa pinza robotizzata.
| Specifica Tecnica | Valore |
|---|---|
| Tipo di Prodotto | Elettromagnete DC per Robot |
| Applicazione Principale | Alimentazione di Lamiera in Cella di Saldatura Robotizzata |
| Diametro | Ø80 mm |
| Altezza | 60 mm |
| Tensione di Funzionamento | 100V DC |
| Potenza Elettrica | 29W |
| Attacco Meccanico | M10 |
| Ciclo di Lavoro | 50% |
| Montaggio | Pinza Robotizzata / Supporto Personalizzato |
| Materiale da Movimentare | Ferro / Acciaio Ferromagnetico |
| Principio di Funzionamento | Presa con Alimentazione Attiva / Rilascio con Alimentazione Disattivata |
Extra Information
Che cos’è un elettromagnete per cella di saldatura robotizzata?
Un elettromagnete per cella di saldatura robotizzata è un dispositivo di presa magnetica controllato elettricamente che consente a un robot di prelevare componenti ferromagnetici e trasferirli verso una determinata attrezzatura di saldatura o assemblaggio.
L’elettromagnete non esegue direttamente l’operazione di saldatura. La sua funzione principale è prelevare, trasportare, posizionare e rilasciare lamiere o componenti in acciaio ferromagnetico all’interno di un processo automatizzato di movimentazione.
Come viene utilizzato l’elettromagnete in una cella di saldatura robotizzata?
Un tipico processo può essere:
Componente in Lamiera Ferromagnetica
↓
La Pinza Robotizzata si Avvicina al Componente
↓
Gli Elettromagneti Ø80×60 mm Vengono Alimentati
↓
La Lamiera Viene Trattenuta Magneticamente
↓
Il Componente Viene Trasferito all’Attrezzatura di Saldatura
↓
Il Componente Viene Posizionato
↓
L’Alimentazione degli Elettromagneti Viene Disattivata
↓
Il Componente Viene Rilasciato
↓
Inizia il Processo di Saldatura / Assemblaggio
In questo modo la presa magnetica può essere integrata in un ciclo automatizzato di prelievo, trasferimento e posizionamento.
Perché utilizzare un elettromagnete in una cella di saldatura robotizzata?
Nelle celle di produzione robotizzate, i componenti in lamiera devono spesso essere ripetutamente:
- prelevati,
- trasportati,
- posizionati su un’attrezzatura di saldatura,
- rilasciati in una posizione definita.
Per componenti ferromagnetici compatibili, un elettromagnete può essere utilizzato come soluzione di presa controllata elettricamente, in alternativa o in combinazione con pinze meccaniche.
È possibile utilizzare più elettromagneti sulla stessa pinza robotizzata?
Sì.
È possibile installare più elettromagneti Ø80×60 mm sullo stesso effettore terminale del robot per creare diversi punti di contatto magnetico su componenti di grandi dimensioni o particolarmente lunghi.
Il numero e la disposizione degli elettromagneti devono essere determinati in funzione di:
- dimensioni del componente,
- peso del componente,
- geometria,
- punti di contatto disponibili,
- centro di gravità,
- portata del robot,
- accelerazione e condizioni di movimento.
L’utilizzo di più elettromagneti non determina automaticamente una specifica capacità di sollevamento garantita.
Perché utilizzare più elettromagneti?
Un singolo elettromagnete potrebbe non garantire una distribuzione adeguata dei punti di contatto su una lamiera di grandi dimensioni o con geometria complessa.
L’impiego di più elettromagneti permette di distribuire i punti di presa magnetica su diverse aree del componente.
Il numero, la distanza e la posizione degli elettromagneti devono quindi essere definiti in base al componente reale e non soltanto alle dimensioni complessive della pinza.
Cosa significa Ø80×60 mm?
Le dimensioni dell’elettromagnete sono:
- Ø80 mm di diametro
- 60 mm di altezza
La struttura circolare compatta può consentire, in base al progetto, l’installazione di più elettromagneti sulla stessa pinza robotizzata o su un effettore terminale personalizzato.
Cosa significa 100V DC?
La tensione nominale di funzionamento dell’elettromagnete è:
100V DC
Il prodotto deve quindi essere utilizzato con un’alimentazione in corrente continua e un sistema di controllo adatti alle sue caratteristiche elettriche.
Cosa significa 29W?
La potenza elettrica specificata dell’elettromagnete è:
29W
Questo valore indica la potenza elettrica dell’elettromagnete.
Non significa:
29W = capacità di sollevamento di 29 kg
La potenza elettrica e la forza di tenuta magnetica sono parametri tecnici differenti.
Cosa significa ciclo di lavoro del 50%?
Questo prodotto è progettato per un ciclo di lavoro del 50%.
Pertanto, al di fuori delle condizioni operative validate, non deve essere considerato come un elettromagnete progettato per un funzionamento continuo al 100%.
Il processo robotizzato deve essere progettato con un ciclo appropriato:
presa → trasferimento → rilascio → pausa
Poiché per questo modello non è specificato un tempo ON/OFF fisso e verificato, non si deve presumere automaticamente, ad esempio, un ciclo di “30 secondi ON / 30 secondi OFF”.
A cosa serve l’attacco M10?
L’elettromagnete dispone di un attacco meccanico M10.
Questo attacco può essere utilizzato per installare l’elettromagnete su:
- piastra della pinza robotizzata,
- struttura portante,
- attrezzatura di automazione personalizzata,
- sistema di presa magnetica regolabile.
Il sistema di montaggio meccanico deve essere progettato in funzione del robot e del componente effettivamente movimentato.
Come può essere montato l’elettromagnete su una pinza robotizzata?
L’elettromagnete può essere fissato meccanicamente a una piastra portante idonea tramite l’attacco M10.
Nei sistemi con più elettromagneti, la piastra portante deve essere progettata considerando:
- dimensioni del componente,
- posizione dei punti di contatto magnetico,
- centro di gravità del componente,
- portata del robot,
- condizioni dinamiche di movimento.
La struttura della pinza deve inoltre permettere alle superfici attive degli elettromagneti di entrare correttamente in contatto con il componente.
Quali materiali può trattenere l’elettromagnete?
Il prodotto è destinato principalmente a materiali con proprietà ferromagnetiche sufficienti, come:
- ferro,
- acciaio al carbonio,
- lamiere di acciaio compatibili,
- altri componenti metallici ferromagnetici.
La capacità effettiva di tenuta dipende sia dal materiale sia dalle condizioni fisiche della superficie di contatto.
Può trattenere una lamiera di alluminio?
No.
L’alluminio non è un materiale ferromagnetico e non viene trattenuto da un elettromagnete convenzionale nello stesso modo del ferro o dell’acciaio al carbonio.
Può trattenere componenti in rame o ottone?
No.
Rame e ottone normalmente non sono materiali ferromagnetici e quindi non possono essere movimentati da questo elettromagnete nello stesso modo del ferro o dell’acciaio al carbonio.
Può trattenere l’acciaio inox?
Dipende dal tipo di acciaio inox e dal suo stato metallurgico.
Alcuni tipi di acciaio inox possono presentare una risposta magnetica significativa, mentre determinati acciai inox austenitici possono avere una risposta magnetica molto ridotta.
La presa magnetica non deve quindi essere garantita per tutti i tipi di acciaio inox. Per applicazioni con acciaio inox è consigliabile effettuare una prova con il componente reale.
Lo spessore della lamiera influisce sulla forza di tenuta magnetica?
Sì.
Lo spessore della lamiera può influenzare il circuito magnetico. Con lamiere molto sottili, l’elettromagnete potrebbe non sviluppare la stessa capacità di tenuta ottenibile con uno spessore ferromagnetico più favorevole.
Per questo motivo il componente reale deve essere testato in condizioni rappresentative dell’applicazione.
Perché la superficie di contatto è importante?
La superficie attiva dell’elettromagnete dovrebbe essere a contatto con il componente ferromagnetico nel modo più diretto, uniforme ed esteso possibile.
La capacità di tenuta può essere ridotta da:
- superfici curve,
- lamiere deformate,
- spruzzi di saldatura,
- bave,
- vernice,
- ruggine,
- sporco,
- irregolarità superficiali,
- traferro tra elettromagnete e componente.
Le condizioni effettive di contatto rappresentano quindi un parametro importante nella progettazione della pinza robotizzata.
Cosa succede se esiste un traferro tra l’elettromagnete e la lamiera?
All’aumentare del traferro tra l’elettromagnete e il componente ferromagnetico, la forza di tenuta magnetica diminuisce.
Per ottenere un contatto magnetico efficace, la superficie attiva dell’elettromagnete dovrebbe quindi aderire alla lamiera nel modo più diretto e uniforme possibile.
Può essere utilizzato su lamiere verniciate?
Potenzialmente sì.
La vernice non impedisce necessariamente l’attrazione di una lamiera in acciaio ferromagnetico. Tuttavia, lo strato di vernice crea una distanza aggiuntiva tra l’elettromagnete e la superficie in acciaio e può quindi ridurre la capacità di tenuta.
Prima di approvare l’applicazione robotizzata definitiva è consigliabile effettuare una prova con la lamiera verniciata reale.
Può essere utilizzato per alimentare i componenti prima della saldatura?
Sì.
Questa è l’applicazione principale di questo modello.
Il robot può utilizzare gli elettromagneti per prelevare la lamiera, trasferirla nella cella di saldatura e posizionarla sull’attrezzatura di saldatura appropriata. Successivamente, l’alimentazione degli elettromagneti può essere disattivata per rilasciare il componente prima della fase successiva del processo.
L’elettromagnete deve continuare a trattenere il componente durante la saldatura?
Questo aspetto deve essere valutato separatamente per ogni applicazione.
Durante la saldatura il sistema può essere esposto a:
- calore,
- spruzzi di saldatura,
- sollecitazioni meccaniche,
- effetti elettrici,
- effetti magnetici.
L’applicazione principale di questo prodotto è quindi trasferire il componente all’attrezzatura di saldatura e successivamente rilasciarlo.
Se il componente deve rimanere saldamente bloccato durante l’intero processo di saldatura, può essere necessario utilizzare anche un sistema di bloccaggio meccanico specifico sull’attrezzatura di saldatura.
Gli spruzzi di saldatura possono influire sull’elettromagnete?
Se l’elettromagnete viene posizionato molto vicino alla zona attiva di saldatura, particelle metalliche e spruzzi di saldatura possono accumularsi sulla sua superficie.
La disposizione della pinza robotizzata e degli elettromagneti deve quindi essere progettata in funzione del processo di saldatura.
Non deve essere dichiarata una specifica resistenza agli spruzzi di saldatura senza una protezione verificata per l’applicazione.
Può essere utilizzato per la movimentazione verticale?
La movimentazione verticale richiede una valutazione specifica.
Quando un componente viene trasportato verticalmente, possono agire forze che tendono a farlo scivolare lungo la superficie dell’elettromagnete. La forza magnetica di distacco e la resistenza allo scorrimento lungo la superficie di contatto non sono lo stesso parametro.
La movimentazione verticale deve quindi essere verificata utilizzando il componente reale e il profilo di movimento effettivo del robot.
L’accelerazione del robot influisce sulla tenuta magnetica?
Sì.
Durante il movimento del robot possono verificarsi forze dinamiche dovute a:
- accelerazione,
- decelerazione,
- cambi di direzione,
- arresti di emergenza.
Un sistema di movimentazione robotizzato non deve quindi essere dimensionato esclusivamente in base a un valore statico della forza di tenuta magnetica.
Il centro di gravità del componente è importante?
Sì.
Soprattutto nelle pinze dotate di più elettromagneti, è importante distribuire correttamente i punti di contatto magnetico rispetto al centro di gravità del componente.
Una disposizione non bilanciata può causare inclinazione o rotazione del componente e può sottoporre i singoli punti di contatto a carichi non uniformi durante il movimento del robot.
L’elettromagnete garantisce il prelievo di una sola lamiera?
No.
Nel caso di lamiere ferromagnetiche sottili impilate, il campo magnetico può influenzare più di una lamiera.
La funzione principale di questo elettromagnete è trattenere e trasferire un componente, non garantire la separazione di una singola lamiera.
Quando è richiesta un’alimentazione affidabile di una lamiera alla volta, può essere opportuno utilizzare anche uno specifico separatore magnetico per lamiere.
Può essere utilizzato con lamiere forate?
Potenzialmente sì, ma è necessario valutare la geometria.
Se una parte significativa della superficie attiva dell’elettromagnete si trova in corrispondenza di:
- fori,
- aperture,
- ritagli,
la superficie effettiva di contatto magnetico può diminuire.
La posizione degli elettromagneti sulla pinza deve quindi essere determinata in funzione della geometria reale della lamiera.
Può essere utilizzato con piccoli componenti metallici?
Sì, se il componente offre una superficie di contatto sufficiente con la superficie attiva dell’elettromagnete.
Per componenti molto piccoli, la superficie di contatto disponibile può essere ridotta e questo può modificare significativamente il comportamento della presa magnetica.
È consigliabile effettuare una prova con il componente reale.
Può essere utilizzato con lamiere di grandi dimensioni?
Sì, in base all’applicazione.
Per lamiere di grandi dimensioni è possibile installare più elettromagneti sulla pinza robotizzata per creare diversi punti di contatto magnetico.
Il numero e la disposizione degli elettromagneti devono essere determinati in funzione di:
- dimensioni della lamiera,
- peso,
- geometria,
- superfici di contatto,
- centro di gravità,
- condizioni di movimento del robot.
Cosa succede quando viene disattivata l’alimentazione elettrica?
Questo prodotto funziona secondo il principio di un elettromagnete DC convenzionale.
Quando viene applicata l’alimentazione elettrica, viene generato un campo magnetico e il componente ferromagnetico compatibile può essere trattenuto.
Quando l’alimentazione viene disattivata, il campo elettromagnetico scompare e il componente può essere rilasciato. A seconda delle caratteristiche dell’acciaio, può rimanere una quantità limitata di magnetismo residuo.
L’elettromagnete mantiene il carico in sicurezza in caso di interruzione dell’alimentazione?
No.
In un elettromagnete convenzionale, quando viene a mancare l’alimentazione elettrica viene meno anche la forza di tenuta elettromagnetica.
Pertanto, questo elettromagnete non deve essere utilizzato come unico sistema di sicurezza in applicazioni con carichi sospesi critici o quando la caduta del componente potrebbe costituire un pericolo per il personale.
In funzione della valutazione dei rischi dell’applicazione, devono essere previsti sistemi di sicurezza meccanici o altre soluzioni appropriate.
L’elettromagnete può essere controllato tramite PLC?
Sì.
Con un’alimentazione e un circuito di comando appropriati, l’elettromagnete può essere controllato in sincronizzazione con il ciclo robotizzato tramite sistemi quali:
- PLC,
- relè,
- contattore,
- driver elettronico appropriato.
I componenti del circuito di comando devono essere selezionati in conformità alle caratteristiche elettriche del prodotto: 100V DC e 29W.
Quanti elettromagneti possono essere utilizzati su una pinza robotizzata?
Non esiste un numero fisso universale.
La quantità necessaria dipende da:
- dimensioni del componente,
- peso del componente,
- geometria,
- portata del robot,
- superfici di contatto disponibili,
- centro di gravità,
- accelerazione e profilo di movimento del robot.
La pinza deve quindi essere progettata in funzione del componente reale e dello specifico processo robotizzato.
Qual è la capacità di sollevamento dell’elettromagnete in chilogrammi?
Per questo specifico modello non è indicata una capacità di sollevamento fissa e verificata in chilogrammi.
Pertanto, senza prove specifiche, non deve essere presunto o pubblicato un valore fisso in kg.
La capacità effettiva di tenuta dipende da fattori quali:
- materiale,
- spessore della lamiera,
- superficie di contatto,
- condizioni superficiali,
- traferro,
- orientamento,
- geometria del componente,
- accelerazione e decelerazione del robot.
L’applicazione reale deve essere verificata con il componente effettivo in condizioni rappresentative del processo operativo.
Qual è il valore Gauss di questo elettromagnete?
Per questo modello non è specificato un valore Gauss superficiale verificato.
Non deve quindi essere aggiunto alle specifiche tecniche un valore Gauss stimato.
Per un elettromagnete utilizzato nella movimentazione robotizzata, la capacità pratica di tenuta non deve essere valutata esclusivamente sulla base di una misurazione in Gauss.
Qual è la temperatura massima di funzionamento?
Per questo specifico prodotto non è indicata una temperatura massima di funzionamento verificata.
Non deve quindi essere presunto un valore di temperatura. Questo aspetto è particolarmente importante nelle celle di saldatura, dove la temperatura ambiente e la vicinanza al processo di saldatura possono influenzare le condizioni operative.
Qual è il grado di protezione IP?
Per questo prodotto non è specificato un grado di protezione IP verificato.
Le applicazioni in presenza di:
- polvere,
- olio,
- acqua,
- liquido refrigerante,
- spruzzi di saldatura
devono quindi essere valutate in base alle condizioni ambientali reali, senza presumere un grado IP non confermato.
Quale manutenzione richiede l’elettromagnete?
È consigliabile controllare periodicamente:
- superficie magnetica attiva,
- cavo elettrico e collegamenti,
- attacco M10,
- collegamenti alla pinza robotizzata,
- struttura meccanica portante.
Le particelle metalliche accumulate sulla superficie attiva devono essere rimosse soltanto dopo aver disalimentato il sistema e averlo portato in condizioni di sicurezza.
È possibile realizzare una pinza magnetica robotizzata personalizzata con questo elettromagnete?
Sì.
In base all’applicazione, più elettromagneti Ø80×60 mm possono essere posizionati in diversi punti di contatto su un effettore terminale robotizzato progettato su misura.
La progettazione finale deve considerare le caratteristiche effettive del componente:
- dimensioni,
- peso,
- geometria,
- materiale,
- spessore della lamiera,
- superfici di contatto,
- centro di gravità,
- portata del robot,
- accelerazione e decelerazione,
- ciclo operativo.
In questo modo, la configurazione della presa magnetica può essere adattata allo specifico processo di saldatura robotizzata o di automazione, anziché utilizzare una disposizione universale fissa.