Product Information
Extra Information
Product Information
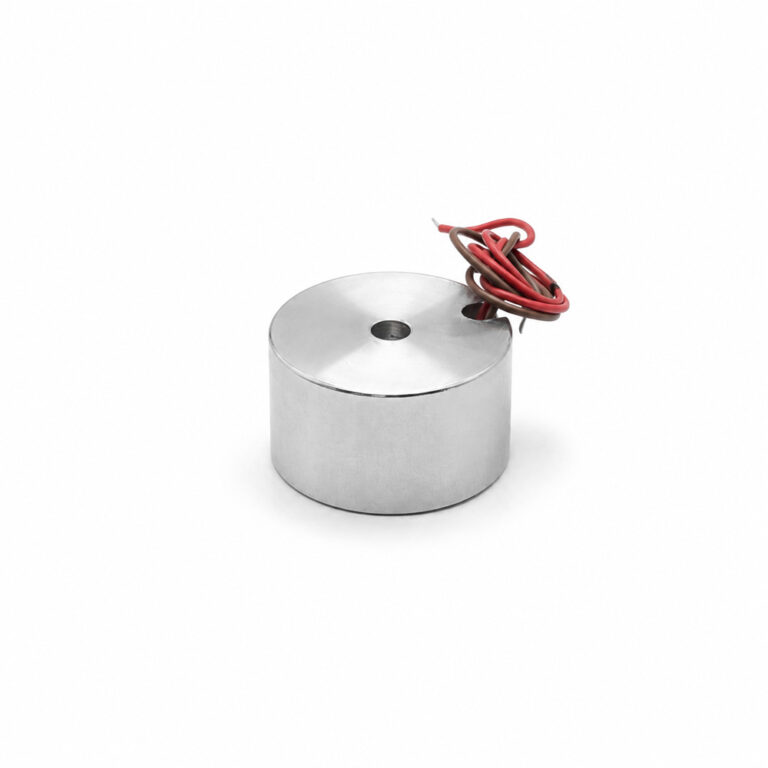
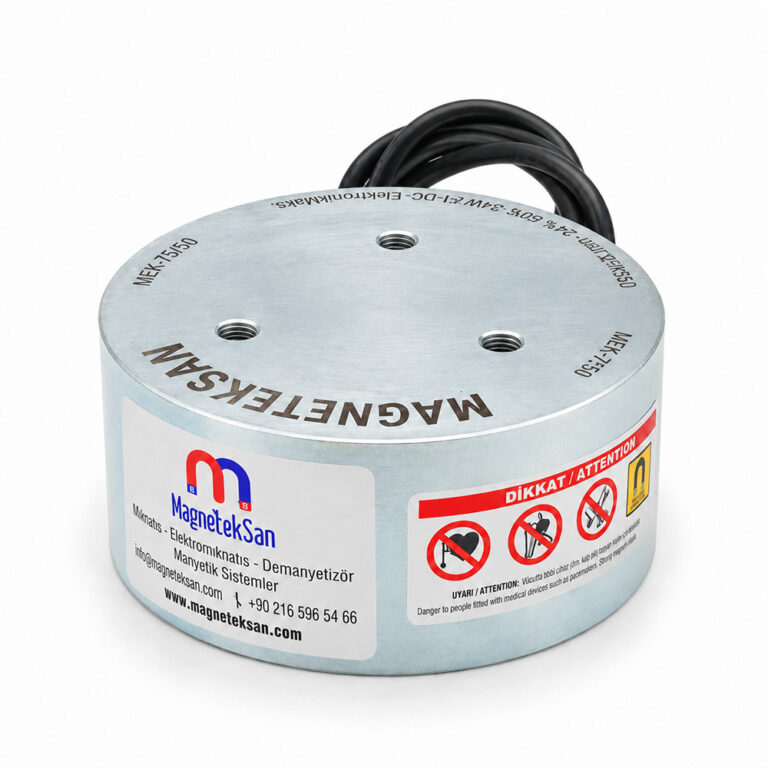
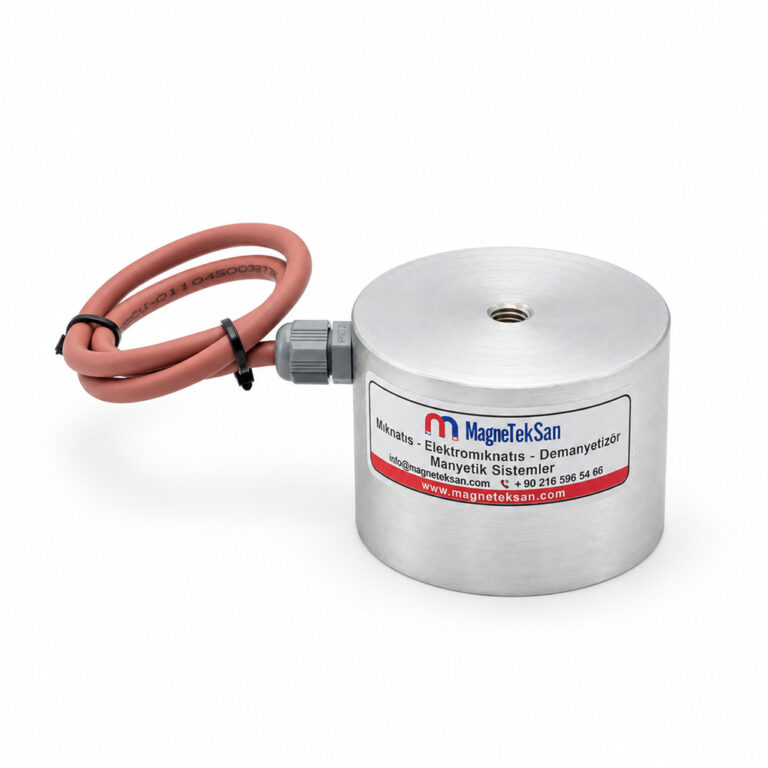
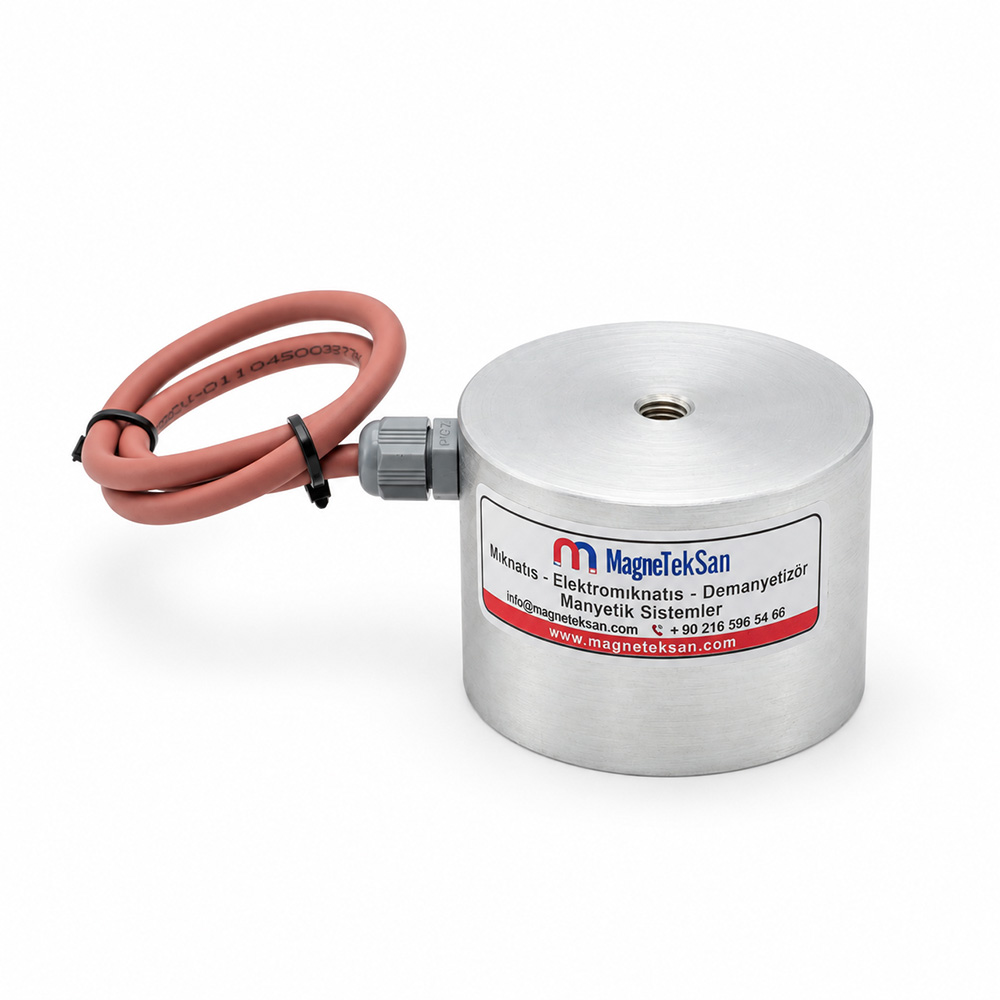
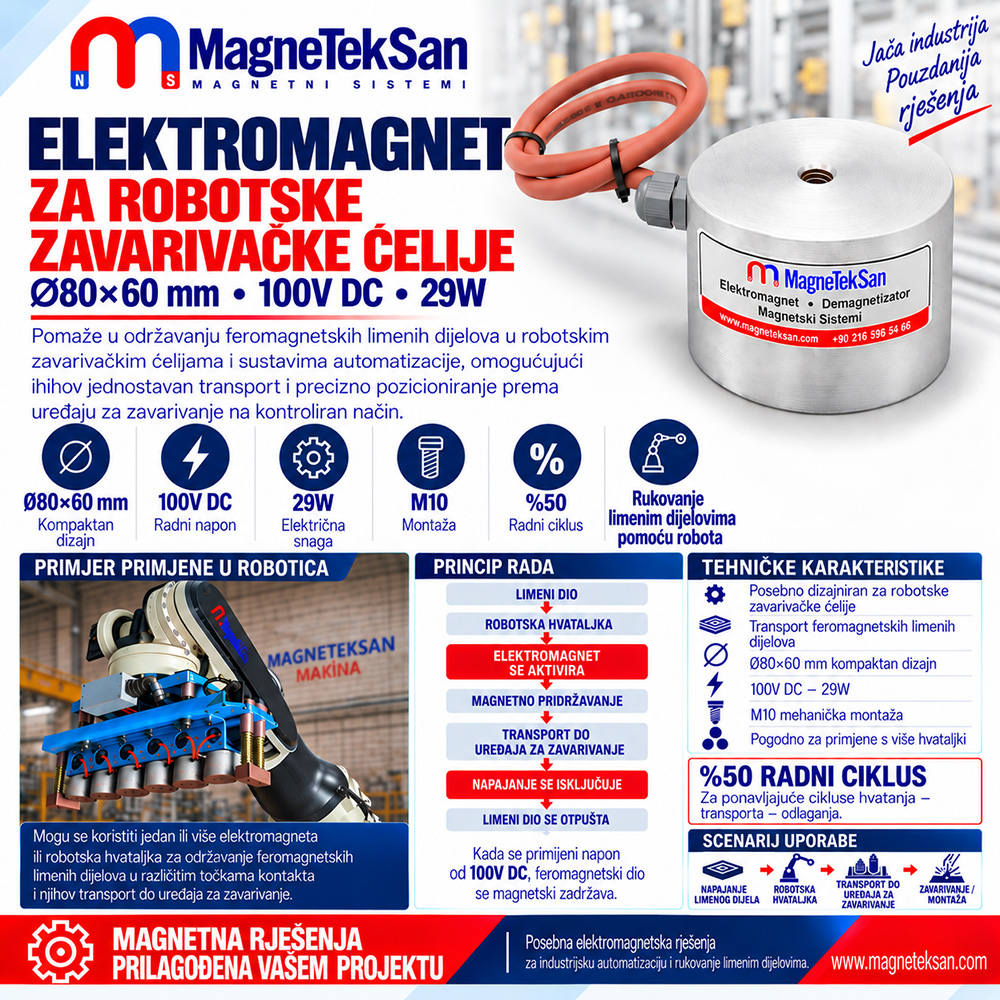
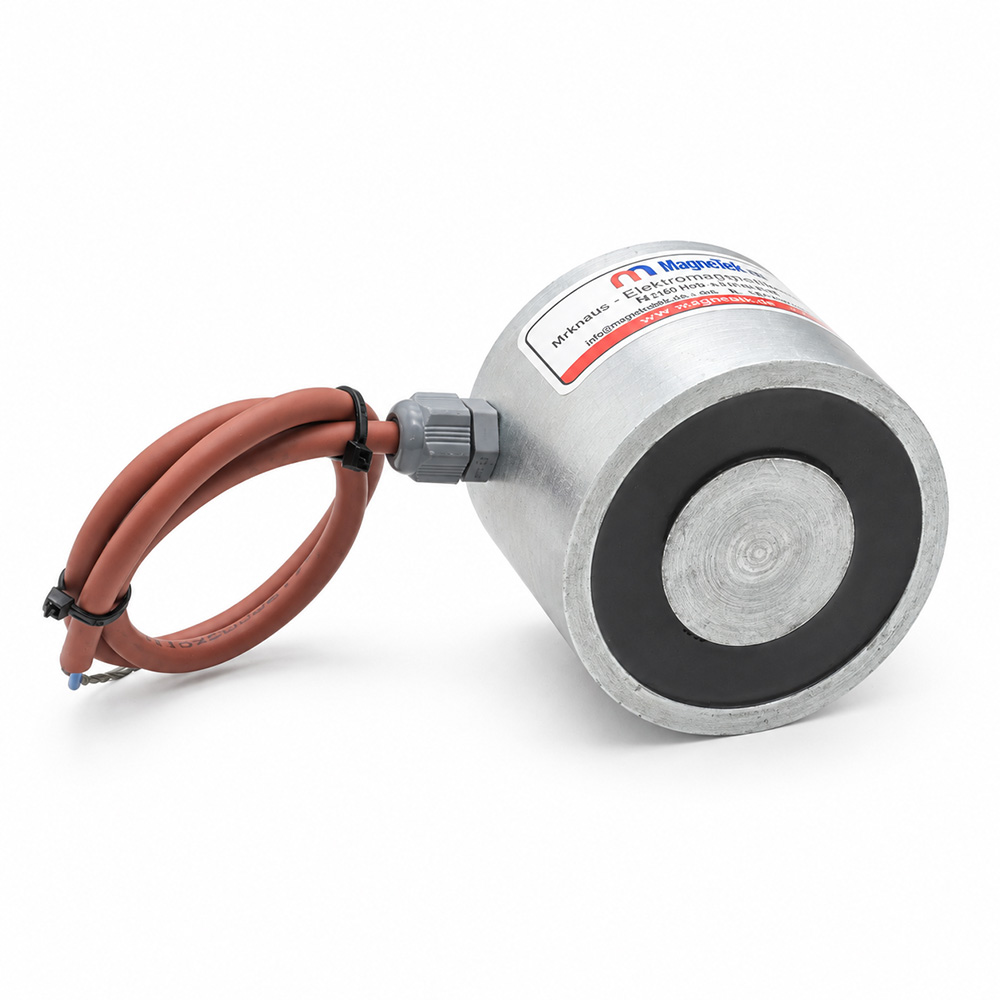
Elektromagnet za Robotsku Ćeliju za Zavarivanje kompaktni je DC elektromagnet Ø80×60 mm namijenjen prihvatu, prijenosu i pozicioniranju feromagnetskih čeličnih limova i dijelova u automatiziranim sustavima za zavarivanje. Radi na 100V DC uz snagu od 29W, ima M10 pričvršćenje i 50% radni ciklus; ovisno o geometriji obratka, više elektromagneta može se integrirati na istu robotsku hvataljku.
| Tehnička Specifikacija | Vrijednost |
|---|---|
| Vrsta Proizvoda | DC Elektromagnet za Robota |
| Glavna Primjena | Dovod Lima u Robotskoj Ćeliji za Zavarivanje |
| Promjer | Ø80 mm |
| Visina | 60 mm |
| Radni Napon | 100V DC |
| Električna Snaga | 29W |
| Mehaničko Pričvršćenje | M10 |
| Radni Ciklus | 50% |
| Montaža | Robotska Hvataljka / Prilagođeni Nosač |
| Ciljani Materijal | Feromagnetsko Željezo / Čelik |
| Princip Rada | Držanje pod Naponom / Otpuštanje nakon Isključivanja Napajanja |
Extra Information
Što je elektromagnet za robotsku ćeliju za zavarivanje?
Elektromagnet za robotsku ćeliju za zavarivanje električno je upravljani magnetski prihvatni element koji industrijskom robotu omogućuje prihvat feromagnetskih dijelova i njihov prijenos do određene naprave za zavarivanje ili mjesta montaže.
Elektromagnet sam ne obavlja zavarivanje. Njegova je osnovna funkcija prihvat, transport, pozicioniranje i otpuštanje kompatibilnih feromagnetskih limova i čeličnih dijelova unutar automatiziranog proizvodnog procesa.
Kako se elektromagnet koristi u robotskoj ćeliji za zavarivanje?
Tipičan proces može izgledati ovako:
Feromagnetski Limeni Dio
↓
Robotska Hvataljka Približava se Obratku
↓
Elektromagneti Ø80×60 mm se Uključuju
↓
Lim se Magnetski Prihvaća
↓
Obradak se Prenosi do Naprave za Zavarivanje
↓
Obradak se Pozicionira
↓
Napajanje Elektromagneta se Isključuje
↓
Obradak se Otpušta
↓
Počinje Proces Zavarivanja / Montaže
Na taj način magnetski prihvat može biti integriran u automatizirani proces prihvata, prijenosa i pozicioniranja.
Zašto se elektromagnet koristi u robotskoj ćeliji za zavarivanje?
U robotskim proizvodnim ćelijama limene dijelove često je potrebno:
- prihvatiti,
- transportirati,
- pozicionirati u napravu za zavarivanje,
- otpustiti na određenom položaju.
Za odgovarajuće feromagnetske dijelove elektromagnet se može koristiti kao električno upravljano rješenje za prihvat, kao alternativa ili dopuna mehaničkim hvataljkama.
Može li se više elektromagneta koristiti na istoj robotskoj hvataljci?
Da.
Više elektromagneta Ø80×60 mm može se postaviti na isti završni alat robota kako bi se ostvarilo više magnetskih kontaktnih točaka na velikim ili izduženim obratcima.
Broj i raspored elektromagneta treba odrediti prema:
- dimenzijama obratka,
- masi obratka,
- geometriji,
- raspoloživim kontaktnim površinama,
- težištu,
- nosivosti robota,
- ubrzanju i uvjetima kretanja.
Korištenje više elektromagneta ne znači automatski da je zajamčena određena nosivost.
Zašto se koristi više elektromagneta?
Jedan elektromagnet možda neće osigurati odgovarajuću raspodjelu kontaktnih točaka na velikom limu ili obratku složene geometrije.
Korištenjem više elektromagneta magnetske kontaktne točke mogu se rasporediti na različite dijelove obratka.
Broj, razmak i položaj elektromagneta stoga treba definirati prema stvarnom obratku, a ne samo prema ukupnim dimenzijama hvataljke.
Što znači Ø80×60 mm?
Dimenzije elektromagneta su:
- promjer Ø80 mm
- visina 60 mm
Kompaktna okrugla konstrukcija omogućuje, ovisno o projektu, postavljanje više elektromagneta na jednu robotsku hvataljku ili posebno projektirani završni alat robota.
Što znači 100V DC?
Nazivni radni napon elektromagneta je:
100V DC
Elektromagnet se stoga mora koristiti s odgovarajućim izvorom istosmjernog napajanja i upravljačkim sustavom prilagođenim njegovim električnim karakteristikama.
Što znači 29W?
Navedena električna snaga elektromagneta iznosi:
29W
Ta vrijednost predstavlja električnu snagu elektromagneta.
Ne znači:
29W = nosivost od 29 kg
Električna snaga i magnetska sila držanja različiti su tehnički parametri.
Što znači radni ciklus od 50%?
Ovaj proizvod projektiran je za radni ciklus od 50%.
Izvan potvrđenih radnih uvjeta ne treba ga smatrati elektromagnetom namijenjenim kontinuiranom radu sa 100% uključenosti.
Robotski proces treba biti projektiran s odgovarajućim ciklusom:
prihvat → prijenos → otpuštanje → pauza
Budući da za ovaj model nije naveden fiksni i potvrđeni ON/OFF interval, ne treba automatski pretpostaviti, primjerice, ciklus „30 sekundi UKLJUČENO / 30 sekundi ISKLJUČENO”.
Čemu služi M10 pričvršćenje?
Elektromagnet ima M10 mehaničko pričvršćenje.
Ono se može koristiti za montažu elektromagneta na:
- ploču robotske hvataljke,
- nosivu konstrukciju,
- prilagođeni alat za automatizaciju,
- podesivi magnetski prihvatni sustav.
Mehanički sustav montaže treba projektirati prema konkretnom robotu, hvataljci i obratku.
Kako se elektromagnet može montirati na robotsku hvataljku?
Elektromagnet se pomoću M10 pričvršćenja može mehanički montirati na odgovarajuću nosivu ploču.
Kod sustava s više elektromagneta pri projektiranju nosive ploče treba uzeti u obzir:
- dimenzije obratka,
- položaj magnetskih kontaktnih točaka,
- težište obratka,
- nosivost robota,
- dinamičke uvjete kretanja.
Konstrukcija hvataljke također treba omogućiti pravilan kontakt aktivnih površina elektromagneta s obratkom.
Koje materijale elektromagnet može držati?
Proizvod je prvenstveno namijenjen materijalima s odgovarajućim feromagnetskim svojstvima, kao što su:
- željezo,
- ugljični čelik,
- odgovarajući čelični limovi,
- drugi feromagnetski metalni dijelovi.
Stvarna sila držanja ovisi o materijalu i fizičkim uvjetima kontaktne površine.
Može li elektromagnet držati aluminijski lim?
Ne.
Aluminij nije feromagnetski materijal i konvencionalni elektromagnet ga ne može držati na isti način kao željezo ili ugljični čelik.
Može li elektromagnet držati bakar ili mesing?
Ne.
Bakar i mesing u uobičajenim uvjetima nisu feromagnetski materijali te se ovim elektromagnetom ne mogu prihvaćati na isti način kao željezo ili ugljični čelik.
Može li elektromagnet držati nehrđajući čelik?
Ovisi o vrsti nehrđajućeg čelika i njegovom metalurškom stanju.
Neke vrste nehrđajućeg čelika mogu imati značajan magnetski odziv, dok određeni austenitni nehrđajući čelici mogu imati vrlo slab magnetski odziv.
Zbog toga se magnetski prihvat ne može garantirati za sve vrste nehrđajućeg čelika. Za takve primjene preporučuje se ispitivanje stvarnog obratka.
Utječe li debljina lima na magnetsku silu držanja?
Da.
Debljina lima može utjecati na magnetski krug. Kod vrlo tankih limova elektromagnet možda neće razviti istu silu držanja kao kod povoljnije debljine feromagnetskog materijala.
Zbog toga stvarni obradak treba ispitati u uvjetima koji odgovaraju stvarnoj primjeni.
Zašto je kontaktna površina važna?
Aktivna površina elektromagneta trebala bi što izravnije, ravnomjernije i na što većoj površini biti u kontaktu s feromagnetskim obratkom.
Silu držanja mogu smanjiti:
- zakrivljene površine,
- deformirani limovi,
- kapljice i prskanje od zavarivanja,
- srhovi,
- boja,
- hrđa,
- nečistoće,
- neravnine površine,
- zračni raspor između elektromagneta i obratka.
Stvarni uvjeti kontakta stoga su važan parametar pri projektiranju robotske hvataljke.
Što se događa ako postoji zračni raspor između elektromagneta i lima?
Kako se zračni raspor između elektromagneta i feromagnetskog obratka povećava, magnetska sila držanja se smanjuje.
Za učinkovit magnetski kontakt aktivna površina elektromagneta trebala bi što izravnije i ravnomjernije nalijegati na obradak.
Može li se elektromagnet koristiti na obojenom limu?
Potencijalno da.
Sloj boje ne mora nužno spriječiti magnetsko privlačenje feromagnetskog čeličnog lima. Međutim, boja stvara dodatni razmak između elektromagneta i čelika te može smanjiti silu držanja.
Prije konačnog odobrenja robotske primjene preporučuje se ispitivanje sa stvarnim obojenim limom.
Može li se koristiti za dovod dijelova prije zavarivanja?
Da.
To je glavna primjena ovog modela.
Robot može pomoću elektromagneta prihvatiti lim, prenijeti ga u robotsku ćeliju za zavarivanje i pozicionirati na odgovarajuću napravu za zavarivanje. Nakon toga napajanje elektromagneta može se isključiti kako bi se obradak otpustio prije sljedeće faze procesa.
Treba li elektromagnet držati obradak tijekom zavarivanja?
To treba zasebno procijeniti za svaku primjenu.
Tijekom zavarivanja sustav može biti izložen:
- toplini,
- prskanju od zavarivanja,
- mehaničkim opterećenjima,
- električnim utjecajima,
- magnetskim utjecajima.
Primarna namjena ovog proizvoda je prijenos obratka do naprave za zavarivanje i njegovo naknadno otpuštanje.
Ako obradak tijekom cijelog procesa zavarivanja mora ostati čvrsto fiksiran, može biti potreban dodatni mehanički sustav stezanja na napravi za zavarivanje.
Može li prskanje od zavarivanja utjecati na elektromagnet?
Ako je elektromagnet postavljen vrlo blizu aktivne zone zavarivanja, metalne čestice i kapljice od zavarivanja mogu se nakupljati na njegovoj površini.
Raspored robotske hvataljke i elektromagneta zato treba projektirati prema konkretnom procesu zavarivanja.
Ne treba pretpostavljati određenu otpornost na prskanje od zavarivanja bez odgovarajuće zaštite potvrđene za konkretnu primjenu.
Može li se koristiti za vertikalno rukovanje?
Vertikalno rukovanje zahtijeva posebnu procjenu.
Pri vertikalnom transportu obratka mogu nastati sile koje uzrokuju klizanje obratka po površini elektromagneta. Magnetska sila odvajanja i otpornost na klizanje po kontaktnoj površini nisu isti tehnički parametri.
Vertikalno rukovanje stoga treba potvrditi ispitivanjem stvarnog obratka i stvarnog profila kretanja robota.
Utječe li ubrzanje robota na magnetski prihvat?
Da.
Tijekom kretanja robota mogu nastati dinamičke sile zbog:
- ubrzanja,
- usporavanja,
- promjene smjera,
- zaustavljanja u nuždi.
Robotski sustav za rukovanje stoga se ne smije projektirati samo na temelju statičke vrijednosti magnetske sile držanja.
Je li težište obratka važno?
Da.
Posebno kod hvataljki s više elektromagneta važno je pravilno rasporediti magnetske kontaktne točke u odnosu na težište obratka.
Neuravnotežen raspored može uzrokovati naginjanje ili zakretanje obratka te neravnomjerno opterećenje pojedinih kontaktnih točaka tijekom kretanja robota.
Jamči li elektromagnet prihvat samo jednog lima?
Ne.
Kod složenih tankih feromagnetskih limova magnetsko polje može djelovati na više od jednog lima.
Osnovna funkcija ovog elektromagneta je držanje i prijenos obratka, a ne garantirano odvajanje pojedinačnih limova.
Ako je potrebno pouzdano uzimanje jednog lima iz složenih limova, može se dodatno koristiti odgovarajući magnetski separator limova.
Može li se elektromagnet koristiti s perforiranim limom?
Potencijalno da, ali geometriju treba procijeniti.
Ako se značajan dio aktivne površine elektromagneta nalazi iznad:
- rupa,
- otvora,
- izreza,
efektivna magnetska kontaktna površina može biti smanjena.
Položaj elektromagneta na hvataljci zato treba definirati prema stvarnoj geometriji lima.
Može li se koristiti za male metalne dijelove?
Da, pod uvjetom da obradak osigurava dovoljnu kontaktnu površinu s aktivnom površinom elektromagneta.
Kod vrlo malih obradaka raspoloživa kontaktna površina može biti ograničena, što može značajno utjecati na ponašanje magnetskog prihvata.
Preporučuje se ispitivanje sa stvarnim obratkom.
Može li se koristiti za velike čelične limove?
Da, ovisno o primjeni.
Kod velikih limova na robotsku hvataljku može se postaviti više elektromagneta kako bi se ostvarilo više magnetskih kontaktnih točaka.
Njihov broj i raspored treba odrediti prema:
- dimenzijama lima,
- masi,
- geometriji,
- kontaktnim površinama,
- težištu,
- uvjetima kretanja robota.
Što se događa kada se isključi električno napajanje?
Ovaj proizvod radi na principu konvencionalnog DC elektromagneta.
Kada se dovede električno napajanje, stvara se magnetsko polje koje omogućuje držanje odgovarajućeg feromagnetskog obratka.
Nakon isključivanja napajanja elektromagnetsko polje nestaje i obradak se može otpustiti. Ovisno o svojstvima čelika, može ostati ograničena količina zaostale magnetizacije.
Drži li elektromagnet teret u slučaju nestanka električne energije?
Ne.
Kod konvencionalnog elektromagneta gubitkom električnog napajanja nestaje i elektromagnetska sila držanja.
Zbog toga se ovaj elektromagnet ne smije koristiti kao jedini sigurnosni sustav za kritične viseće terete ili u situacijama u kojima bi pad obratka mogao predstavljati opasnost za osoblje.
Ovisno o procjeni rizika primjene, potrebno je koristiti dodatne mehaničke ili druge odgovarajuće sigurnosne sustave.
Može li se elektromagnet upravljati PLC-om?
Da.
Uz odgovarajuće napajanje i upravljački sklop, elektromagnet se može upravljati sinkronizirano s robotskim ciklusom pomoću sustava kao što su:
- PLC,
- relej,
- kontaktor,
- odgovarajući elektronički upravljački sklop.
Električne upravljačke komponente treba odabrati u skladu s električnim karakteristikama proizvoda: 100V DC i 29W.
Koliko elektromagneta može biti na jednoj robotskoj hvataljci?
Ne postoji univerzalno fiksan broj.
Potreban broj ovisi o:
- dimenzijama obratka,
- masi obratka,
- geometriji,
- nosivosti robota,
- raspoloživim kontaktnim površinama,
- težištu,
- ubrzanju i profilu kretanja robota.
Hvataljku stoga treba projektirati prema stvarnom obratku i konkretnom robotskom procesu.
Kolika je nosivost elektromagneta u kilogramima?
Za ovaj konkretni model nije navedena fiksna i potvrđena nosivost u kilogramima.
Zbog toga se bez odgovarajućih ispitivanja ne smije pretpostaviti niti objaviti fiksna vrijednost u kg.
Stvarna sila držanja ovisi o čimbenicima kao što su:
- materijal,
- debljina lima,
- kontaktna površina,
- stanje površine,
- zračni raspor,
- orijentacija,
- geometrija obratka,
- ubrzanje i usporavanje robota.
Stvarnu primjenu treba potvrditi ispitivanjem s konkretnim obratkom u uvjetima koji odgovaraju radnom procesu.
Kolika je Gauss vrijednost ovog elektromagneta?
Za ovaj model nije navedena potvrđena površinska vrijednost magnetske indukcije u Gaussima.
Zbog toga se procijenjena Gauss vrijednost ne treba dodavati tehničkim specifikacijama.
Kod elektromagneta za robotsko rukovanje praktična sposobnost držanja ne treba se procjenjivati samo na temelju Gauss mjerenja.
Koja je maksimalna radna temperatura?
Za ovaj konkretni proizvod nije navedena potvrđena maksimalna radna temperatura.
Stoga ne treba pretpostavljati određenu temperaturnu vrijednost. To je posebno važno u robotskim ćelijama za zavarivanje, gdje temperatura okoline i blizina procesa zavarivanja mogu utjecati na radne uvjete.
Koji je IP stupanj zaštite elektromagneta?
Za ovaj proizvod nije naveden potvrđeni IP stupanj zaštite.
Primjene u kojima su prisutni:
- prašina,
- ulje,
- voda,
- rashladna tekućina,
- prskanje od zavarivanja
treba procijeniti prema stvarnim uvjetima okoline bez pretpostavljanja nepotvrđenog IP stupnja zaštite.
Kakvo održavanje zahtijeva elektromagnet?
Preporučuje se redovito provjeravati:
- aktivnu magnetsku površinu,
- električni kabel i priključke,
- M10 pričvršćenje,
- spojeve s robotskom hvataljkom,
- mehaničku nosivu konstrukciju.
Metalne čestice nakupljene na aktivnoj površini treba uklanjati tek nakon isključivanja napajanja i dovođenja sustava u sigurno stanje.
Može li se s ovim elektromagnetom izraditi prilagođena robotska magnetska hvataljka?
Da.
Ovisno o primjeni, više elektromagneta Ø80×60 mm može se rasporediti na različite kontaktne točke posebno projektiranog završnog alata robota.
Pri konačnom projektiranju treba uzeti u obzir stvarne karakteristike obratka:
- dimenzije,
- masu,
- geometriju,
- materijal,
- debljinu lima,
- kontaktne površine,
- težište,
- nosivost robota,
- ubrzanje i usporavanje,
- radni ciklus.
Na taj način konfiguracija magnetske hvataljke može biti posebno prilagođena konkretnom procesu robotskog zavarivanja ili automatizacije umjesto korištenja univerzalnog fiksnog rasporeda.