Product Information
Extra Information
Product Information
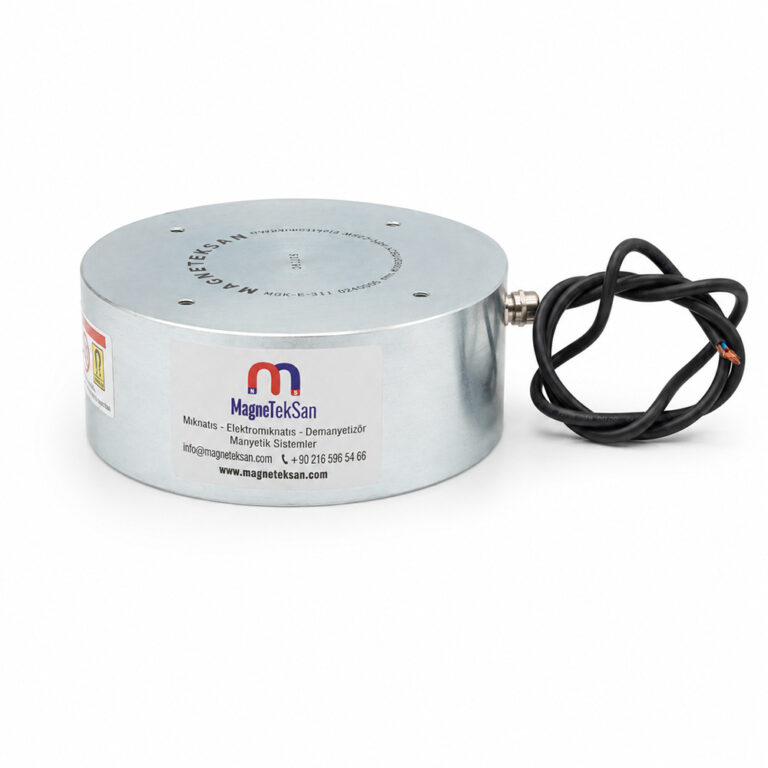
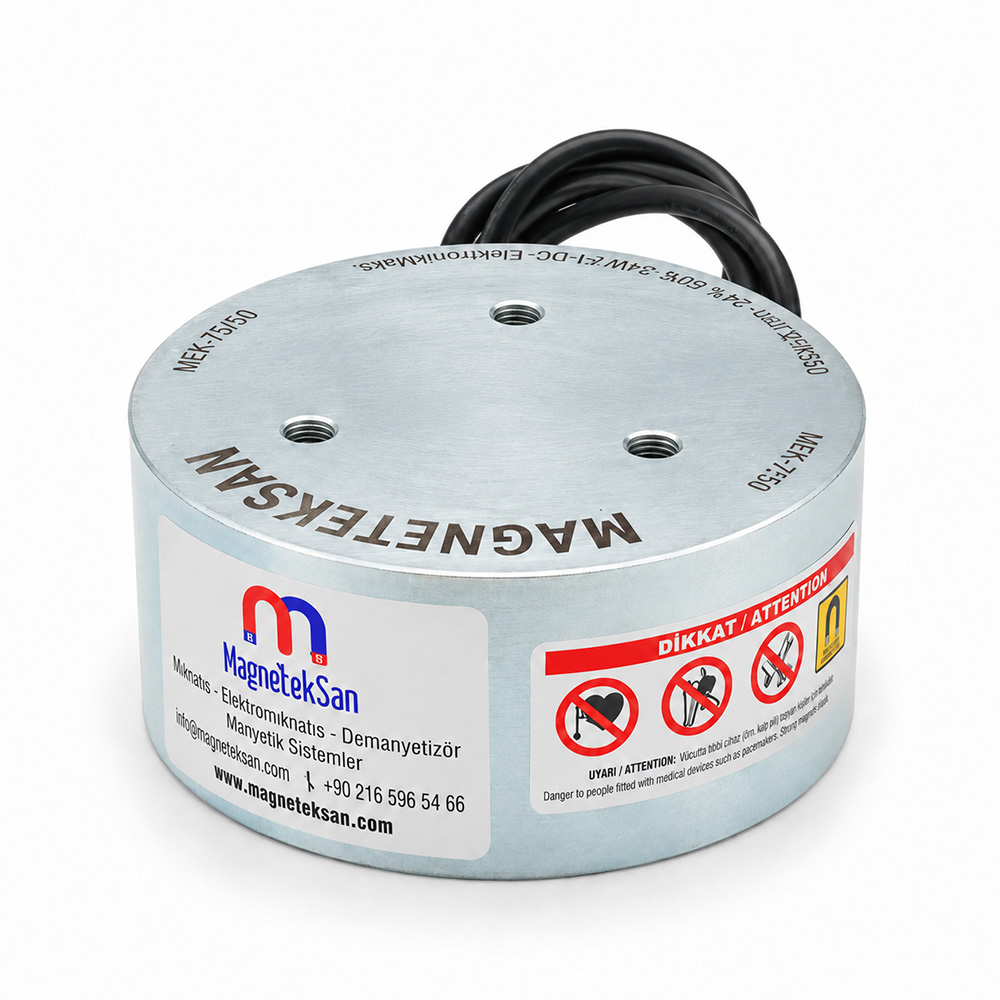
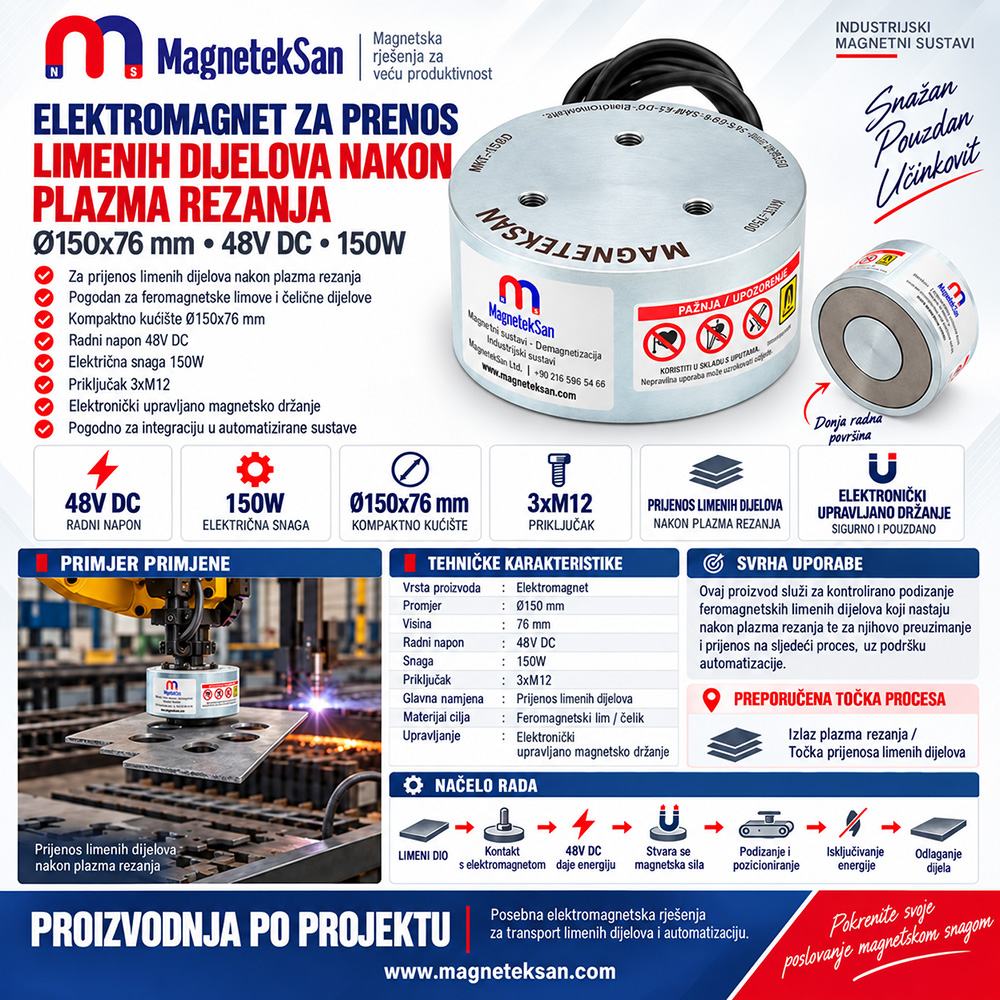
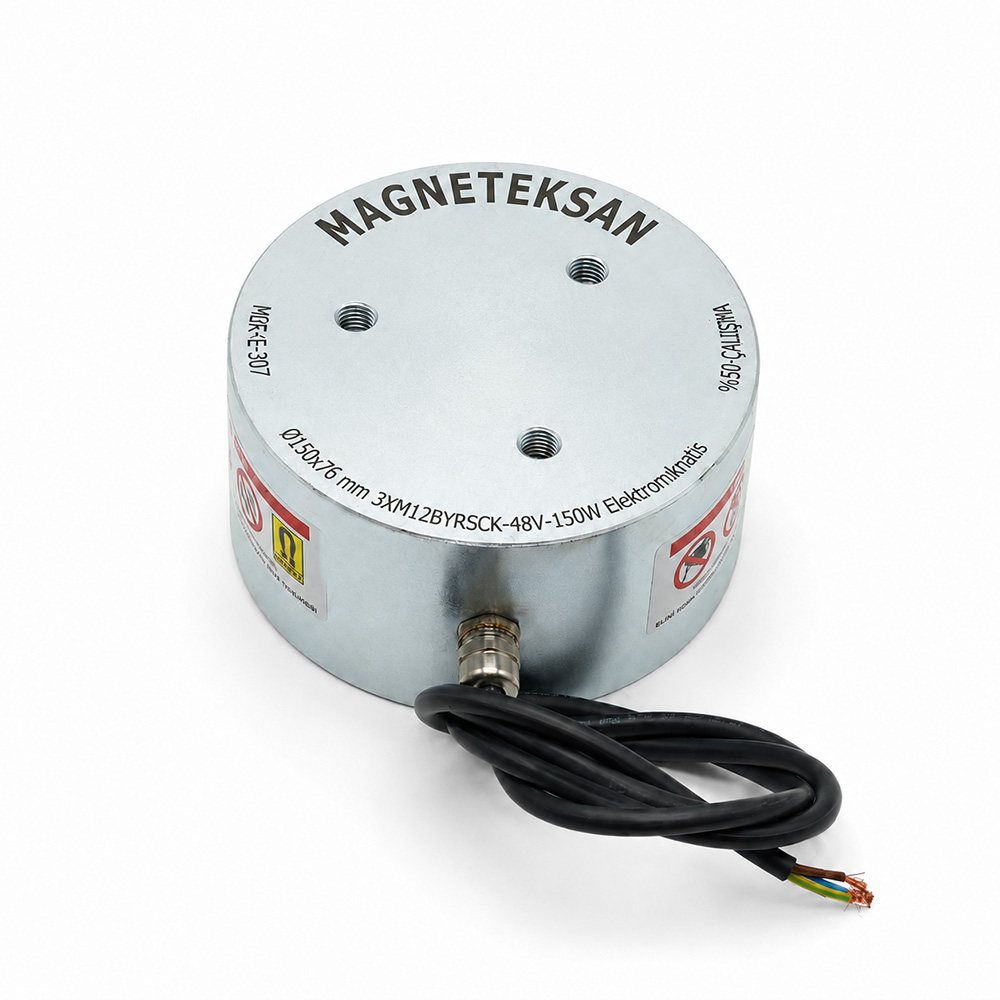
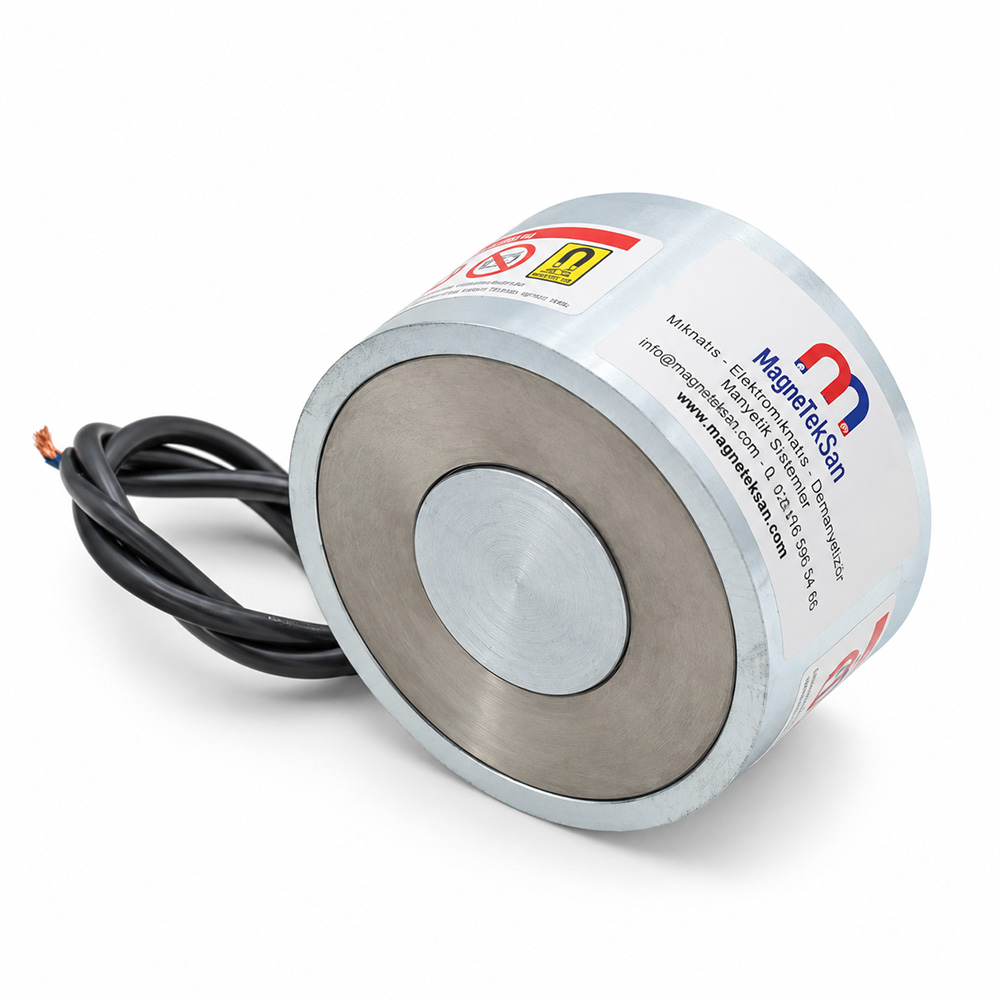
Elektromagnet Ø150×76 mm dizajniran je za prihvat i prijenos feromagnetskih dijelova od čeličnog lima robotskim rukama, portalnim sustavima i automatiziranom opremom nakon plazma ili laserskog rezanja. Radi na 48V DC, ima snagu od 150W i opremljen je s 3xM12 unutarnja navoja za integraciju s odgovarajućim robotskim hvataljkama i nosećim konstrukcijama.
| Tehnička Specifikacija | Vrijednost |
|---|---|
| Vrsta Proizvoda | DC Elektromagnet |
| Glavna Primjena | Prijenos Dijelova od Lima Nakon Plazma i Laserskog Rezanja |
| Promjer | Ø150 mm |
| Visina | 76 mm |
| Radni Napon | 48V DC |
| Električna Snaga | 150W |
| Montažni Priključak | 3xM12 Unutarnji Navoj |
| Radni Ciklus | 50% |
| Ciljni Materijal | Feromagnetsko Željezo / Čelik |
| Princip Rada | Držanje pod Naponom / Otpuštanje nakon Isključenja Napajanja |
Extra Information
Što je elektromagnet za prijenos dijelova od lima robotskom rukom nakon plazma i laserskog rezanja?
Elektromagnet za prijenos dijelova od lima robotskom rukom električno je upravljani magnetski sustav za prihvat, podizanje, premještanje i otpuštanje feromagnetskih čeličnih dijelova nakon što su izrezani na plazma ili laserskom stroju.
Elektromagnet se može integrirati s robotskom rukom, portalnim sustavom, sustavom linearnih osi ili posebno projektiranom opremom za automatizirano rukovanje izrezanim dijelovima.
Koja je glavna primjena ovog elektromagneta?
Glavna primjena je prijenos dijelova od čeličnog lima nakon plazma i laserskog rezanja.
Tipičan proces može izgledati ovako:
Čelični Lim
↓
CNC Plazma / Lasersko Rezanje
↓
Izrezani Dio od Lima
↓
Elektromagnet Ø150×76 mm
↓
Magnetsko Držanje s 48V DC
↓
Prihvat Robotskom Rukom
↓
Prijenos / Slaganje / Sljedeći Proizvodni Proces
Zašto koristiti elektromagnet nakon plazma ili laserskog rezanja?
Nakon postupka rezanja na stolu za rezanje mogu ostati brojni čelični dijelovi različitih dimenzija i geometrija.
Kada se integrira s odgovarajućim robotskim ili automatiziranim sustavom, elektromagnet se može koristiti za:
- prihvat izrezanog dijela
- podizanje dijela sa stola za rezanje
- prijenos na drugu radnu stanicu
- odlaganje u zonu za slaganje
- prijenos u sljedeću fazu proizvodnje
Budući da se magnetskim poljem upravlja električno, obradak se može držati tijekom prijenosa i otpustiti nakon isključenja napajanja.
Kako elektromagnet radi?
Princip rada temelji se na magnetskom polju koje stvara električna struja:
Uključivanje 48V DC
↓
Stvaranje Magnetskog Polja
↓
Držanje Feromagnetskog Dijela
↓
Prijenos Robotskom Rukom
↓
Isključivanje Napajanja
↓
Smanjenje Magnetske Sile / Otpuštanje Dijela
Ovisno o materijalu i njegovoj magnetskoj povijesti, nakon isključenja napajanja može ostati određena razina zaostale magnetizacije.
Što znači 48V DC?
Navedeni radni napon elektromagneta je:
48V DC
Elektromagnet se stoga mora napajati odgovarajućim izvorom istosmjernog napona od 48V i koristiti s pravilno dimenzioniranim upravljačkim sustavom.
Ne smije se primjenjivati napon koji nije u skladu s tehničkim specifikacijama proizvoda.
Što znači 150W?
Navedena električna snaga iznosi:
150W
Ta vrijednost predstavlja električnu snagu elektromagneta.
To ne znači:
150W = nosivost 150 kg
Električna snaga i magnetska sila držanja ili nosivost različiti su tehnički parametri.
Što znači radni ciklus od 50%?
Navedeni radni ciklus iznosi:
50%
Zbog toga se elektromagnet ne smije automatski smatrati prikladnim za kontinuirano napajanje s radnim ciklusom od 100%.
Stvarno vrijeme uključenja i mirovanja mora se odrediti prema radnom ciklusu i toplinskim uvjetima konkretne primjene.
Budući da nije naveden provjereni ON/OFF ciklus u minutama, ne treba automatski pretpostaviti, primjerice, režim „5 minuta ON / 5 minuta OFF“.
Za koje je primjene prikladan radni ciklus od 50%?
Ova konfiguracija posebno je prikladna za ponavljajuće automatizirane cikluse kao što su:
Prihvat → Prijenos → Otpuštanje → Čekanje
Elektromagnet može biti uključen tijekom prihvata i prijenosa dijela te isključen nakon njegova odlaganja.
Stvarni radni ciklus mora ostati unutar dopuštenih radnih uvjeta elektromagneta.
Čemu služe 3xM12 unutarnja navoja?
Na stražnjoj strani elektromagneta nalaze se 3 M12 unutarnja navoja.
Ove montažne točke omogućuju mehaničku integraciju elektromagneta s:
- završnim alatom robotske ruke
- nosećim pločama
- portalnim sustavima
- sustavima linearnih osi
- prilagođenim hvataljkama
- konstrukcijama za automatizaciju
Noseća konstrukcija mora biti dimenzionirana prema stvarnim statičkim i dinamičkim opterećenjima primjene.
Može li se koristiti na robotskoj ruci?
Da.
Uz pravilno projektiran završni alat i noseću ploču, elektromagnet se može integrirati s robotskom rukom.
Pri projektiranju treba uzeti u obzir:
- nosivost robota
- težinu elektromagneta
- težinu obratka
- težište obratka
- ubrzanje robota
- usporavanje robota
- smjer kretanja
- uvjete zaustavljanja u nuždi
Cijeli robotski sustav za prihvat mora biti projektiran prema stvarnom obratku i radnom ciklusu.
Može li se koristiti u portalnom sustavu?
Da.
Uz odgovarajući mehanički i električni dizajn elektromagnet se može integrirati u portalni ili kartezijanski sustav za rukovanje.
Pri projektiranju treba uzeti u obzir:
- težinu obratka
- dimenzije obratka
- težište
- ubrzanje
- usporavanje
- smjer kretanja
- dinamička opterećenja
Statička magnetska sila ne smije biti jedini kriterij projektiranja.
Koje materijale elektromagnet može držati?
Elektromagnet je prvenstveno namijenjen odgovarajućim feromagnetskim materijalima kao što su:
- željezo
- ugljični čelik
- feromagnetski čelični dijelovi
- odgovarajući dijelovi od čeličnog lima
Stvarna sila držanja ovisi o magnetskim svojstvima, debljini i geometriji materijala.
Može li držati aluminijski lim?
Ne.
Aluminij nije feromagnetski materijal i ovaj ga elektromagnet ne drži na isti način kao željezo ili ugljični čelik.
Za rukovanje aluminijskim dijelovima potrebno je koristiti drugu tehnologiju prihvata.
Može li držati bakrene ili mjedene dijelove?
U normalnim uvjetima ne.
Bakar i mjed u pravilu nisu feromagnetski materijali i stoga nisu prikladni za konvencionalni elektromagnetski prihvat ovim proizvodom.
Može li držati dijelove od nehrđajućeg čelika?
To ovisi o vrsti nehrđajućeg čelika i njegovom metalurškom stanju.
Neke vrste nehrđajućeg čelika mogu značajno reagirati na magnetsko polje, dok određeni austenitni nehrđajući čelici imaju vrlo slab magnetski odziv.
Stoga se ne smije pretpostaviti da se svaki dio od nehrđajućeg čelika može pouzdano držati. Preporučuje se ispitivanje sa stvarnim obratkom.
Utječe li debljina lima na silu držanja?
Da.
Debljina feromagnetskog čeličnog lima može izravno utjecati na formiranje magnetskog kruga i stvarnu silu držanja.
Vrlo tanak čelični lim može imati drugačiju sposobnost držanja od debljeg dijela, čak i kada su njihove vanjske dimenzije slične.
Zbog toga je važno provesti ispitivanje sa stvarnim obratkom.
Zašto je ravna kontaktna površina važna?
Aktivna površina elektromagneta treba imati što izravniji i što veći kontakt s čeličnim obratkom.
Sila držanja može se smanjiti zbog:
- zakrivljenih površina
- srha
- troske od plazma rezanja
- ostataka rezanja
- boje
- hrđe
- deformacija
- prljavštine ili stranih materijala
Ti čimbenici mogu stvoriti zračni raspor između elektromagneta i čeličnog dijela.
Utječe li troska od plazma rezanja na magnetsko držanje?
Da.
Na kontaktnoj površini dijelova nakon plazma rezanja mogu se nalaziti:
- troska
- srh
- ostaci rezanja
- površinske nepravilnosti
- deformacije
Oni mogu spriječiti izravan kontakt elektromagneta i čeličnog dijela, stvarajući zračni raspor i smanjujući magnetsku silu držanja.
Zašto je zračni raspor važan?
Magnetska sila držanja smanjuje se kako se povećava udaljenost između aktivne površine elektromagneta i čeličnog obratka.
Za što učinkovitiji rad kontaktna površina treba biti što više:
- ravna
- čista
- u izravnom kontaktu
Čak i relativno mali zračni raspor može utjecati na magnetsku silu držanja.
Može li elektromagnet držati obojene čelične dijelove?
Potencijalno da.
Boja ne uklanja feromagnetska svojstva čelika ispod nje, ali povećava udaljenost između elektromagneta i čelične površine.
Debljina premaza stoga može smanjiti efektivnu silu držanja. Preporučuje se ispitivanje sa stvarnim obojenim dijelom.
Može li držati perforirane dijelove ili dijelove od lima s otvorima?
To ovisi o geometriji obratka.
Ako se značajan dio aktivne površine Ø150 mm nalazi iznad:
- rupa
- izreza
- otvora
- praznih područja
efektivna magnetska kontaktna površina se smanjuje.
Zbog toga geometriju obratka i položaj elektromagneta treba analizirati zajedno.
Može li prihvatiti male dijelove od lima?
Da, pod uvjetom da postoji dovoljna kontaktna površina.
Vrlo mali dio može pokriti samo ograničeni dio aktivne površine Ø150 mm. U tom slučaju stvarna sila držanja može se znatno razlikovati od one koja se postiže s većom kontaktnom površinom.
Za male dijelove preporučuje se praktično ispitivanje.
Može li prenositi velike dijelove od lima?
Da, ali hoće li jedan elektromagnet biti dovoljan ovisi o nekoliko čimbenika:
- dimenzijama obratka
- težini
- debljini
- geometriji
- težištu
- raspoloživoj kontaktnoj površini
Za velike ili duge dijelove može se koristiti više elektromagneta raspoređenih na odgovarajućoj nosećoj konstrukciji.
Može li se istodobno koristiti više elektromagneta?
Da.
Za velike, duge ili nepravilno oblikovane dijelove nakon plazma i laserskog rezanja može se postaviti više elektromagneta na istu noseću konstrukciju.
Broj i položaj elektromagneta treba odrediti prema:
- geometriji obratka
- težini obratka
- debljini lima
- dostupnim kontaktnim površinama
- težištu
- smjeru prijenosa
- ubrzanju i usporavanju
Ne postoji univerzalan broj elektromagneta prikladan za svaki obradak.
Jamči li elektromagnet prihvat samo jednog dijela od lima?
Ne.
Osnovna funkcija elektromagneta je privlačenje i držanje feromagnetskog materijala.
Ako su dva čelična lima položena jedan na drugi ili se više čeličnih dijelova nalazi vrlo blizu, magnetsko polje može djelovati na više od jednog dijela.
Stoga se proizvod ne smije opisivati kao sustav koji uvijek jamči odvajanje i prihvat samo jednog lima.
Može li se koristiti za vertikalno rukovanje?
Vertikalno rukovanje mora se zasebno procijeniti za konkretnu primjenu.
Kada se obradak drži okomito, opterećenje ima tendenciju klizanja duž aktivne površine elektromagneta.
Magnetska sila odvajanja i otpornost na bočno klizanje nisu isti parametri.
Kod vertikalnih primjena posebno treba uzeti u obzir:
- stanje površine
- trenje
- težinu obratka
- ubrzanje
- smjer kretanja
Vertikalne primjene zahtijevaju odgovarajuću tehničku i sigurnosnu procjenu.
Mogu li se tereti prenositi iznad ljudi?
Elektromagnet se ne smije smatrati samostalnim sigurnosnim sustavom za prijenos tereta iznad ljudi.
Budući da magnetska sila držanja ovisi o električnom napajanju, prekid napajanja ili kvar upravljačkog sustava može uzrokovati gubitak elektromagnetske sile držanja.
Ako pad obratka može predstavljati opasnost za ljude, moraju se primijeniti dodatne mehaničke ili druge odgovarajuće tehničke sigurnosne mjere u skladu s procjenom rizika stroja.
Što se događa kada se isključi električno napajanje?
Proizvod radi prema standardnom principu DC elektromagneta.
Kada se napajanje isključi, elektromagnetsko polje se smanjuje i obradak se otpušta.
Ovisno o materijalu i njegovoj magnetskoj povijesti, može ostati određena razina zaostale magnetizacije.
Je li za otpuštanje obratka potreban obrnuti napon?
Za ovaj proizvod nije navedena potvrđena potreba za posebnim ciklusom obrnutog napona ili demagnetizacije.
Standardni princip rada stoga treba navoditi kao:
Držanje pod naponom / Otpuštanje nakon isključenja napajanja
Posebna funkcija otpuštanja obrnutim naponom treba se navoditi samo ako je posebno projektirana i potvrđena za konkretnu primjenu.
Može li elektromagnet ostati stalno uključen?
Tehnička specifikacija navodi radni ciklus od 50%.
Zbog toga se ne smije pretpostaviti da je elektromagnet prikladan za kontinuirani rad s radnim ciklusom od 100% izvan potvrđenih radnih uvjeta.
Upravljački sustav automatizacije treba projektirati prema potrebnom radnom ciklusu i toplinskim ograničenjima elektromagneta.
Može li se elektromagnet upravljati PLC-om?
Da.
U pravilno projektiranom 48V DC električnom sustavu elektromagnetom se može upravljati odgovarajućim komponentama kao što su:
- PLC
- relej
- kontaktor
- odgovarajući elektronički driver
Napajanje, sklopne komponente, ožičenje i zaštitni uređaji moraju biti dimenzionirani prema stvarnom naponu, struji i radnim uvjetima.
Kakvo održavanje zahtijeva elektromagnet?
Potrebno je periodično provjeravati:
- aktivnu magnetsku površinu
- kabel i električne priključke
- kućište elektromagneta
- 3xM12 montažne točke
- noseću konstrukciju
- mehaničke pričvrsne elemente
Elektromagnet se ne smije koristiti s oštećenim električnim priključcima ili labavim mehaničkim pričvršćenjima.
Kako treba čistiti aktivnu površinu elektromagneta?
Na magnetskoj površini mogu se nakupljati:
- metalne čestice
- troska od plazma rezanja
- mali čelični fragmenti
- ostaci rezanja
Čišćenje se smije provoditi samo kada je sustav:
odspojen od električnog napajanja i doveden u sigurno stanje.
Aktivnu površinu također treba pregledavati radi oštećenja ili onečišćenja koja mogu stvoriti neželjeni zračni raspor između elektromagneta i obratka.
Kolika je maksimalna nosivost u kg?
Za ovaj proizvod nije navedena fiksna i potvrđena maksimalna nosivost u kilogramima.
Zbog toga se iz električnih podataka ne smiju izvoditi vrijednosti kao što su:
50 kg, 100 kg ili 150 kg
Stvarna magnetska sila držanja ovisi o:
- debljini lima
- vrsti materijala
- kontaktnoj površini
- stanju površine
- zračnom rasporu
- geometriji obratka
- orijentaciji pri rukovanju
- težištu
- ubrzanju i usporavanju
- drugim dinamičkim silama
Prije konačnog projektiranja robotskog ili transfernog sustava stvarni obradak treba ispitati u uvjetima koji odgovaraju stvarnoj primjeni.
Kolika je Gauss vrijednost?
Za ovaj proizvod nije navedena fiksna i potvrđena Gauss vrijednost.
Stoga se u tehničke specifikacije ne smije dodavati procijenjena ili nepotvrđena vrijednost magnetskog polja na površini.
Prikladnost elektromagneta za rukovanje također se ne smije procjenjivati isključivo na temelju mjerenja Gaussa na površini.
Koja je maksimalna radna temperatura?
Za ovaj proizvod nije navedena potvrđena maksimalna radna temperatura.
Zbog toga se bez potvrđenih tehničkih podataka ne smije navoditi određena temperaturna granica.
Radni ciklus od 50% također pokazuje da se pri projektiranju primjene moraju uzeti u obzir toplinski uvjeti rada.
Koji je stupanj IP zaštite?
Za ovaj elektromagnet nije naveden potvrđeni stupanj IP zaštite.
Stoga se bez tehničke potvrde ne smije pretpostavljati niti navoditi određena IP klasa.
Ako će elektromagnet biti izložen:
- vodi
- rashladnoj tekućini
- velikoj količini prašine
- vanjskim uvjetima
- drugim onečišćenjima iz okoliša
potrebne mjere zaštite treba procijeniti zasebno.
Može li se projektirati prilagođeni robotski sustav za prijenos dijelova nakon plazma i laserskog rezanja?
Da.
Ovisno o primjeni, može se projektirati prilagođeni magnetski sustav za prijenos uzimajući u obzir parametre kao što su:
- promjer elektromagneta
- visina kućišta
- radni napon
- električna snaga
- konfiguracija montaže
- broj elektromagneta
- dimenzije noseće konstrukcije
- dimenzije obratka
- težina obratka
- debljina lima
- težište
- radni ciklus robota i automatizacije
Za velike ili nepravilno oblikovane dijelove nakon plazma i laserskog rezanja više elektromagneta može se rasporediti na posebno projektiranoj nosećoj konstrukciji prema stvarnoj geometriji obratka.