Product Information
Extra Information
Product Information
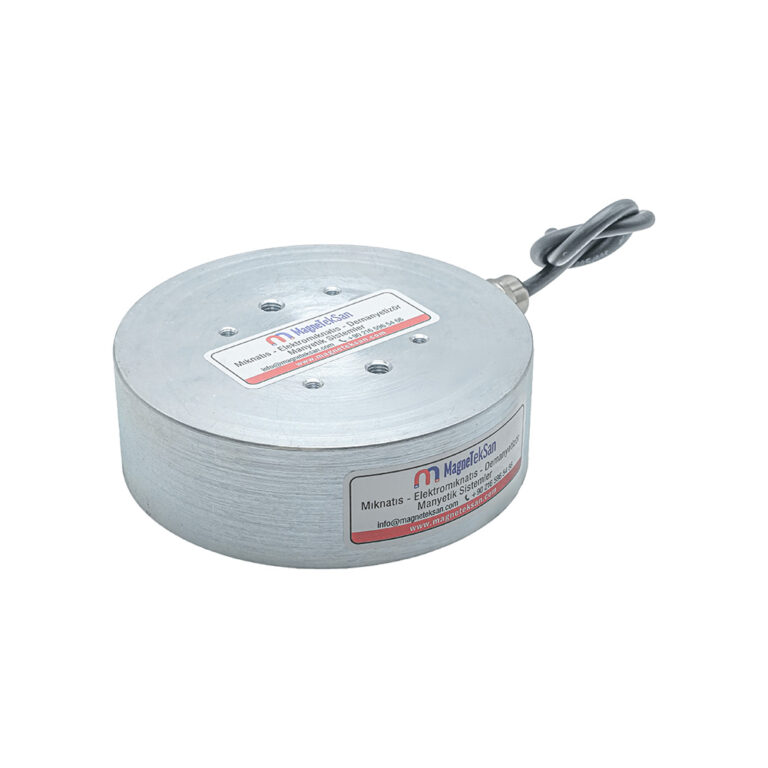
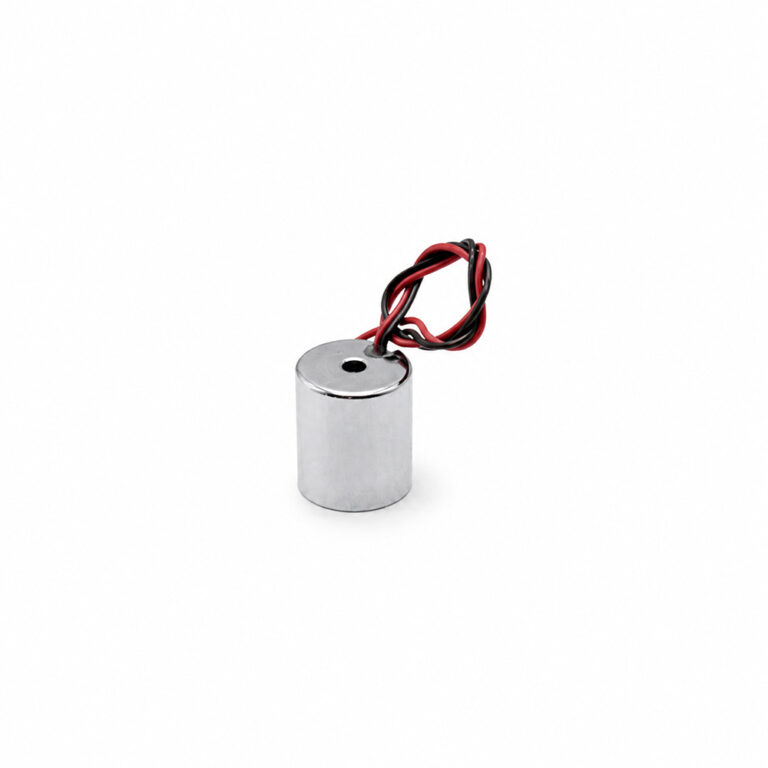
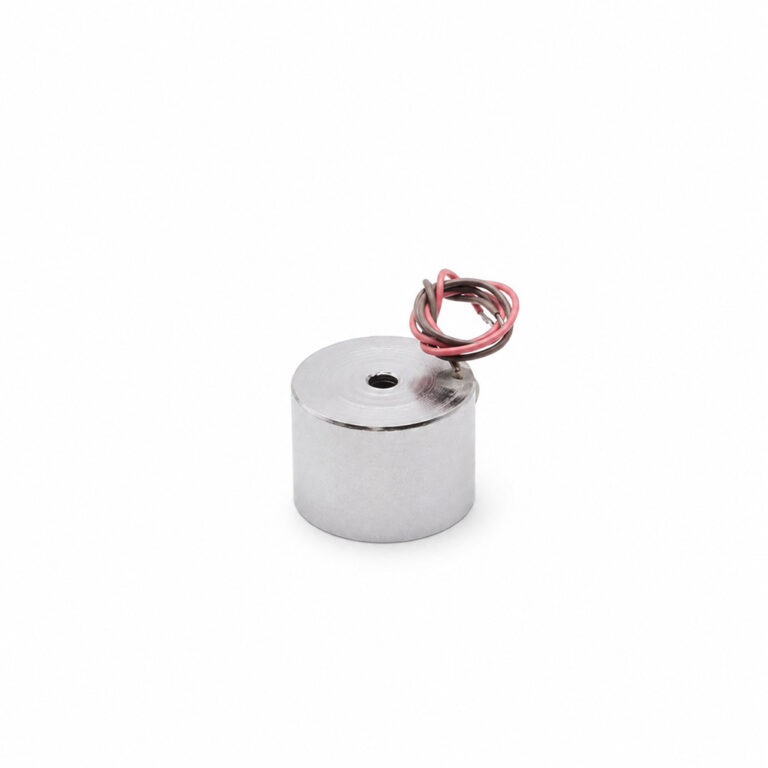
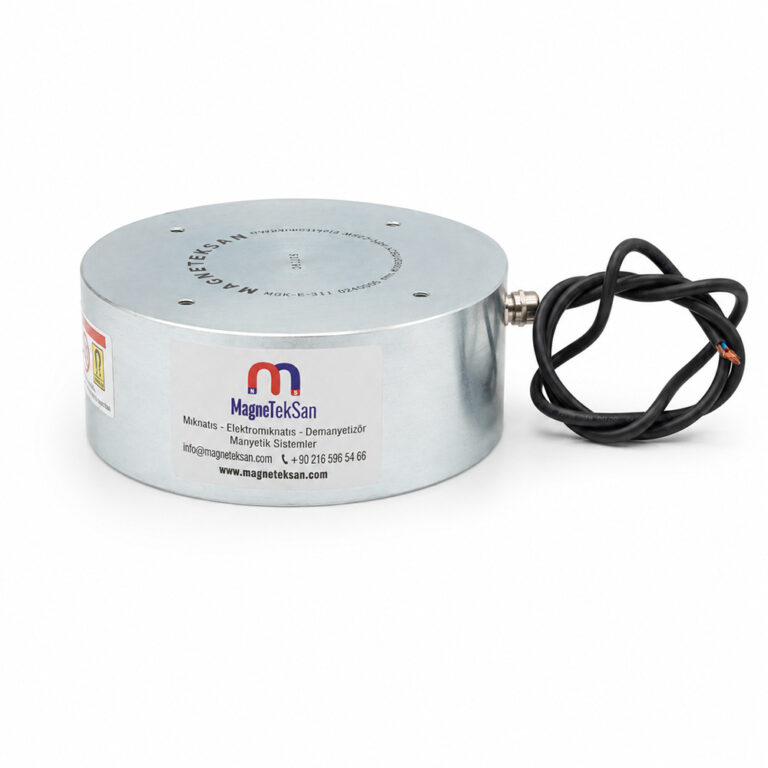
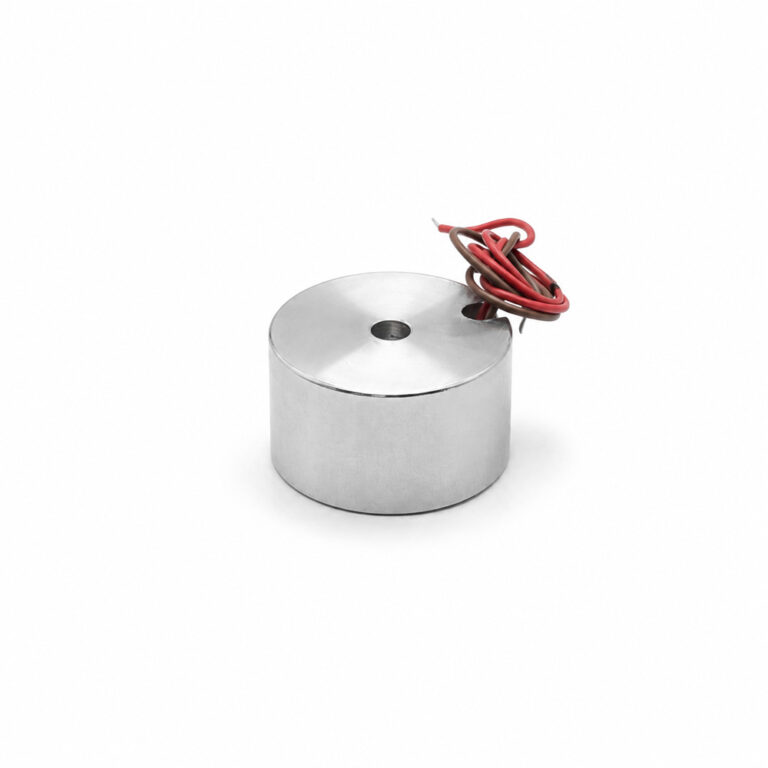
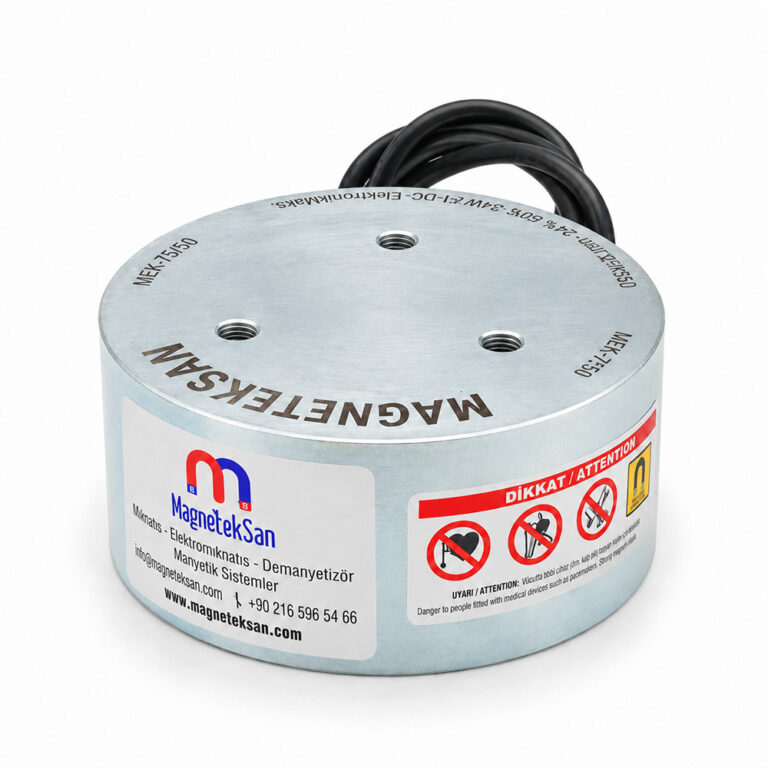
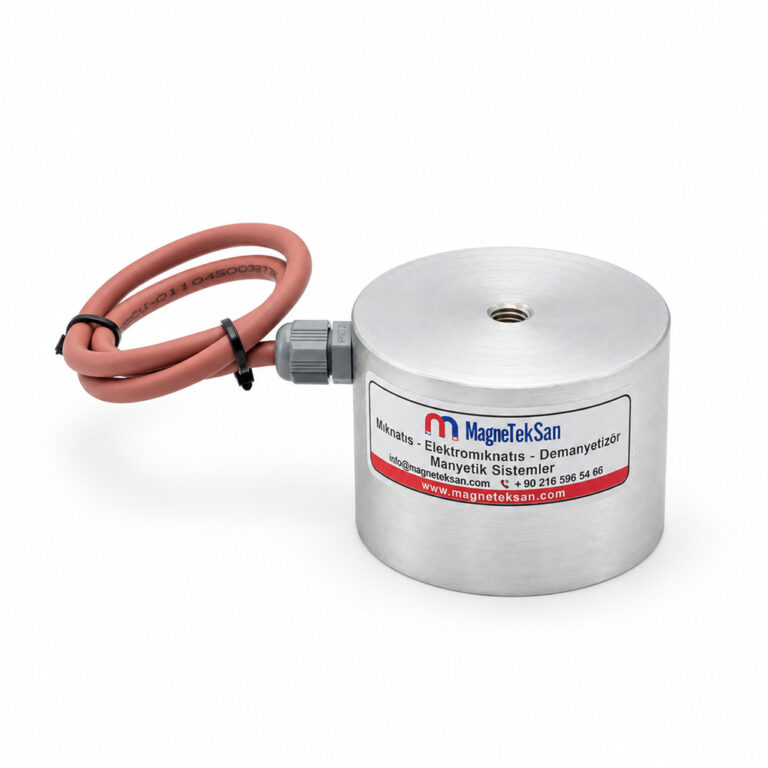
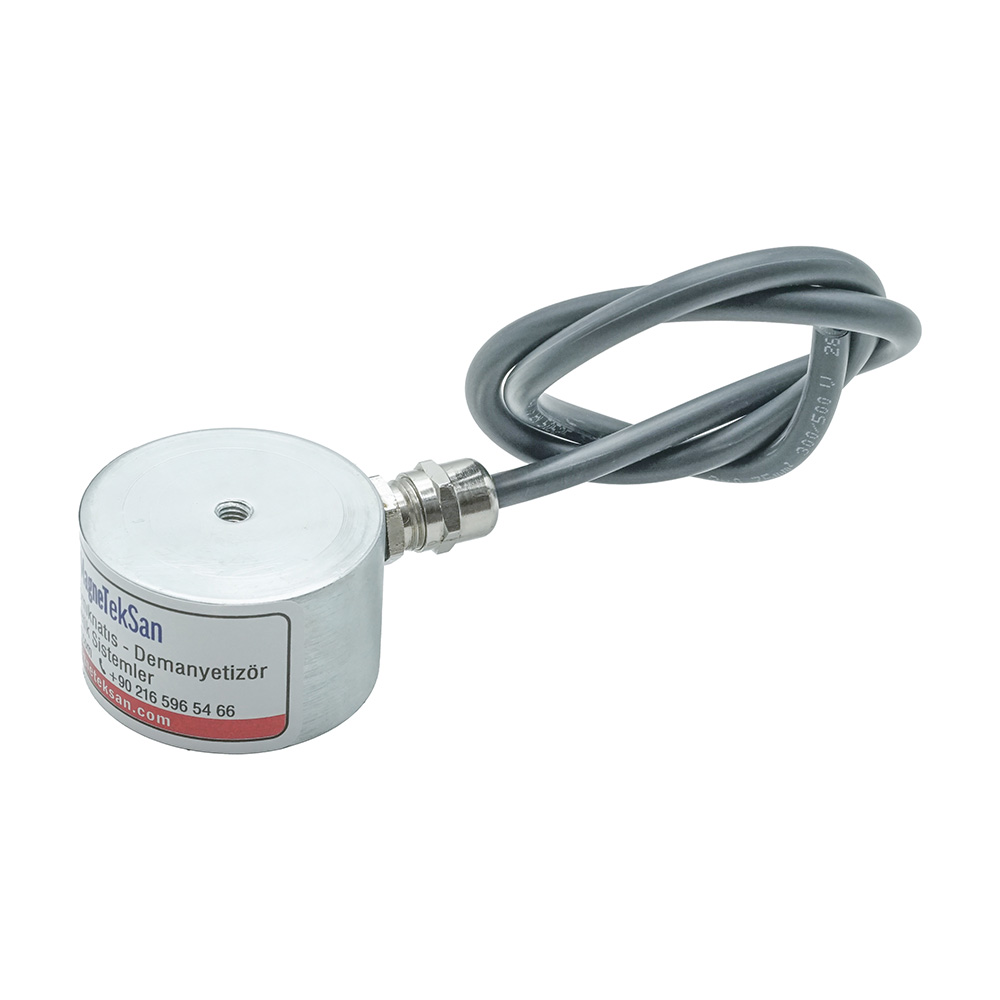
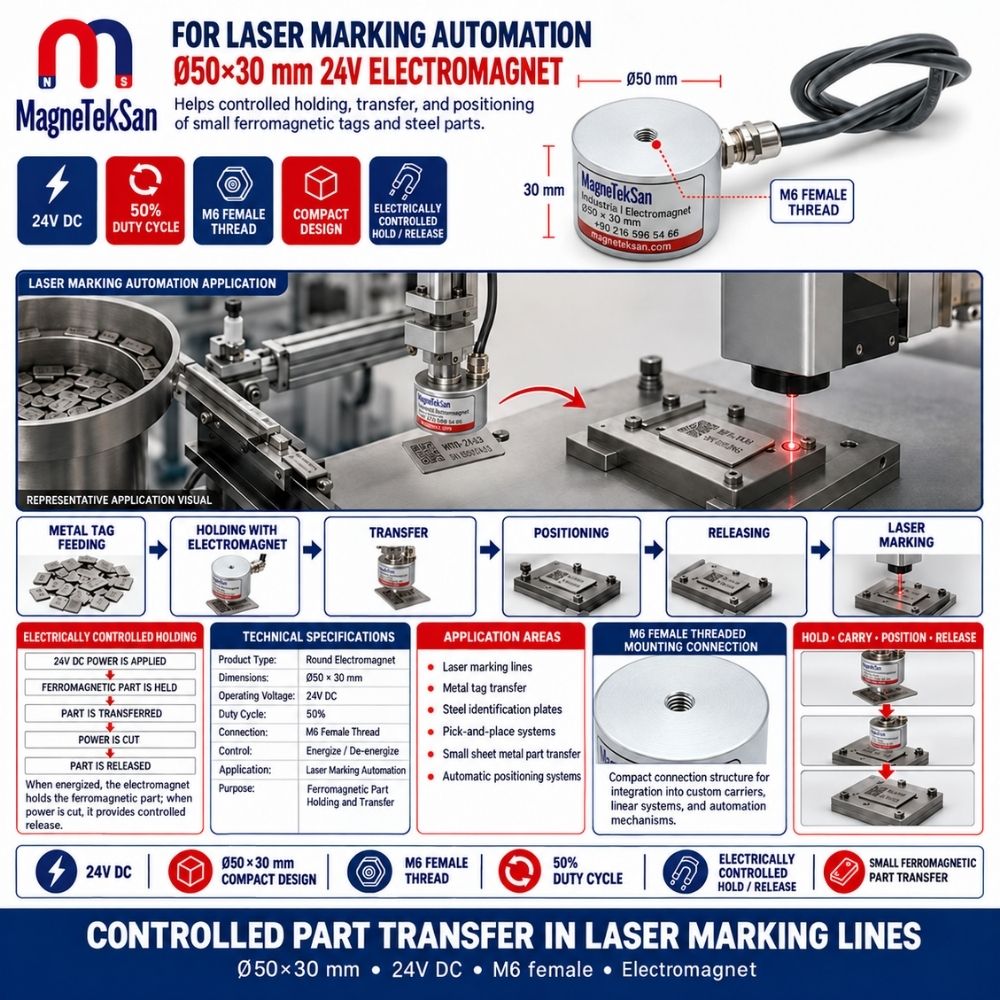
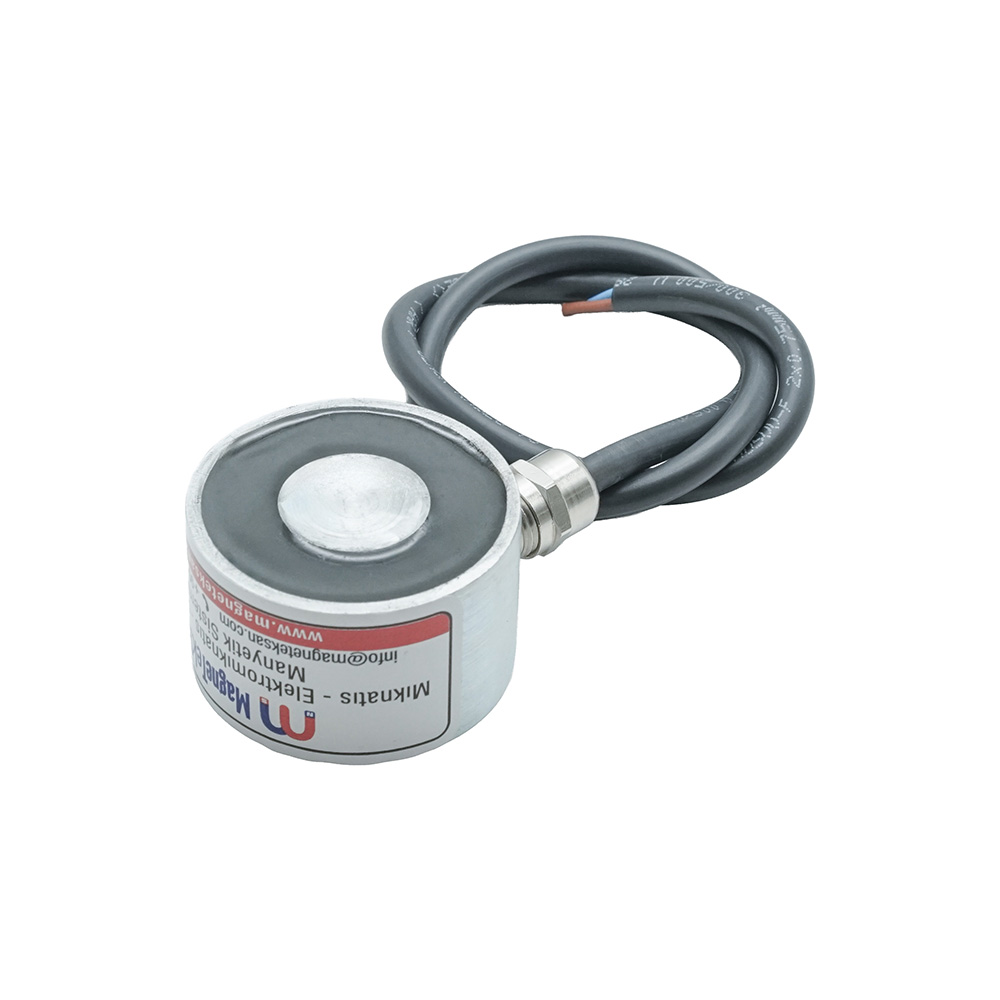
El electroimán Ø50×30 mm de 24V DC está diseñado para la sujeción, el posicionamiento y la transferencia controlados de pequeñas etiquetas y componentes de acero ferromagnético en sistemas automatizados de marcado láser. Su cuerpo redondo compacto y su rosca hembra M6 permiten integrarlo en mecanismos pick and place, actuadores lineales y dispositivos de maquinaria compatibles. Con un ciclo de trabajo del 50% a 24V DC, el electroimán proporciona una función de atracción y liberación controlada eléctricamente para ciclos de producción intermitentes.
| Especificación técnica | Descripción |
|---|---|
| Tipo de producto | Electroimán redondo compacto |
| Diámetro del electroimán | Ø50 mm |
| Altura del cuerpo | 30 mm |
| Dimensiones generales | Ø50×30 mm |
| Tensión de funcionamiento | 24V DC |
| Ciclo de trabajo | 50% a 24V DC |
| Conexión de montaje | Rosca hembra M6 |
| Método de control | Eléctrico ON/OFF |
| Principio de funcionamiento | Atracción electromagnética |
| Aplicación principal | Automatización del marcado láser |
| Piezas compatibles | Etiquetas ferromagnéticas y pequeñas piezas de acero |
| Integración en automatización | Sistemas pick and place |
| Función de sujeción | Sujeción magnética controlada eléctricamente |
| Método de liberación | Desconexión de la alimentación eléctrica |
| Modo de funcionamiento recomendado | Funcionamiento intermitente |
| Función principal | Sujeción y transferencia de componentes ferromagnéticos |
Extra Information
1. Electroimán Ø50×30 mm para automatización del marcado láser
El electroimán Ø50×30 mm de 24V DC está diseñado para la manipulación controlada de pequeños componentes ferromagnéticos en sistemas industriales de marcado y codificación láser.
Su estructura cilíndrica compacta permite integrarlo en mecanismos automatizados de alimentación, posicionamiento y transferencia cuando el espacio de montaje es limitado.
Puede utilizarse para recoger etiquetas de acero compatibles, trasladarlas hasta un dispositivo de marcado y liberarlas en la posición prevista.
2. ¿Por qué se utilizan electroimanes en las líneas de marcado láser?
El marcado láser industrial requiere presentar las piezas con precisión en la estación de marcado. Los componentes pueden recogerse de un alimentador, trasladarse hasta un dispositivo de fijación y posicionarse antes del marcado.
Los electroimanes proporcionan un método de sujeción controlado eléctricamente para piezas ferromagnéticas compatibles.
Su integración en un sistema mecánico de transferencia permite automatizar las operaciones repetitivas de manipulación de componentes.
3. Diámetro compacto Ø50 mm y altura del cuerpo de 30 mm
El electroimán tiene un diámetro exterior de Ø50 mm y una altura de cuerpo de 30 mm.
Estas dimensiones permiten considerar su uso en conjuntos de maquinaria compactos, mecanismos de transferencia de carrera corta y estaciones automatizadas con espacio de instalación reducido.
Antes del montaje, deben comprobarse la compatibilidad de la conexión y los espacios disponibles según el diseño de la máquina.
4. Tensión de funcionamiento de 24V DC
Este electroimán funciona con una tensión nominal de 24V en corriente continua.
Cuando se alimenta la bobina, se genera un campo magnético que atrae los materiales ferromagnéticos compatibles hacia la superficie activa de sujeción.
La fuente de alimentación y los componentes de conmutación deben seleccionarse de acuerdo con los requisitos eléctricos reales del electroimán.
La tensión nominal de 24V DC no significa que el funcionamiento continuo esté permitido.
5. ¿Qué significa un ciclo de trabajo del 50%?
El electroimán está especificado con un ciclo de trabajo del 50% a 24V DC.
Esto significa que la secuencia de funcionamiento debe incluir períodos adecuados de alimentación y descanso, en lugar de mantener la bobina energizada permanentemente.
Por ejemplo, un ciclo automatizado puede comprender sujeción, transferencia, liberación y espera.
Al definir el ciclo admisible deben tenerse en cuenta el ciclo de trabajo, las condiciones térmicas y las instrucciones aplicables del fabricante.
6. ¿Puede permanecer el electroimán alimentado continuamente?
No debe suponerse que este modelo es adecuado para una alimentación ininterrumpida a 24V DC.
El ciclo de trabajo indicado del 50% requiere una gestión apropiada de los períodos de activación y descanso.
En una instalación automatizada de marcado láser, la bobina puede alimentarse durante las fases de sujeción y transferencia, y desactivarse después de liberar la pieza.
Las aplicaciones que requieren una sujeción magnética continua deben evaluarse por separado.
7. Conexión de montaje con rosca hembra M6
El electroimán dispone de una conexión de montaje con rosca hembra M6.
Esta conexión puede utilizarse para integrarlo en soportes compatibles, brazos de transferencia, mecanismos de movimiento lineal y dispositivos de automatización diseñados a medida.
Para un montaje fiable son importantes la profundidad correcta de acoplamiento de la rosca, la alineación mecánica y el método de fijación.
El tamaño de la rosca, por sí solo, no determina la carga mecánica admisible.
8. ¿Cómo funciona un electroimán?
Un electroimán genera un campo magnético cuando una corriente eléctrica atraviesa su bobina interna.
Cuando una pieza ferromagnética compatible se aproxima a la superficie activa de sujeción, puede producirse una atracción magnética entre el electroimán y la pieza.
El efecto de sujeción magnética se mantiene mientras la bobina permanece alimentada dentro de sus límites operativos permitidos.
Después de desconectar la alimentación, el campo magnético disminuye, permitiendo liberar la pieza. En determinadas aplicaciones, el magnetismo residual o la adherencia mecánica pueden influir en el comportamiento de liberación.
9. Sujeción y liberación controladas eléctricamente
Una de las principales ventajas de un electroimán en los sistemas automatizados es la posibilidad de controlar eléctricamente su funcionamiento.
Una secuencia de control típica puede organizarse de la siguiente manera:
Alimentación ON → Sujeción de la pieza → Transferencia → Posicionamiento → Alimentación OFF → Liberación.
Este método resulta especialmente útil en procesos de producción repetitivos que requieren mover componentes entre posiciones definidas.
La precisión final del posicionamiento depende de todo el sistema mecánico y no únicamente del electroimán.
10. Manipulación de etiquetas de identificación de acero
Las etiquetas de identificación de acero se utilizan para identificar componentes, facilitar la trazabilidad y realizar el marcado industrial.
Si el material de la etiqueta presenta propiedades ferromagnéticas adecuadas, el electroimán puede utilizarse para levantarla y trasladarla dentro de un sistema de alimentación automatizado.
El espesor, la geometría, el estado superficial y el área de contacto de la etiqueta influyen en la capacidad real de sujeción.
Se recomienda realizar pruebas con muestras representativas de producción antes de definir el diseño final del mecanismo de manipulación.
11. Manipulación de pequeños componentes ferromagnéticos
Además de las etiquetas de identificación, el electroimán puede considerarse para manipular pequeñas placas de acero, arandelas, discos, piezas estampadas y componentes ferromagnéticos similares.
La idoneidad de cada pieza depende de su material, dimensiones, peso y superficie de contacto disponible.
El electroimán debe seleccionarse según los requisitos reales de manipulación, sin asumir una capacidad de sujeción universal.
12. Aplicaciones en sistemas Pick and Place
Los sistemas pick and place trasladan componentes desde una posición de recogida hasta un punto de colocación definido.
El electroimán Ø50×30 mm puede actuar como elemento de sujeción magnética en un mecanismo compatible de este tipo.
Puede integrarse con actuadores lineales, ejes neumáticos, mecanismos accionados por servomotores o sistemas de transferencia personalizados.
El sistema completo debe garantizar un posicionamiento adecuado, el control del movimiento y la liberación en el momento previsto.
13. Integración con sistemas de movimiento lineal
Los sistemas de movimiento lineal se utilizan ampliamente en equipos compactos de producción automatizada.
Mediante un adaptador de montaje M6 apropiado, el electroimán puede fijarse a un carro móvil o a un mecanismo de transferencia.
El actuador desplaza el electroimán entre las posiciones de recogida y colocación, mientras que el sistema eléctrico controla el estado de sujeción magnética.
El diseño debe tener en cuenta la masa de la pieza, la aceleración, la dirección del movimiento y los espacios mecánicos disponibles.
14. Integración con sistemas de manipulación neumáticos
Los cilindros neumáticos permiten realizar movimientos lineales repetitivos en procesos automatizados de manipulación.
Un soporte correctamente diseñado puede conectar el electroimán con un mecanismo neumático compatible.
Durante el funcionamiento, el electroimán puede sujetar una pieza ferromagnética mientras el sistema neumático la traslada hacia el dispositivo de marcado.
El diseño mecánico y la secuencia de control deben evitar movimientos o liberaciones involuntarias de la pieza.
15. Control del electroimán mediante PLC
El electroimán puede accionarse a través de un circuito eléctrico debidamente dimensionado e integrado con un controlador lógico programable (PLC).
Una secuencia típica puede incluir una orden de recogida, la activación magnética, el movimiento de transferencia, la confirmación de posición y la desactivación del electroimán.
La bobina no debe conectarse directamente a una salida del PLC salvo que sus características eléctricas y requisitos de protección permitan dicha conexión.
El dispositivo de conmutación y la protección contra sobretensiones de cargas inductivas deben ser seleccionados por el responsable del diseño eléctrico.
16. Posicionamiento de piezas antes del marcado láser
El posicionamiento correcto de las piezas es importante al marcar números de serie, códigos de identificación, códigos QR o códigos DataMatrix.
El electroimán puede trasladar un componente ferromagnético compatible hasta un dispositivo de marcado y liberarlo en la ubicación prevista.
Sin embargo, la atracción magnética por sí sola no garantiza un centrado preciso ni una orientación angular exacta.
Pueden ser necesarias guías mecánicas, pasadores de posicionamiento o útiles especiales para obtener la repetibilidad requerida.
17. Alimentación automática de etiquetas metálicas
En los procesos automatizados de manipulación de etiquetas, las etiquetas de acero pueden suministrarse desde cargadores, bandejas u otros dispositivos de alimentación.
Un electroimán puede integrarse en el mecanismo de alimentación para recoger una etiqueta compatible y trasladarla hasta la siguiente estación.
Cuando las etiquetas están apiladas, la atracción magnética puede actuar sobre más de una capa.
Por tanto, la fiabilidad de la alimentación individual depende del espesor de las etiquetas, la configuración de la pila, la distancia de recogida y el diseño del mecanismo de alimentación.
18. ¿Puede el electroimán recoger una sola etiqueta cada vez?
No es posible garantizar la recogida de una única etiqueta basándose solamente en las dimensiones o en la tensión de funcionamiento del electroimán.
Las etiquetas delgadas de acero apiladas pueden atraerse entre sí o reaccionar simultáneamente al campo magnético.
El resultado depende de las propiedades magnéticas, el espesor, la separación entre capas y la geometría de recogida.
Cuando se requiere una separación individual fiable, el mecanismo de alimentación debe probarse con componentes reales de producción.
19. ¿Qué materiales pueden sujetarse magnéticamente?
El electroimán está destinado a materiales ferromagnéticos compatibles, incluidos numerosos componentes de hierro y acero al carbono.
El rendimiento de sujeción magnética varía según la composición del material, su espesor, la geometría y el circuito magnético formado en la zona de contacto.
No todas las piezas metálicas son adecuadas para la sujeción electromagnética.
La compatibilidad del material debe verificarse antes de integrar el equipo en un proceso automatizado.
20. ¿Puede sujetar piezas de aluminio o cobre?
El aluminio, el cobre y el latón no reaccionan ante un electroimán de sujeción convencional de la misma manera que el hierro o el acero al carbono magnético.
Por ello, el producto no debe seleccionarse para estos materiales sin una solución de manipulación independiente y técnicamente validada.
El hecho de que una pieza sea metálica no significa necesariamente que pueda sujetarse mediante un electroimán.
Para componentes no ferromagnéticos pueden resultar más apropiadas otras tecnologías de agarre.
21. ¿Puede sujetar etiquetas de acero inoxidable?
El comportamiento magnético del acero inoxidable depende de su calidad, estructura metalúrgica y proceso de fabricación.
Algunas calidades de acero inoxidable presentan una atracción magnética considerable, mientras que otras reaccionan débilmente.
Por tanto, la idoneidad de las etiquetas de acero inoxidable no puede determinarse únicamente por la denominación general del material.
Se recomienda probar una muestra representativa en condiciones cercanas a las reales antes de seleccionar el electroimán.
22. ¿Qué factores influyen en la fuerza de sujeción magnética?
La fuerza real de sujeción depende de la interacción de varios factores.
Entre ellos se encuentran el material de la pieza, su espesor, el área de contacto, la planitud de la superficie, el entrehierro, el espesor del recubrimiento, la geometría y la tensión aplicada.
En las aplicaciones de manipulación automatizada también son importantes el movimiento de la pieza, la aceleración y la dirección de la carga.
No debe suponerse una capacidad de elevación o fuerza de sujeción específica sin datos de rendimiento adecuados y pruebas de aplicación.
23. ¿Por qué es importante el entrehierro?
El entrehierro es la distancia efectiva entre la superficie de trabajo del electroimán y la pieza ferromagnética.
La pintura, los recubrimientos plásticos, las superficies curvas, la suciedad y las separaciones mecánicas pueden aumentar esta distancia.
A medida que aumenta el entrehierro, la atracción magnética puede disminuir considerablemente.
Para una manipulación fiable, la zona de contacto debe diseñarse para minimizar separaciones innecesarias, teniendo en cuenta la geometría real de la pieza.
24. ¿Electroimán o ventosa de vacío?
Los electroimanes y las ventosas de vacío funcionan mediante principios físicos diferentes.
Un electroimán utiliza la atracción magnética y está destinado a componentes ferromagnéticos compatibles. No requiere un sistema de generación de vacío.
Una ventosa de vacío utiliza una diferencia de presión y puede ser adecuada también para materiales no magnéticos cuando las condiciones de superficie y estanqueidad lo permiten.
Para pequeñas etiquetas de identificación de acero, un electroimán puede considerarse una alternativa a la manipulación mediante vacío.
La elección final debe basarse en el material de la pieza y los requisitos de producción.
25. ¿Electroimán o imán permanente?
Un imán permanente genera continuamente un campo magnético sin necesidad de alimentación eléctrica.
Para liberar una pieza sujetada por un sistema de imanes permanentes puede ser necesario un mecanismo de separación mecánica u otra solución específica.
Un electroimán, en cambio, permite controlar su campo magnético mediante la alimentación eléctrica.
Esta característica resulta útil en ciclos automatizados que requieren operaciones repetidas de recogida, transferencia y liberación.
No obstante, el comportamiento real de liberación debe verificarse en las condiciones de funcionamiento previstas.
26. Aplicaciones después del marcado láser
El electroimán también puede utilizarse en operaciones de transferencia adecuadas después del marcado láser.
Por ejemplo, una etiqueta de acero ya marcada puede retirarse de su dispositivo de fijación y trasladarse a una estación de control de calidad, clasificación o embalaje.
Una posible secuencia de producción es:
Marcado láser → Recogida magnética → Transferencia → Inspección / Embalaje.
El electroimán realiza la función de manipulación; no ejecuta por sí mismo el proceso de marcado láser.
27. ¿Cómo seleccionar el electroimán adecuado?
La selección de un electroimán requiere evaluar más factores que sus dimensiones exteriores.
Entre los parámetros importantes se incluyen el material de la pieza, el peso, el espesor, la geometría de contacto, el espacio de montaje disponible, la tensión de funcionamiento, el tiempo de sujeción necesario y la duración del ciclo de producción.
El ciclo de trabajo del 50% de este modelo debe tenerse en cuenta al planificar los períodos de alimentación y descanso.
En aplicaciones industriales repetitivas, las pruebas con piezas representativas ayudan a determinar la idoneidad del electroimán y del sistema de manipulación previsto.
28. Magneteksan – Soluciones electromagnéticas para automatización del marcado láser
Magneteksan desarrolla soluciones electromagnéticas de sujeción y manipulación para automatización industrial, marcado láser, transferencia de componentes y maquinaria especial.
El electroimán Ø50×30 mm de 24V DC con rosca hembra M6 ofrece una opción compacta para la manipulación controlada de etiquetas de acero ferromagnético y pequeños componentes compatibles.
Su función de sujeción y liberación controlada eléctricamente puede integrarse en sistemas pick and place personalizados, siempre que se tengan en cuenta correctamente el diseño mecánico, el control eléctrico y el ciclo de trabajo del 50%.
Magneteksan también puede evaluar soluciones electromagnéticas personalizadas según las dimensiones de las piezas, las propiedades de los materiales, los requisitos de montaje y las condiciones de los ciclos de producción.
Póngase en contacto con Magneteksan para obtener asesoramiento técnico o un presupuesto personalizado para su proyecto de automatización del marcado láser.