Product Information
Extra Information
Product Information
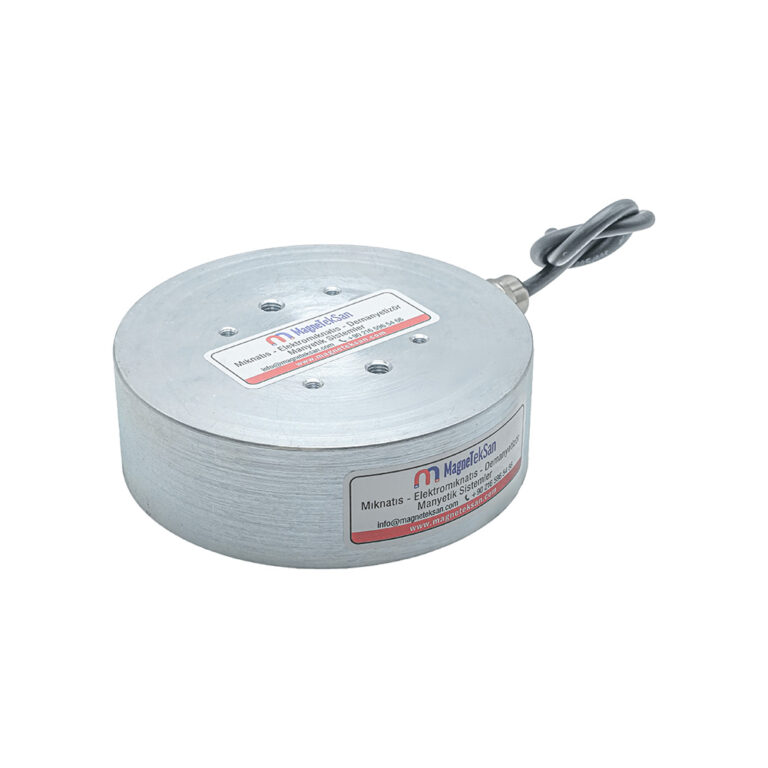
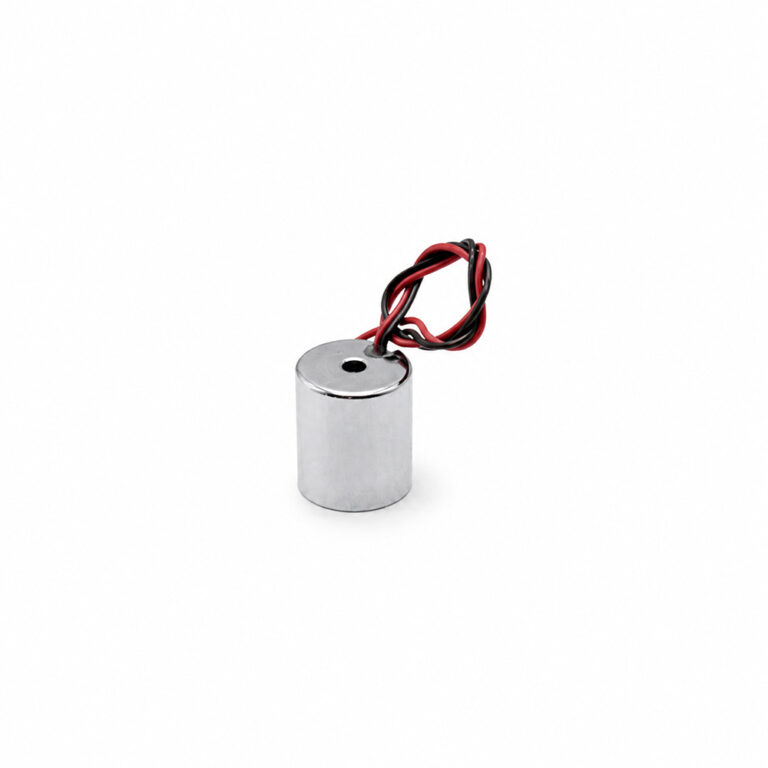
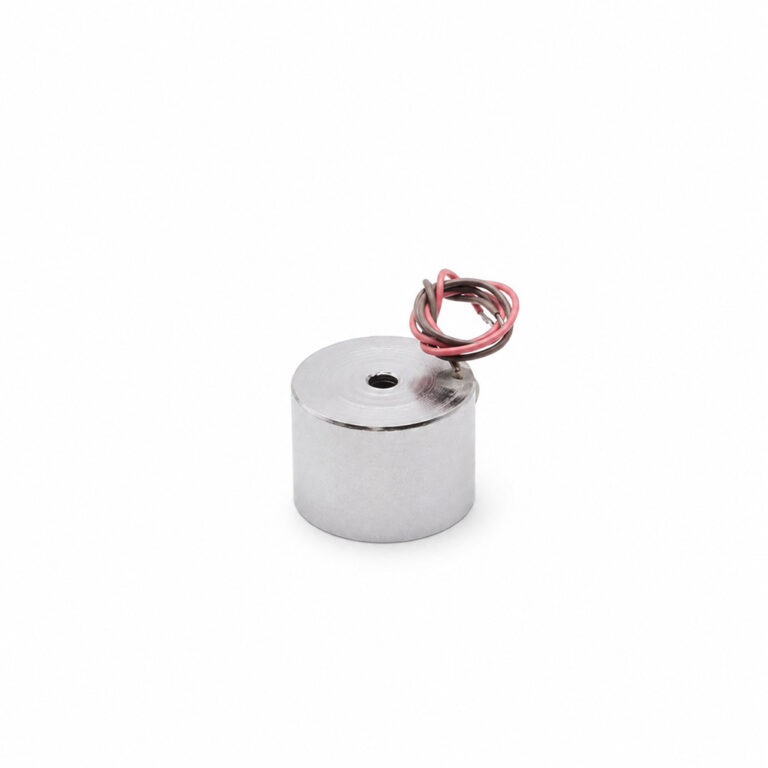
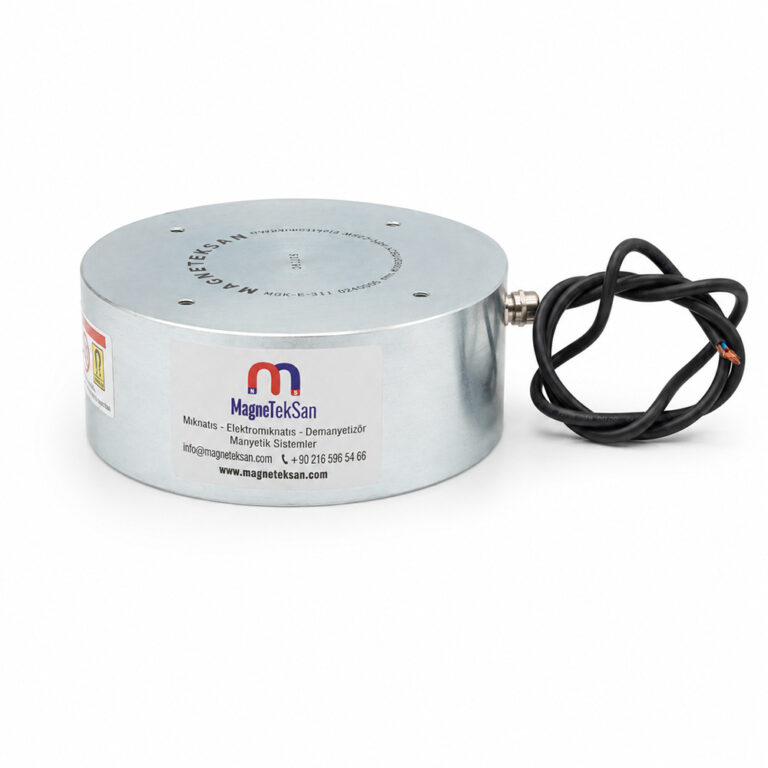
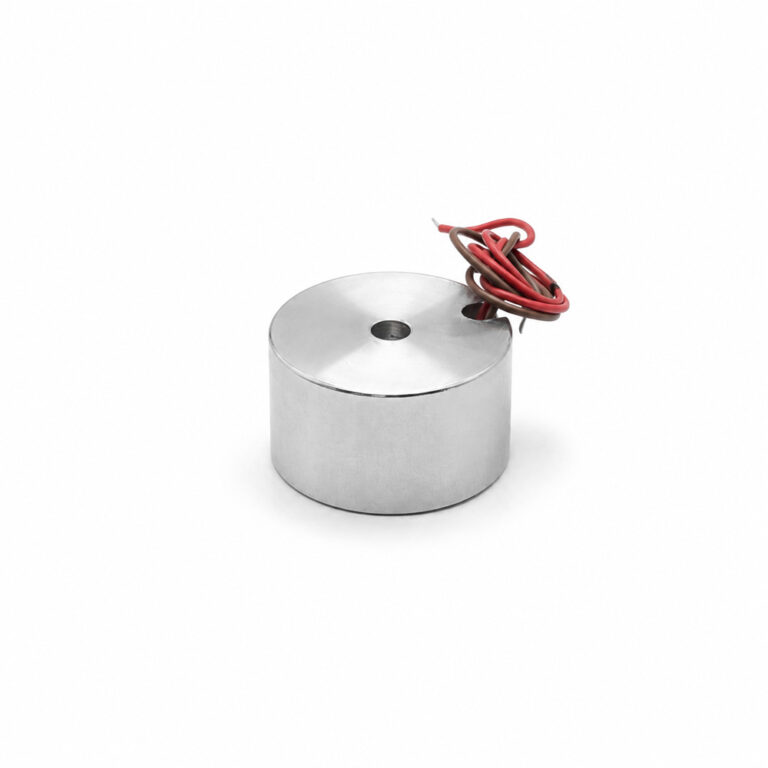
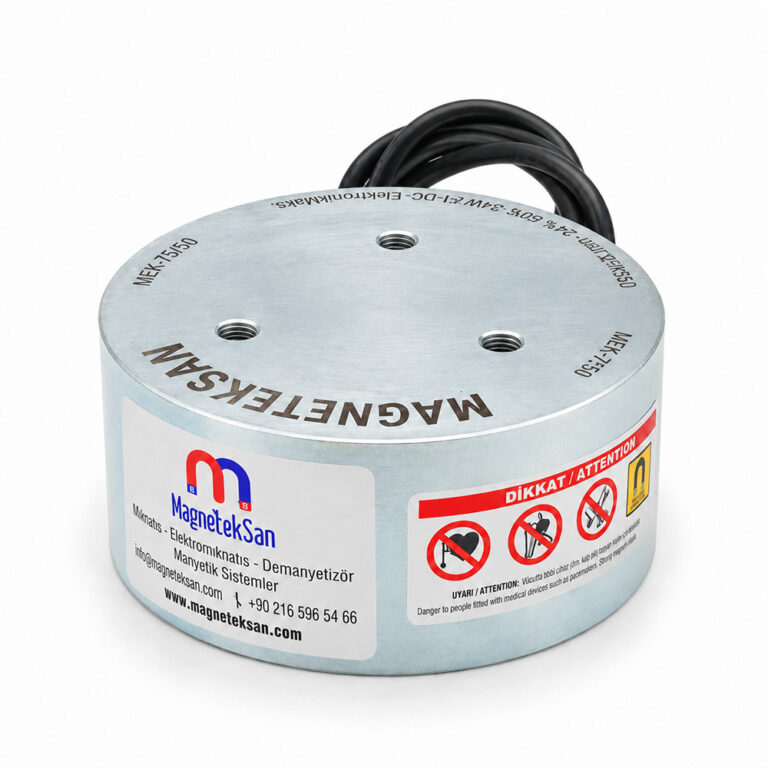
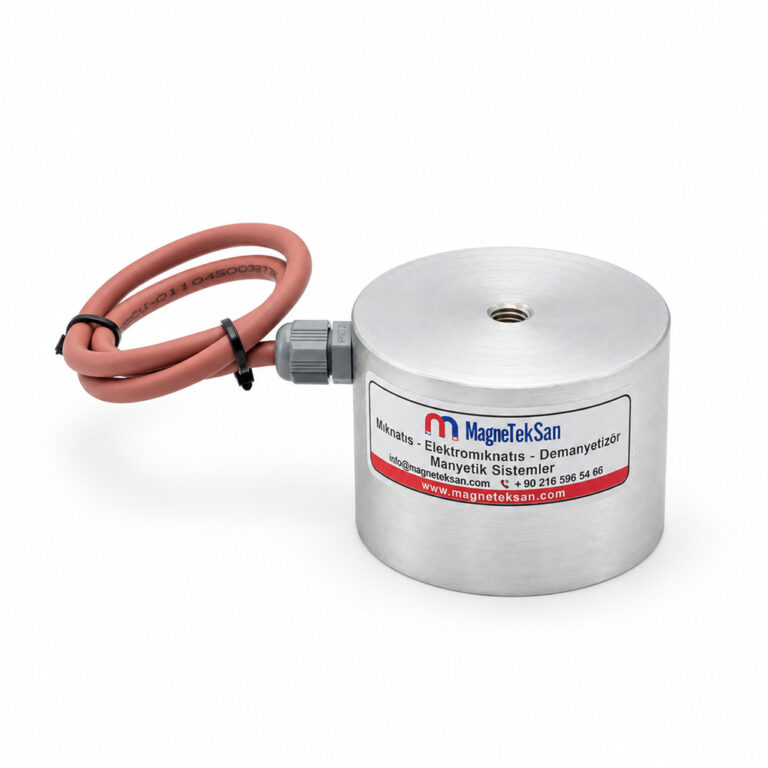
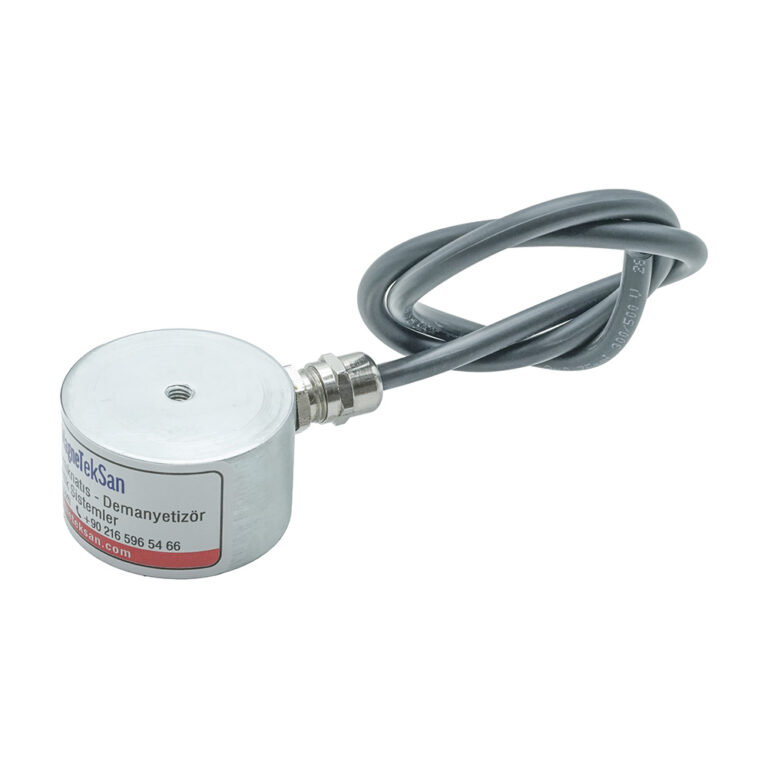
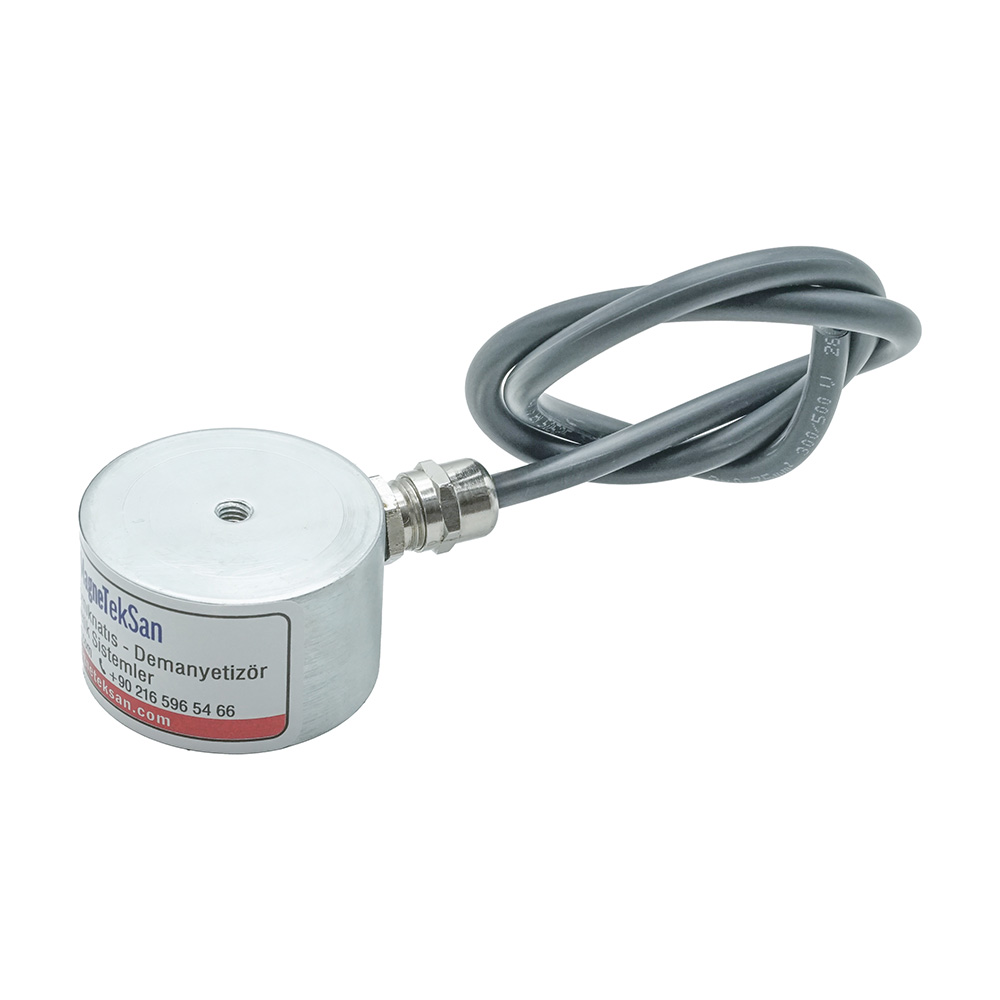
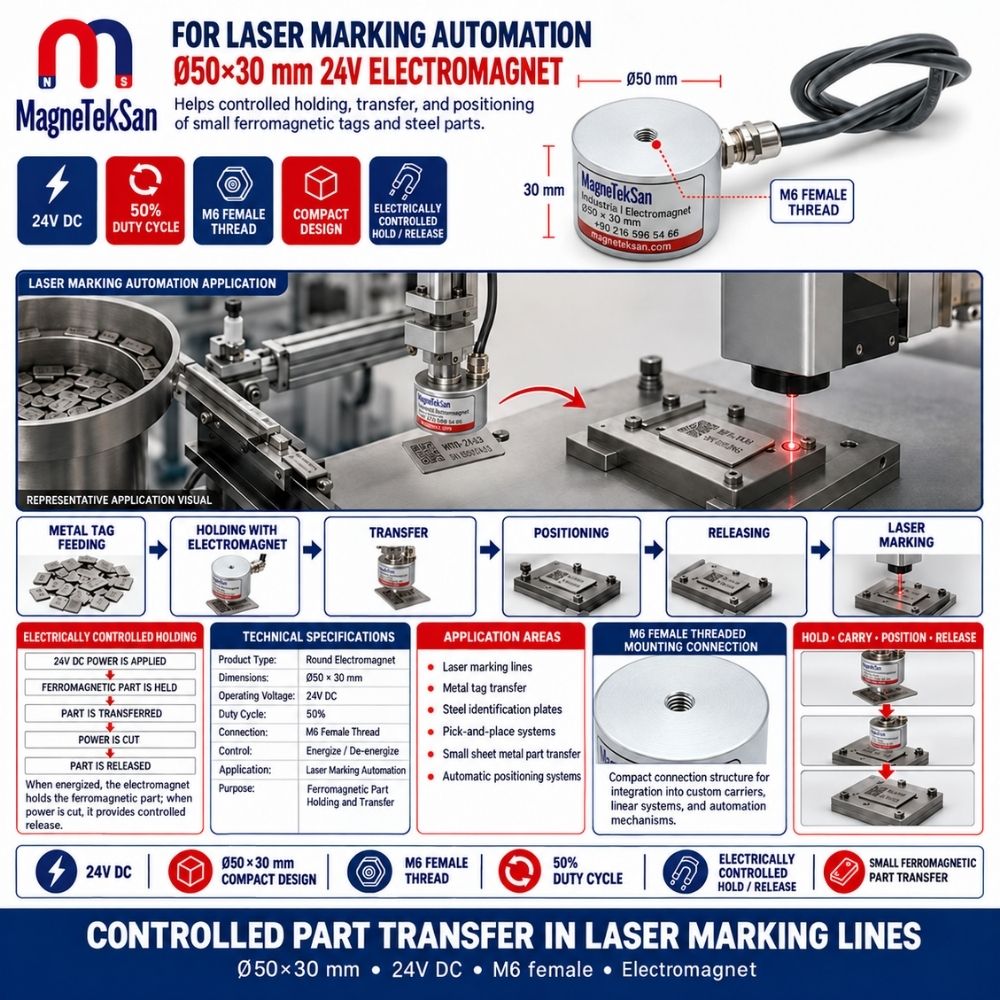
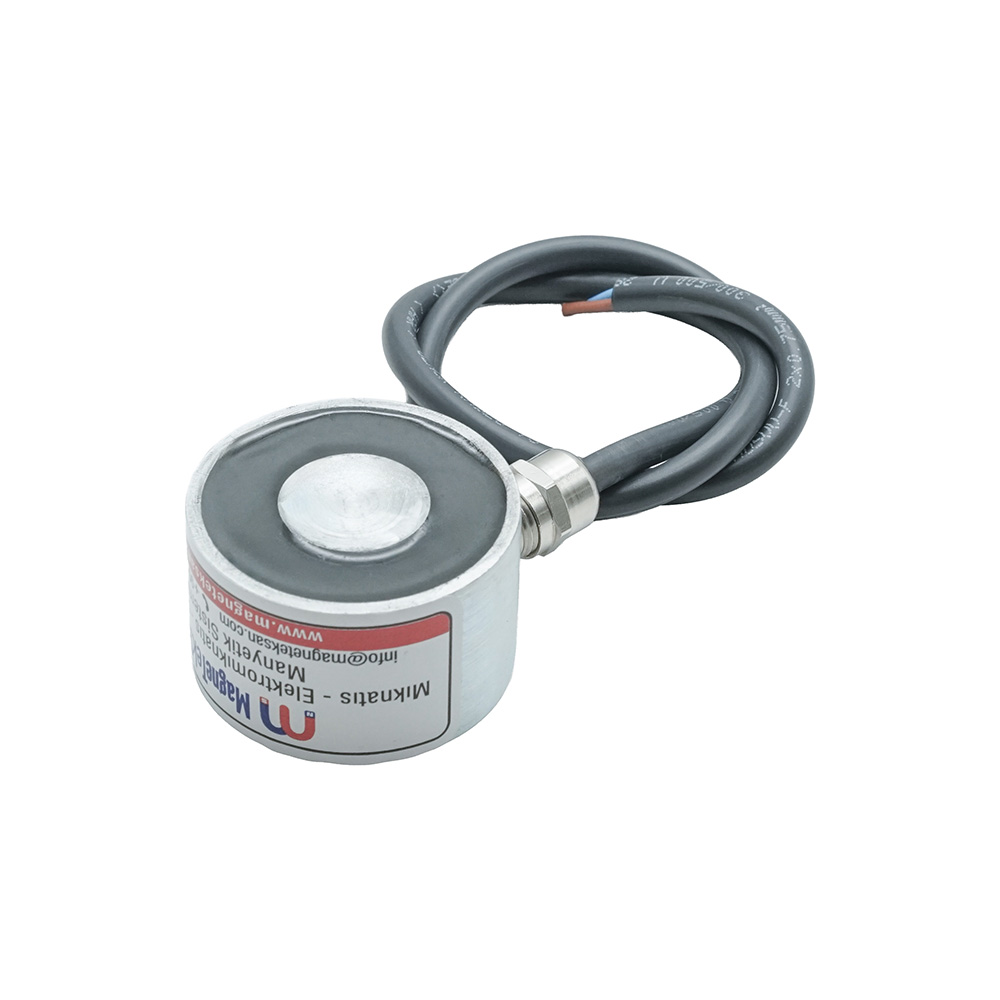
L’électroaimant Ø50×30 mm alimenté en 24V DC est conçu pour le maintien, le positionnement et le transfert contrôlés de petites étiquettes et pièces en acier ferromagnétique dans les systèmes automatisés de marquage laser. Son corps rond compact et son filetage femelle M6 permettent une intégration dans des mécanismes de prise et dépose, des actionneurs linéaires et des dispositifs de machines adaptés. Avec un facteur de marche de 50 % sous 24V DC, cet électroaimant assure une attraction et une libération commandées électriquement lors des cycles de production intermittents.
| Caractéristique technique | Description |
|---|---|
| Type de produit | Électroaimant rond compact |
| Diamètre de l’électroaimant | Ø50 mm |
| Hauteur du corps | 30 mm |
| Dimensions hors tout | Ø50×30 mm |
| Tension de fonctionnement | 24V DC |
| Facteur de marche | 50 % sous 24V DC |
| Fixation | Filetage femelle M6 |
| Mode de commande | Électrique MARCHE/ARRÊT |
| Principe de fonctionnement | Attraction électromagnétique |
| Application principale | Automatisation du marquage laser |
| Pièces compatibles | Étiquettes ferromagnétiques et petites pièces en acier |
| Intégration en automatisation | Systèmes de prise et dépose |
| Fonction de maintien | Maintien magnétique à commande électrique |
| Méthode de libération | Coupure de l’alimentation électrique |
| Mode de fonctionnement recommandé | Service intermittent |
| Fonction principale | Maintien et transfert de pièces ferromagnétiques |
Extra Information
1. Électroaimant Ø50×30 mm pour l’automatisation du marquage laser
L’électroaimant Ø50×30 mm alimenté en 24V DC est conçu pour la manipulation contrôlée de petits composants ferromagnétiques dans les systèmes industriels de marquage et de codage laser.
Sa forme cylindrique compacte permet son intégration dans les mécanismes automatisés d’alimentation, de positionnement et de transfert lorsque l’espace disponible est limité.
Il peut être utilisé pour saisir des étiquettes en acier compatibles, les déplacer vers un dispositif de marquage et les libérer à l’emplacement prévu.
2. Pourquoi utiliser des électroaimants dans les lignes de marquage laser ?
Le marquage laser industriel nécessite une présentation précise des pièces à la station de marquage. Les composants peuvent devoir être prélevés dans un système d’alimentation, transportés vers un dispositif de maintien et positionnés avant le marquage.
Les électroaimants offrent une méthode de maintien commandée électriquement pour les pièces ferromagnétiques compatibles.
Leur intégration dans un mécanisme de transfert permet d’automatiser les opérations répétitives de manutention des composants.
3. Diamètre compact Ø50 mm et hauteur de corps de 30 mm
Cet électroaimant possède un diamètre extérieur de Ø50 mm et une hauteur de corps de 30 mm.
Ces dimensions permettent d’envisager son utilisation dans des ensembles mécaniques compacts, des mécanismes de transfert à faible course et des postes automatisés disposant d’un espace d’installation réduit.
Avant le montage, la compatibilité du raccordement et les dégagements disponibles doivent être vérifiés par rapport à la conception de la machine.
4. Tension de fonctionnement de 24V DC
Cet électroaimant fonctionne sous une tension nominale de 24V en courant continu.
Lorsque sa bobine est alimentée, elle génère un champ magnétique attirant les matériaux ferromagnétiques compatibles vers la surface active de maintien.
L’alimentation et les composants de commutation doivent être sélectionnés selon les exigences électriques réelles de l’électroaimant.
La tension nominale de 24V DC ne signifie pas que le fonctionnement continu est autorisé.
5. Que signifie un facteur de marche de 50 % ?
L’électroaimant est spécifié avec un facteur de marche de 50 % sous 24V DC.
Cela signifie que le cycle de fonctionnement doit comporter des périodes appropriées d’alimentation et de repos, plutôt qu’une alimentation permanente de la bobine.
Par exemple, un cycle automatisé peut comprendre la prise, le transfert, la libération et une période d’attente.
La définition du cycle admissible doit tenir compte du facteur de marche, des conditions thermiques et des instructions applicables du fabricant.
6. L’électroaimant peut-il rester alimenté en permanence ?
Il ne faut pas supposer que ce modèle convient à une alimentation continue sous 24V DC.
Son facteur de marche de 50 % impose une gestion appropriée des périodes d’alimentation et de repos par le système de commande.
Dans une installation automatisée de marquage laser, la bobine peut être alimentée pendant les phases de maintien et de transfert, puis désactivée après la libération de la pièce.
Les applications nécessitant un maintien magnétique permanent doivent faire l’objet d’une évaluation distincte.
7. Fixation par filetage femelle M6
L’électroaimant comporte un filetage femelle M6 destiné à sa fixation mécanique.
Ce raccordement peut être utilisé pour l’intégration à des supports compatibles, des bras de transfert, des mécanismes de déplacement linéaire et des outillages d’automatisation spécifiques.
Une profondeur d’engagement correcte du filetage, un alignement mécanique approprié et une fixation sécurisée sont essentiels pour une installation fiable.
La dimension du filetage ne permet pas, à elle seule, de déterminer la charge mécanique admissible.
8. Comment fonctionne un électroaimant ?
Un électroaimant génère un champ magnétique lorsqu’un courant électrique traverse sa bobine interne.
Lorsqu’une pièce ferromagnétique compatible s’approche de sa surface active, une attraction magnétique peut se produire entre l’électroaimant et la pièce.
Le maintien magnétique est assuré tant que la bobine reste alimentée dans les limites de fonctionnement autorisées.
Après la coupure de l’alimentation, le champ magnétique diminue, permettant la libération de la pièce. Dans certaines applications, le magnétisme résiduel ou l’adhérence mécanique peuvent influencer cette libération.
9. Maintien et libération commandés électriquement
L’un des principaux avantages d’un électroaimant dans les systèmes automatisés est la possibilité de commander électriquement son fonctionnement.
Une séquence de commande typique peut être organisée comme suit :
Alimentation MARCHE → Maintien de la pièce → Transfert → Positionnement → Alimentation ARRÊT → Libération.
Cette méthode convient particulièrement aux processus répétitifs nécessitant le déplacement de composants entre des positions définies.
La précision finale du positionnement dépend de l’ensemble du système mécanique, et pas uniquement de l’électroaimant.
10. Manipulation des étiquettes d’identification en acier
Les étiquettes d’identification en acier sont utilisées pour l’identification des composants, la traçabilité et le marquage industriel.
Lorsque leur matériau présente des propriétés ferromagnétiques adaptées, l’électroaimant peut servir à les soulever et à les transférer dans un système d’alimentation automatisé.
L’épaisseur, la géométrie, l’état de surface et la surface de contact des étiquettes influencent la capacité de maintien réelle.
Des essais avec des échantillons représentatifs de la production sont recommandés avant la conception définitive du mécanisme de manutention.
11. Manipulation de petits composants ferromagnétiques
Outre les étiquettes d’identification, l’électroaimant peut être envisagé pour la manutention de petites plaques en acier, de rondelles, de disques, de pièces embouties et d’autres composants ferromagnétiques similaires.
L’adéquation de chaque pièce dépend de son matériau, de ses dimensions, de sa masse et de la surface de contact disponible.
L’électroaimant doit être choisi en fonction des exigences réelles de manutention, sans présumer d’une capacité de maintien universelle.
12. Applications dans les systèmes Pick and Place
Les systèmes de prise et dépose, également appelés Pick and Place, déplacent des composants depuis un point de prélèvement jusqu’à une position de destination.
L’électroaimant Ø50×30 mm peut constituer l’élément de maintien magnétique d’un mécanisme compatible.
Il peut être intégré à des actionneurs linéaires, des axes pneumatiques, des mécanismes à servomoteur ou des dispositifs de transfert conçus sur mesure.
Le système complet doit assurer un positionnement approprié, un contrôle du mouvement et une libération au moment prévu.
13. Intégration aux systèmes de déplacement linéaire
Les systèmes de déplacement linéaire sont fréquemment employés dans les équipements de production automatisés compacts.
À l’aide d’un adaptateur de fixation M6 approprié, l’électroaimant peut être monté sur un chariot mobile ou un mécanisme de transfert.
L’actionneur déplace l’électroaimant entre les positions de prélèvement et de dépose, tandis que le système électrique commande l’état de maintien magnétique.
La conception doit tenir compte de la masse de la pièce, de l’accélération, de la direction du mouvement et des dégagements mécaniques.
14. Intégration aux systèmes de manutention pneumatiques
Les vérins pneumatiques permettent des mouvements linéaires répétitifs dans les processus automatisés de manutention.
Un support correctement conçu peut relier l’électroaimant à un mécanisme pneumatique compatible.
Pendant le fonctionnement, l’électroaimant peut maintenir une pièce ferromagnétique tandis que le système pneumatique la déplace vers le dispositif de marquage.
La conception mécanique et la séquence de commande doivent prévenir les déplacements ou les libérations involontaires de la pièce.
15. Commande de l’électroaimant par automate programmable
L’électroaimant peut être commandé au moyen d’un circuit électrique correctement dimensionné, intégré à un automate programmable industriel (API ou PLC).
Une séquence typique peut comprendre un ordre de prélèvement, l’activation du champ magnétique, le déplacement, la confirmation de position et la désactivation de l’électroaimant.
La bobine ne doit pas être raccordée directement à une sortie d’automate, sauf si les caractéristiques électriques et les exigences de protection de cette sortie le permettent.
Un dispositif de commutation approprié et une protection contre les surtensions inductives doivent être choisis par le concepteur électrique.
16. Positionnement des pièces avant le marquage laser
Le positionnement correct des pièces est essentiel lors du marquage de numéros de série, de codes d’identification, de QR codes ou de codes DataMatrix.
L’électroaimant peut transférer un composant ferromagnétique compatible vers un outillage de marquage et le libérer à l’emplacement prévu.
Toutefois, l’attraction magnétique seule ne garantit pas un centrage précis ni une orientation angulaire exacte.
Des guides mécaniques, des pions de positionnement ou des outillages spécifiques peuvent être nécessaires pour obtenir la répétabilité requise.
17. Alimentation automatique des étiquettes métalliques
Dans les processus automatisés de traitement des étiquettes, les étiquettes en acier peuvent être distribuées depuis des magasins, des plateaux ou d’autres dispositifs d’alimentation.
Un électroaimant peut être intégré au mécanisme d’alimentation afin de saisir une étiquette compatible et de la transférer vers la station suivante.
Lorsque les étiquettes sont empilées, l’attraction magnétique peut agir sur plusieurs couches simultanément.
La fiabilité de la distribution unitaire dépend donc de l’épaisseur des étiquettes, de leur empilage, de la distance de prélèvement et de la conception du mécanisme d’alimentation.
18. L’électroaimant peut-il saisir une seule étiquette à la fois ?
La prise d’une seule étiquette ne peut pas être garantie uniquement à partir des dimensions ou de la tension de fonctionnement de l’électroaimant.
Des étiquettes en acier fines et empilées peuvent s’attirer mutuellement ou réagir simultanément au champ magnétique.
Le résultat dépend des propriétés magnétiques des étiquettes, de leur épaisseur, de l’espacement entre les couches et de la géométrie du prélèvement.
Lorsqu’une séparation unitaire fiable est nécessaire, le mécanisme d’alimentation doit être testé avec les composants réels de production.
19. Quels matériaux peuvent être maintenus magnétiquement ?
L’électroaimant est destiné aux matériaux ferromagnétiques compatibles, notamment de nombreux composants en fer et en acier au carbone.
La performance de maintien magnétique varie selon la composition du matériau, son épaisseur, sa géométrie et le circuit magnétique formé au niveau de la surface de contact.
Toutes les pièces métalliques ne conviennent pas au maintien électromagnétique.
La compatibilité du matériau doit être vérifiée avant l’intégration de l’équipement dans un processus automatisé.
20. Peut-il maintenir des pièces en aluminium ou en cuivre ?
L’aluminium, le cuivre et le laiton ne réagissent pas à un électroaimant de maintien conventionnel de la même manière que le fer ou l’acier au carbone magnétique.
Par conséquent, ce produit ne doit pas être choisi pour ces matériaux sans solution de manutention distincte et techniquement validée.
Le simple fait qu’une pièce soit métallique ne signifie pas qu’elle puisse être maintenue par un électroaimant.
Pour les pièces non ferromagnétiques, d’autres technologies de préhension peuvent être plus appropriées.
21. Peut-il maintenir des étiquettes en acier inoxydable ?
Le comportement magnétique de l’acier inoxydable dépend de sa nuance, de sa structure métallurgique et de son historique de fabrication.
Certaines nuances présentent une attraction magnétique notable, tandis que d’autres réagissent faiblement.
L’adéquation des étiquettes en acier inoxydable ne peut donc pas être déterminée uniquement à partir de la désignation générale du matériau.
Il est recommandé de tester un échantillon représentatif dans des conditions proches de l’utilisation réelle avant de choisir l’électroaimant.
22. Quels facteurs influencent la force de maintien magnétique ?
La force de maintien réelle dépend de plusieurs facteurs interdépendants.
Parmi eux figurent le matériau de la pièce, son épaisseur, la surface de contact, la planéité, l’entrefer, l’épaisseur des revêtements, la géométrie et la tension appliquée.
Le mouvement de la pièce, l’accélération et la direction des efforts sont également importants dans les applications de manutention automatisée.
Aucune capacité de levage ou force de maintien précise ne doit être supposée sans données de performance appropriées et essais d’application.
23. Pourquoi l’entrefer est-il important ?
L’entrefer correspond à la distance effective entre la surface active de l’électroaimant et la pièce ferromagnétique.
La peinture, les revêtements plastiques, les surfaces courbes, les contaminations et les espacements mécaniques peuvent augmenter cette distance.
Lorsque l’entrefer augmente, l’attraction magnétique peut diminuer considérablement.
Pour une manutention fiable, la conception de la zone de contact doit réduire les espacements inutiles tout en tenant compte de la géométrie réelle de la pièce.
24. Électroaimant ou préhenseur à vide ?
Les électroaimants et les préhenseurs à vide reposent sur des principes physiques différents.
Un électroaimant utilise l’attraction magnétique et convient aux composants ferromagnétiques compatibles. Il ne nécessite pas de système de génération de vide.
Un préhenseur à vide utilise une différence de pression et peut convenir aux matériaux non magnétiques lorsque les conditions de surface et d’étanchéité le permettent.
Pour les petites étiquettes d’identification en acier, un électroaimant peut être envisagé comme solution alternative à la préhension par le vide.
Le choix final doit prendre en compte le matériau de la pièce et les exigences de production.
25. Électroaimant ou aimant permanent ?
Un aimant permanent produit continuellement un champ magnétique sans alimentation électrique.
La libération d’une pièce maintenue par un système à aimant permanent peut nécessiter un mécanisme de séparation mécanique ou une autre solution spécifique.
Un électroaimant permet de contrôler son champ magnétique en alimentant ou en coupant sa bobine.
Cette caractéristique est utile pour les cycles automatisés nécessitant des opérations répétées de prise, de transfert et de libération.
Le comportement réel lors de la libération doit néanmoins être vérifié dans les conditions d’utilisation prévues.
26. Applications après le marquage laser
L’électroaimant peut également être envisagé pour des opérations de transfert adaptées après le marquage laser.
Par exemple, une étiquette en acier marquée peut être retirée de son outillage et transférée vers une station de contrôle qualité, de tri ou d’emballage.
Une séquence de production possible est la suivante :
Marquage laser → Prise magnétique → Transfert → Contrôle / Emballage.
L’électroaimant assure la manutention de la pièce ; il ne réalise pas lui-même le marquage laser.
27. Comment choisir le bon électroaimant ?
Le choix d’un électroaimant ne doit pas reposer uniquement sur ses dimensions extérieures.
Les paramètres importants comprennent le matériau de la pièce, sa masse, son épaisseur, la géométrie du contact, l’espace de montage disponible, la tension de fonctionnement, la durée de maintien nécessaire et la durée du cycle de production.
Le facteur de marche de 50 % de ce modèle doit être pris en compte lors de la planification des périodes d’alimentation et de repos.
Pour les applications industrielles répétitives, des essais avec des pièces représentatives permettent de déterminer l’adéquation de l’électroaimant et du système de manutention envisagé.
28. Magneteksan – Solutions électromagnétiques pour l’automatisation du marquage laser
Magneteksan développe des solutions électromagnétiques de maintien et de manutention destinées à l’automatisation industrielle, au marquage laser, au transfert de composants et aux machines spéciales.
L’électroaimant Ø50×30 mm alimenté en 24V DC et équipé d’un filetage femelle M6 constitue une solution compacte pour la manipulation contrôlée d’étiquettes en acier ferromagnétique et de petits composants compatibles.
Sa fonction de maintien et de libération commandée électriquement peut être intégrée dans des systèmes de prise et dépose personnalisés, sous réserve d’une prise en compte appropriée de la conception mécanique, de la commande électrique et du facteur de marche de 50 %.
Magneteksan peut également étudier des solutions électromagnétiques spécifiques selon les dimensions des pièces, les propriétés des matériaux, les exigences de fixation et les conditions des cycles de production.
Contactez Magneteksan pour obtenir des conseils techniques ou un devis personnalisé pour votre projet d’automatisation du marquage laser.