Product Information
Extra Information
Product Information
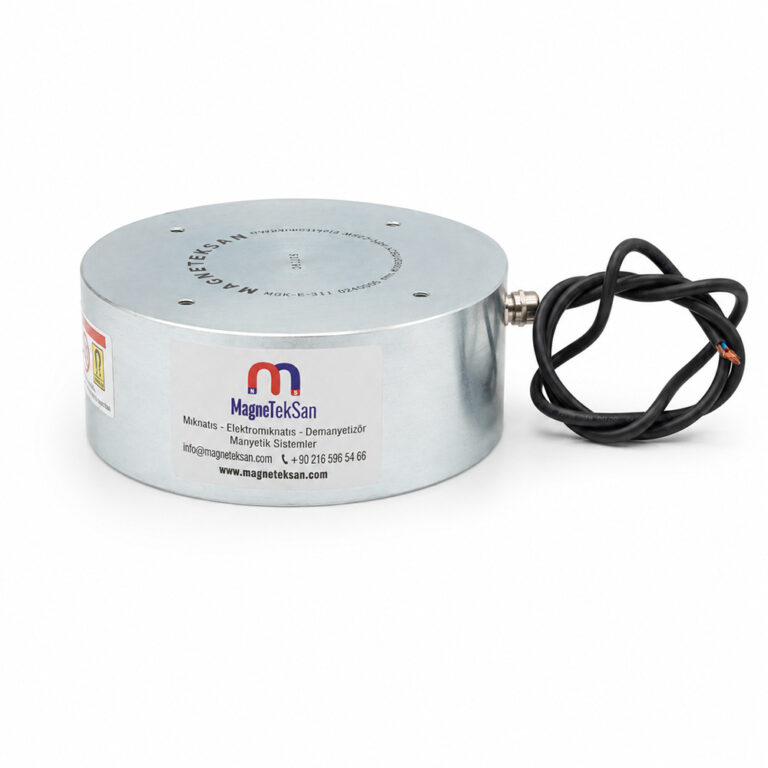
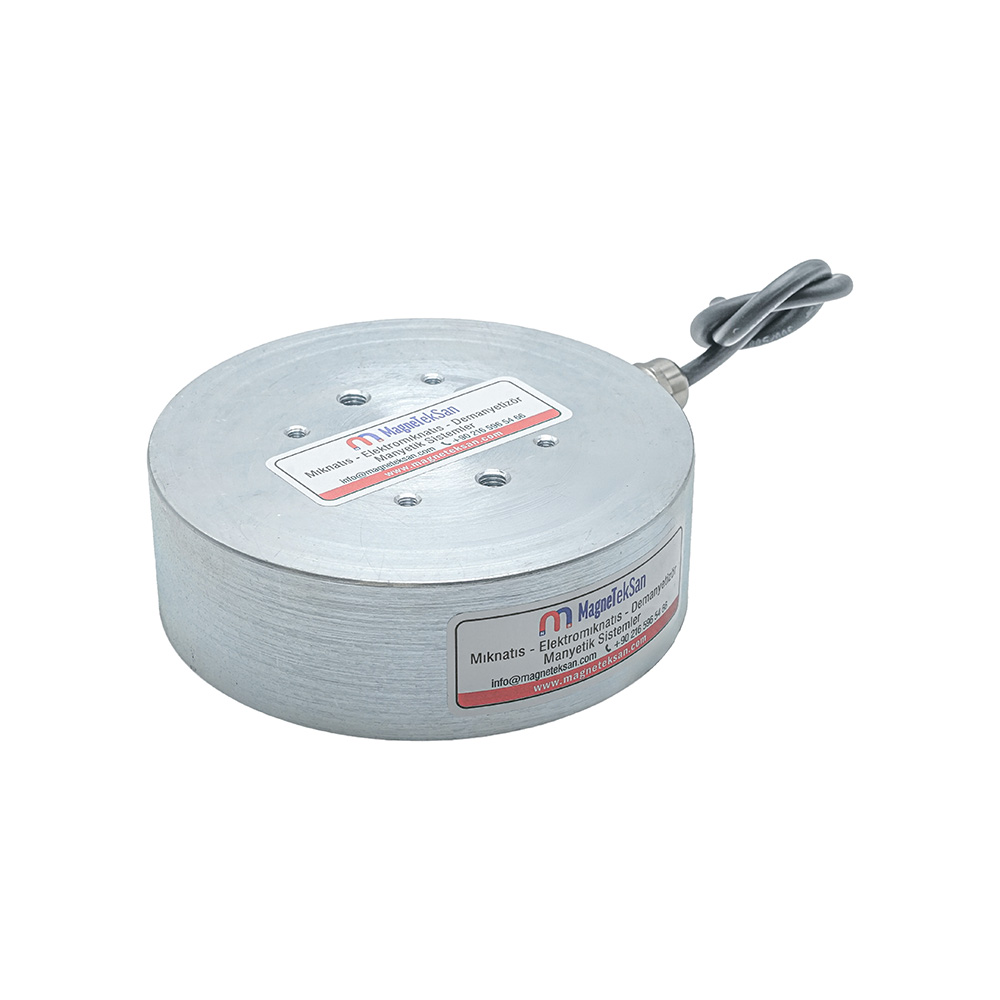
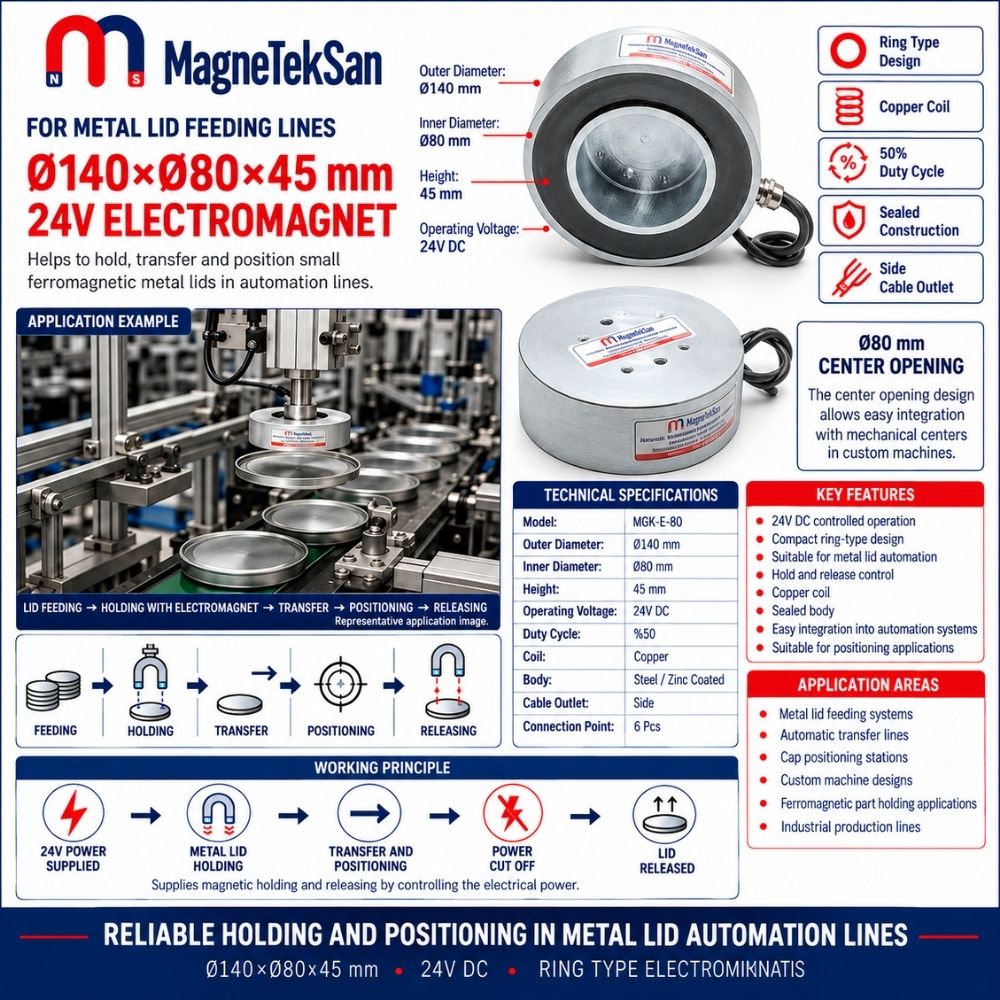
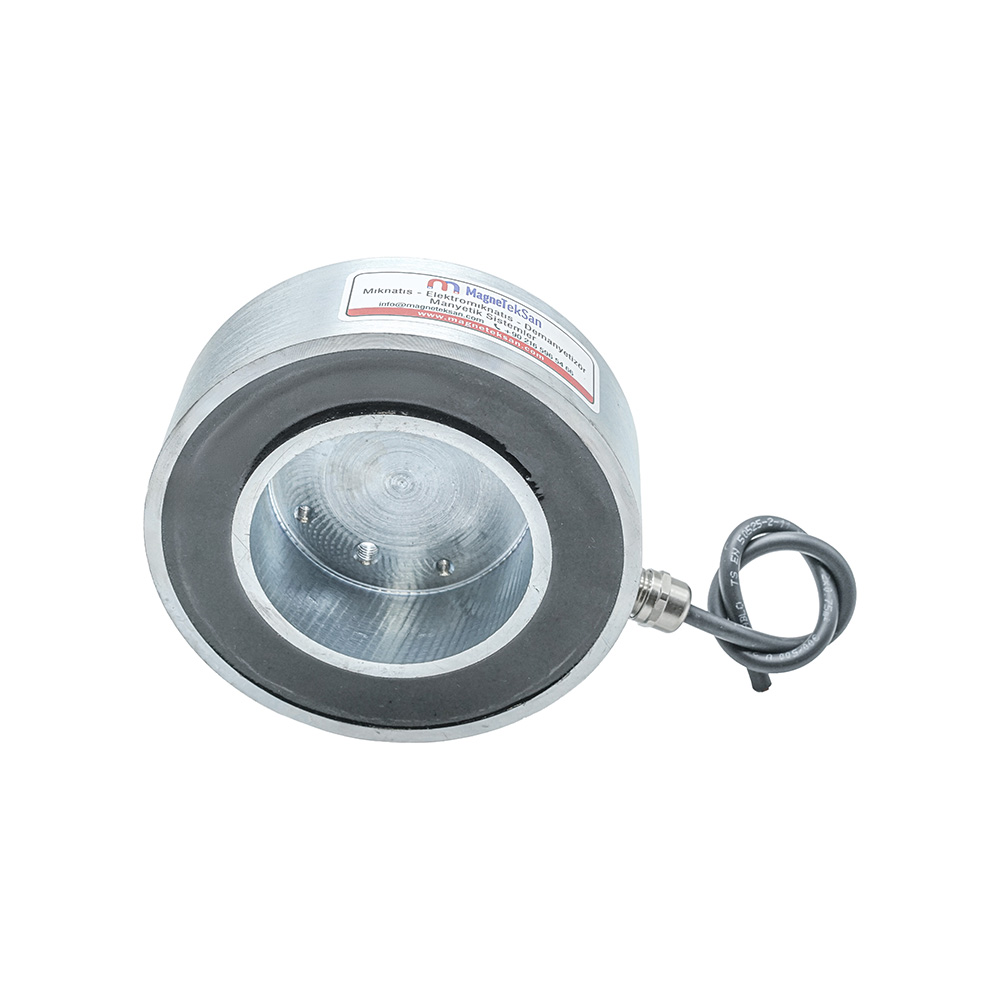
El MGK-E-80 es un electroimán anular de 24V DC, con diámetro exterior de Ø140 mm, abertura central de Ø80 mm y altura de 45 mm, diseñado para la sujeción y el posicionamiento controlados de tapas metálicas ferromagnéticas en líneas de producción automatizadas. Cuando recibe alimentación eléctrica, su bobina de cobre genera un campo magnético que permite sujetar componentes de acero compatibles; al interrumpir la alimentación, el efecto de sujeción electromagnética desaparece en gran medida, permitiendo liberar la pieza. El cuerpo de acero zincado, la bobina aislada con resina, la salida lateral del cable y los seis puntos de fijación facilitan su integración en maquinaria especial, respetando el ciclo de trabajo especificado del 50%.
| Especificación técnica | Descripción |
|---|---|
| Tipo de producto | Electroimán anular de sujeción |
| Modelo | MGK-E-80 |
| Diámetro exterior | Ø140 mm |
| Diámetro interior | Ø80 mm |
| Altura | 45 mm |
| Dimensiones generales | Ø140xØ80×45 mm |
| Tensión de funcionamiento | 24V DC |
| Ciclo de trabajo | 50% a 24V DC |
| Material de la bobina | Cobre |
| Material del cuerpo | Acero |
| Tratamiento superficial | Zincado |
| Aislamiento de la bobina | Resina |
| Construcción | Cerrada |
| Salida del cable | Lateral |
| Puntos de fijación | 6 |
| Aplicación principal | Sujeción, transferencia y posicionamiento de tapas metálicas |
Extra Information
1. Electroimán anular Ø140xØ80×45 mm para la manipulación de tapas metálicas
El electroimán anular MGK-E-80 está diseñado para aplicaciones de automatización industrial que requieren la sujeción, transferencia y posicionamiento mediante control eléctrico de componentes metálicos ferromagnéticos compatibles.
Sus dimensiones son Ø140 mm de diámetro exterior, Ø80 mm de diámetro interior y 45 mm de altura. La abertura central diferencia este diseño de los electroimanes convencionales de disco macizo.
El producto resulta especialmente adecuado para sistemas de alimentación y posicionamiento de tapas de acero, donde los componentes deben recogerse, trasladarse y liberarse repetidamente.
Su idoneidad para una línea de producción específica debe evaluarse considerando la pieza real, la geometría de la máquina y el ciclo operativo.
2. Electroimanes en líneas de producción de tapas metálicas
Los sistemas de fabricación y envasado de tapas metálicas suelen requerir el desplazamiento de componentes entre distintas estaciones de procesamiento.
Según la configuración de producción, las tapas pueden recogerse de una unidad de alimentación, transferirse a una prensa, posicionarse para el montaje o enviarse a una estación de inspección.
Un electroimán puede proporcionar un método de sujeción controlable cuando el material de la tapa posee propiedades ferromagnéticas adecuadas.
La función de sujeción magnética puede coordinarse con los movimientos mecánicos de una máquina de producción automatizada.
3. Diseño anular del electroimán
El MGK-E-80 presenta un cuerpo anular en lugar de una construcción circular maciza.
Su abertura central de Ø80 mm puede proporcionar espacio para componentes mecánicos relacionados con el posicionamiento o guiado dentro de la máquina.
Las posibles opciones de integración incluyen mecanismos de centrado, elementos de guiado y estructuras de montaje especialmente diseñadas.
El uso efectivo de la abertura central debe determinarse según el diseño mecánico de la aplicación.
4. Diámetro exterior de Ø140 mm
El electroimán tiene un diámetro exterior de Ø140 mm.
Esta dimensión es importante para determinar el espacio de instalación necesario y la relación geométrica entre el electroimán y la pieza.
Sin embargo, el diámetro exterior por sí solo no determina la fuerza de sujeción magnética.
También deben considerarse el material de la pieza, la geometría de contacto, el estado superficial y la tensión aplicada.
5. Abertura central de Ø80 mm
La abertura central de Ø80 mm es una de las principales características constructivas del MGK-E-80.
Puede permitir la colocación de elementos mecánicos de centrado u otros componentes adecuados dentro de la estructura anular.
Esta configuración ofrece flexibilidad adicional al diseñar sistemas automatizados para manipular componentes circulares de acero.
Cualquier componente instalado a través de la abertura o cerca de ella debe ser compatible con los requisitos mecánicos y magnéticos de funcionamiento del electroimán.
6. Altura compacta de 45 mm
El electroimán tiene una altura de 45 mm.
Esta dimensión puede resultar ventajosa para su integración en máquinas con espacio de instalación limitado.
Las dimensiones generales deben considerarse junto con el recorrido del cable y la configuración de montaje.
También debe reservarse espacio suficiente para el movimiento de las piezas y las tareas de mantenimiento.
7. Tensión de funcionamiento de 24V DC
El MGK-E-80 está diseñado para funcionar con una alimentación de corriente continua de 24V DC.
Cuando la bobina de cobre recibe alimentación eléctrica, se genera un campo electromagnético en el circuito magnético.
Este campo permite atraer y sujetar piezas ferromagnéticas compatibles.
La fuente de alimentación y el sistema de control deben diseñarse conforme a las condiciones de funcionamiento especificadas para el producto.
8. Sujeción y liberación mediante control eléctrico
La principal ventaja de un electroimán consiste en la posibilidad de controlar eléctricamente su función de sujeción magnética.
Cuando se aplica una tensión de 24V DC, el electroimán puede mantener un componente ferromagnético adecuado contra su superficie de contacto efectiva.
Al interrumpir la alimentación, el campo electromagnético desaparece en gran medida, lo que permite liberar la pieza en condiciones mecánicas apropiadas.
En aplicaciones que requieren una liberación fiable, deben considerarse el magnetismo residual, las condiciones de contacto y la geometría de la pieza.
9. Ciclo de trabajo del 50% a 24V DC
El MGK-E-80 tiene especificado un ciclo de trabajo del 50% cuando funciona a 24V DC.
El ciclo de trabajo expresa la proporción del ciclo operativo durante la cual la bobina permanece energizada.
Por ejemplo, una secuencia automatizada puede incluir etapas de sujeción, transferencia, liberación y espera.
Los periodos de alimentación y desconexión deben planificarse según el ciclo de trabajo especificado. Un valor del 50% no significa que esté permitido el funcionamiento continuo a 24V DC.
10. Calentamiento de la bobina
El paso de corriente eléctrica por la bobina de cobre genera calor.
La temperatura resultante depende de la tensión aplicada, la duración de la alimentación, las condiciones ambientales y las características térmicas de la instalación.
Superar el ciclo de trabajo especificado puede aumentar el riesgo de calentamiento excesivo.
Por ello, el electroimán debe utilizarse dentro de sus condiciones eléctricas y térmicas previstas.
11. Construcción de la bobina de cobre
El MGK-E-80 utiliza una bobina de cobre para generar su campo electromagnético.
El cobre se emplea ampliamente en bobinas electromagnéticas industriales debido a su conductividad eléctrica.
Cuando se alimenta con corriente continua, la bobina produce la excitación magnética necesaria para la función de sujeción.
La bobina debe protegerse frente a condiciones inadecuadas de alimentación eléctrica y un uso que exceda el ciclo de trabajo especificado.
12. Construcción del cuerpo de acero
El electroimán dispone de un cuerpo de acero.
El acero forma parte del circuito magnético y ayuda a dirigir el flujo magnético hacia la zona efectiva de sujeción.
El cuerpo también proporciona la estructura mecánica necesaria para instalar el dispositivo dentro de la máquina.
La idoneidad para una aplicación determinada depende del diseño mecánico completo, incluida la interfaz con la pieza y la disposición de montaje.
13. Acabado superficial zincado
El cuerpo de acero presenta un acabado superficial zincado.
El zincado proporciona un tratamiento protector para los componentes de acero.
La idoneidad de este acabado para un entorno de funcionamiento determinado debe evaluarse según las condiciones de exposición y los requisitos de mantenimiento.
La presencia de zincado, por sí sola, no confirma una clasificación específica de resistencia a la corrosión.
14. Bobina aislada con resina
El MGK-E-80 dispone de una bobina aislada con resina y una construcción cerrada.
El aislamiento con resina contribuye a proteger los componentes eléctricos internos del electroimán.
Esta construcción puede resultar útil en entornos industriales donde la bobina necesita protección frente a influencias externas.
Sin embargo, no debe suponerse un grado de protección IP específico si no ha sido verificado por separado.
15. Salida lateral del cable
El cable eléctrico sale por el lateral del electroimán.
Esta disposición puede facilitar la integración cuando las zonas posterior o central se necesitan para la instalación mecánica.
En equipos de automatización móviles, el recorrido del cable debe evitar atrapamientos, flexiones excesivas y abrasión.
El diseño de la máquina debe incorporar un soporte adecuado para el cable.
16. Seis puntos de fijación mecánica
El electroimán incluye seis puntos de fijación.
Estos permiten montar la unidad sobre una estructura de máquina adecuada o un conjunto de sujeción especialmente diseñado.
La disposición de montaje debe mantener una alineación correcta entre el electroimán y la pieza.
Los elementos de fijación y los soportes mecánicos deben seleccionarse según las cargas reales y las condiciones de funcionamiento.
17. Sujeción de tapas metálicas ferromagnéticas
El electroimán está destinado a tapas metálicas con propiedades ferromagnéticas adecuadas.
Las tapas fabricadas con acero y determinados componentes ferromagnéticos de envases metálicos pueden ser compatibles con la manipulación magnética.
La capacidad de sujetar una tapa concreta depende de su material, espesor, forma y contacto con la superficie magnética.
Se recomienda realizar pruebas con muestras reales de tapas antes de finalizar el diseño del sistema automatizado.
18. ¿Puede el electroimán sujetar tapas de aluminio?
El aluminio no es un material ferromagnético.
Por tanto, no debe esperarse que un electroimán de sujeción convencional agarre una tapa de aluminio de la misma manera que una tapa de acero compatible.
La misma limitación general se aplica a componentes de cobre y latón.
Al seleccionar un sistema de manipulación, deben verificarse las propiedades magnéticas de la pieza real.
19. Factores que influyen en la fuerza de sujeción magnética
El rendimiento de sujeción de un electroimán depende de varios factores, no únicamente de sus dimensiones físicas.
Entre los factores importantes se encuentran el material de la pieza, su espesor, geometría, superficie de contacto disponible y tensión aplicada.
Los entrehierros, recubrimientos, pintura, óxido y contaminación superficial también pueden reducir la fuerza de sujeción efectiva.
Para aplicaciones con cargas en movimiento o suspendidas, la capacidad de sujeción requerida y las medidas de seguridad deben validarse en condiciones de funcionamiento realistas.
20. Importancia de la superficie de contacto de la pieza
El rendimiento de sujeción magnética generalmente mejora cuando la pieza mantiene un contacto cercano y adecuado con la superficie activa del electroimán.
Las tapas curvas, los perfiles estampados, los salientes o los recubrimientos gruesos pueden crear separaciones entre el electroimán y la pieza.
Estos entrehierros pueden reducir considerablemente la fuerza de atracción magnética disponible.
Por tanto, dos tapas fabricadas con materiales de acero similares pueden presentar comportamientos de sujeción diferentes debido a su geometría.
21. ¿Puede el electroimán recoger una sola tapa cada vez?
La recogida individual de tapas depende del conjunto del sistema de alimentación y manipulación.
Entre los factores relevantes se encuentran el espesor de la tapa, la configuración de apilamiento, la separación entre tapas, la tensión de funcionamiento y la geometría de la superficie de contacto.
El electroimán por sí solo no garantiza que se recoja únicamente una tapa durante cada ciclo.
Las aplicaciones que requieren una manipulación fiable de piezas individuales deben probarse con las tapas reales y el mecanismo de alimentación previsto.
22. Automatización de la alimentación de tapas metálicas
El MGK-E-80 puede considerarse para su integración en equipos automatizados de alimentación de tapas.
Un proceso típico puede incluir la presentación de una tapa, la energización del electroimán, la elevación o transferencia del componente, su posicionamiento y la desconexión de la alimentación eléctrica.
El sistema mecánico debe coordinar estas acciones con la secuencia de producción requerida.
La idoneidad del electroimán debe confirmarse teniendo en cuenta el tiempo de ciclo previsto y el ciclo de trabajo del 50%.
23. Aplicaciones de transferencia y posicionamiento
El electroimán anular puede utilizarse como elemento de sujeción controlado eléctricamente en maquinaria adecuada para transferencia y posicionamiento.
Entre las posibles aplicaciones se encuentran el desplazamiento de tapas de acero entre estaciones de procesamiento o la colocación de componentes ferromagnéticos en posiciones definidas.
La abertura central puede ofrecer posibilidades adicionales para integrar dispositivos mecánicos de centrado.
La precisión de posicionamiento depende del diseño completo de la máquina y no únicamente del elemento de sujeción magnética.
24. Electroimanes frente a imanes permanentes
Los imanes permanentes generan un campo magnético sin alimentación eléctrica.
Los electroimanes generan su principal campo de sujeción cuando sus bobinas reciben alimentación.
En sistemas automatizados que requieren un control eléctrico repetido de la función de sujeción, los electroimanes pueden ofrecer ventajas prácticas.
Sin embargo, necesitan una fuente de alimentación adecuada y deben funcionar dentro de sus límites eléctricos y térmicos especificados.
25. Electroimanes frente a pinzas de vacío
Las pinzas de vacío utilizan diferencias de presión para sujetar piezas compatibles.
Los electroimanes utilizan atracción magnética para mantener materiales ferromagnéticos adecuados.
La manipulación por vacío depende de factores como el sellado superficial y el sistema de vacío, mientras que la manipulación electromagnética depende de las propiedades magnéticas del material y las condiciones de contacto.
El método más apropiado debe seleccionarse según el material de la tapa, su geometría, la velocidad de producción y la secuencia de manipulación requerida.
26. Otras posibles aplicaciones industriales
Aunque su aplicación principal es la automatización de tapas metálicas, el MGK-E-80 también puede considerarse para otros componentes ferromagnéticos compatibles.
Algunos ejemplos son discos de acero, piezas circulares de chapa de acero, componentes estampados y determinados elementos ferromagnéticos pequeños de maquinaria.
Cada aplicación requiere evaluar la pieza real y la configuración de manipulación prevista.
No debe suponerse que el electroimán es adecuado para una carga únicamente porque esta contiene acero.
27. Selección del electroimán adecuado
La selección de un electroimán debe comenzar con el análisis de los requisitos del proceso productivo real.
La información relevante incluye dimensiones de la pieza, masa, calidad del material, espesor, perfil superficial, recubrimiento y superficie de contacto disponible.
También deben evaluarse el ciclo operativo de la máquina, el tiempo de sujeción bajo tensión, la disposición de montaje y la alimentación eléctrica.
Para aplicaciones industriales repetitivas, se recomienda realizar ensayos con piezas representativas antes de la aprobación definitiva.
28. Soluciones electromagnéticas personalizadas Magneteksan
Magneteksan desarrolla soluciones electromagnéticas a medida para automatización industrial, sujeción controlada y manipulación de materiales.
El MGK-E-80 combina un diseño anular Ø140xØ80×45 mm con funcionamiento a 24V DC, ciclo de trabajo del 50%, bobina de cobre y cuerpo de acero zincado.
Su abertura central Ø80 mm, seis puntos de fijación y salida lateral del cable ofrecen posibilidades de integración en maquinaria especialmente diseñada.
Según la aplicación, pueden estudiarse diseños personalizados de electroimanes con diferentes dimensiones, tensiones de funcionamiento, configuraciones de montaje o disposiciones de cableado.
Para una evaluación técnica o una solicitud de presupuesto, contacte con Magneteksan e indique las características de la pieza, la operación de sujeción requerida y el ciclo de producción.