Product Information
Extra Information
Product Information
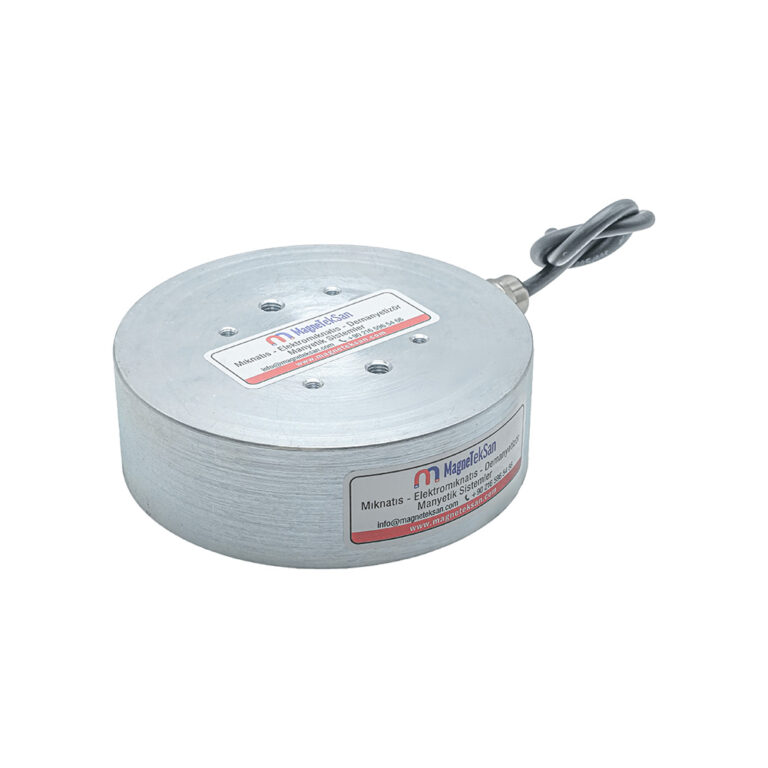
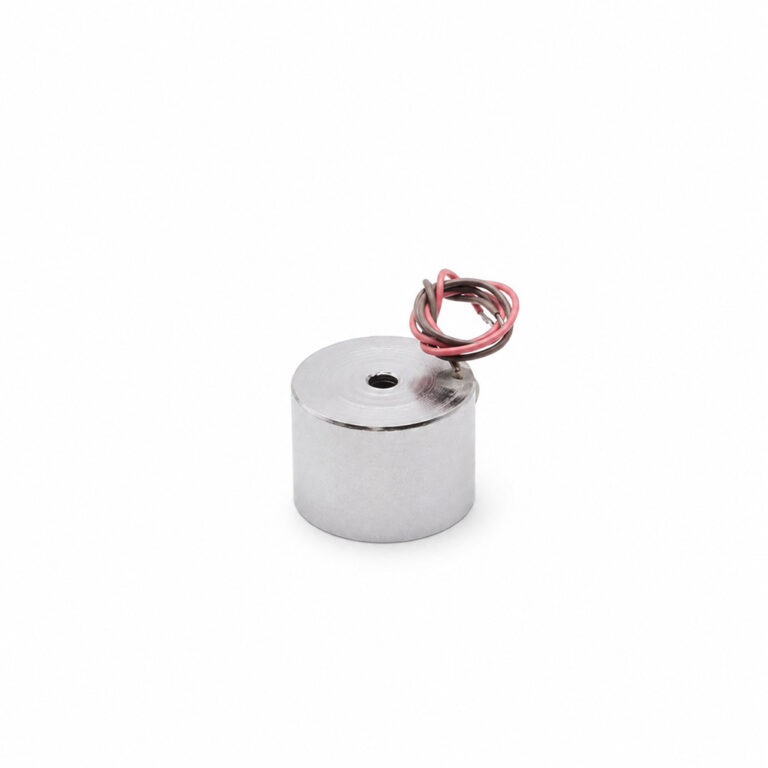
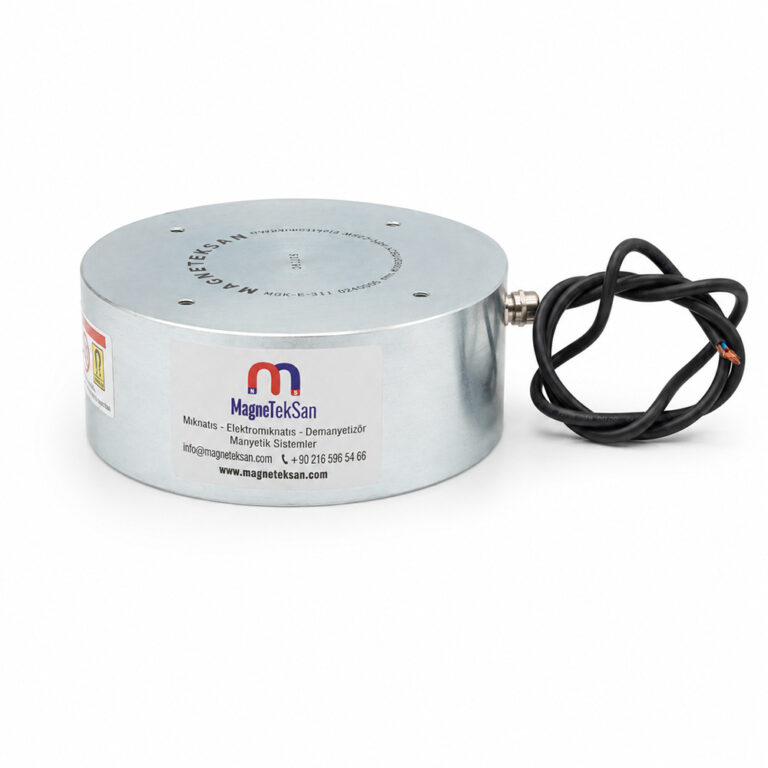
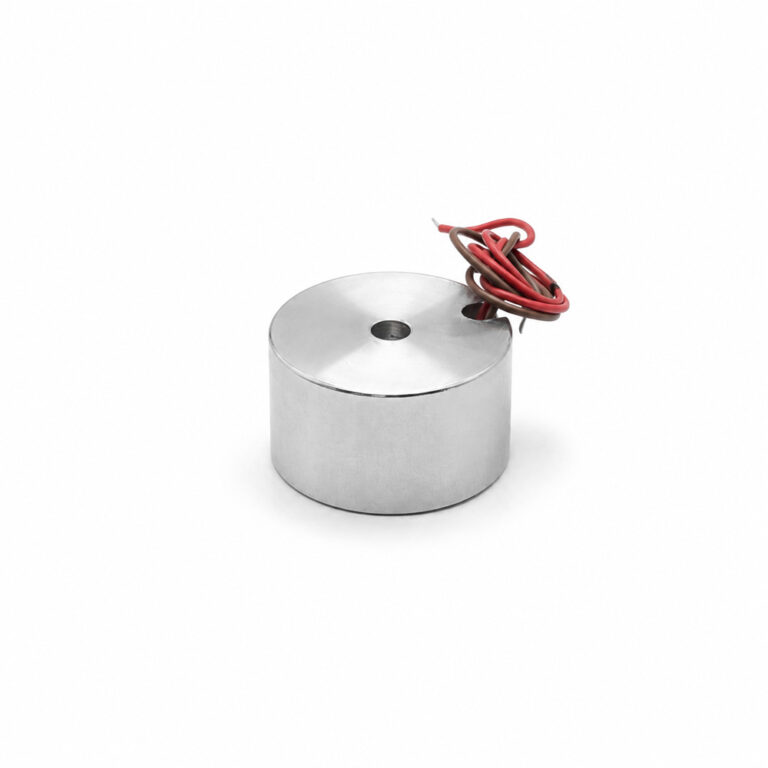
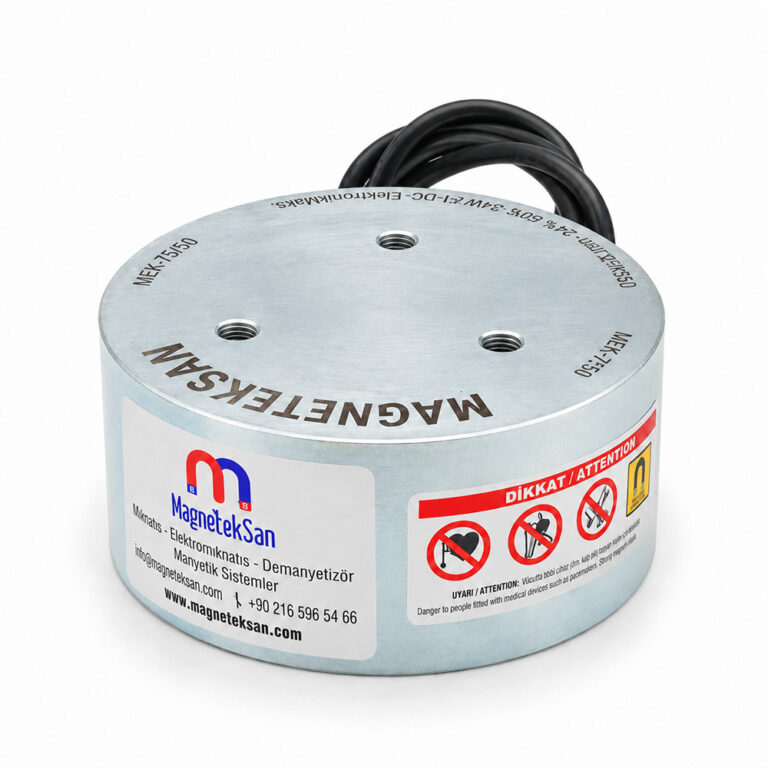
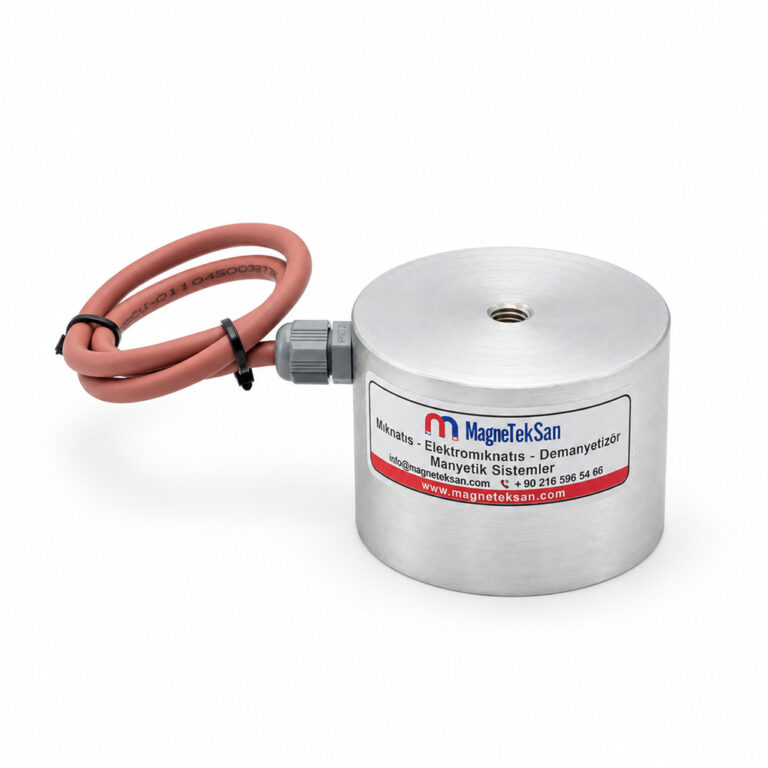
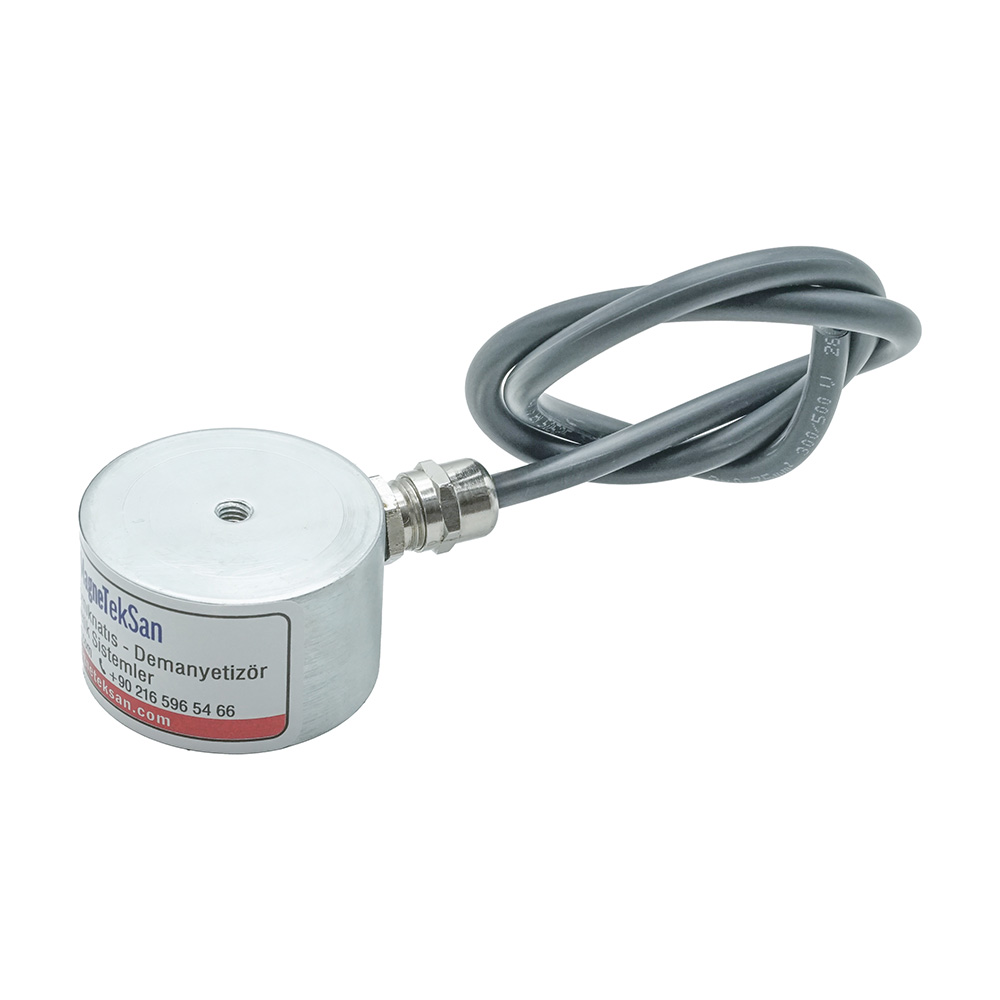
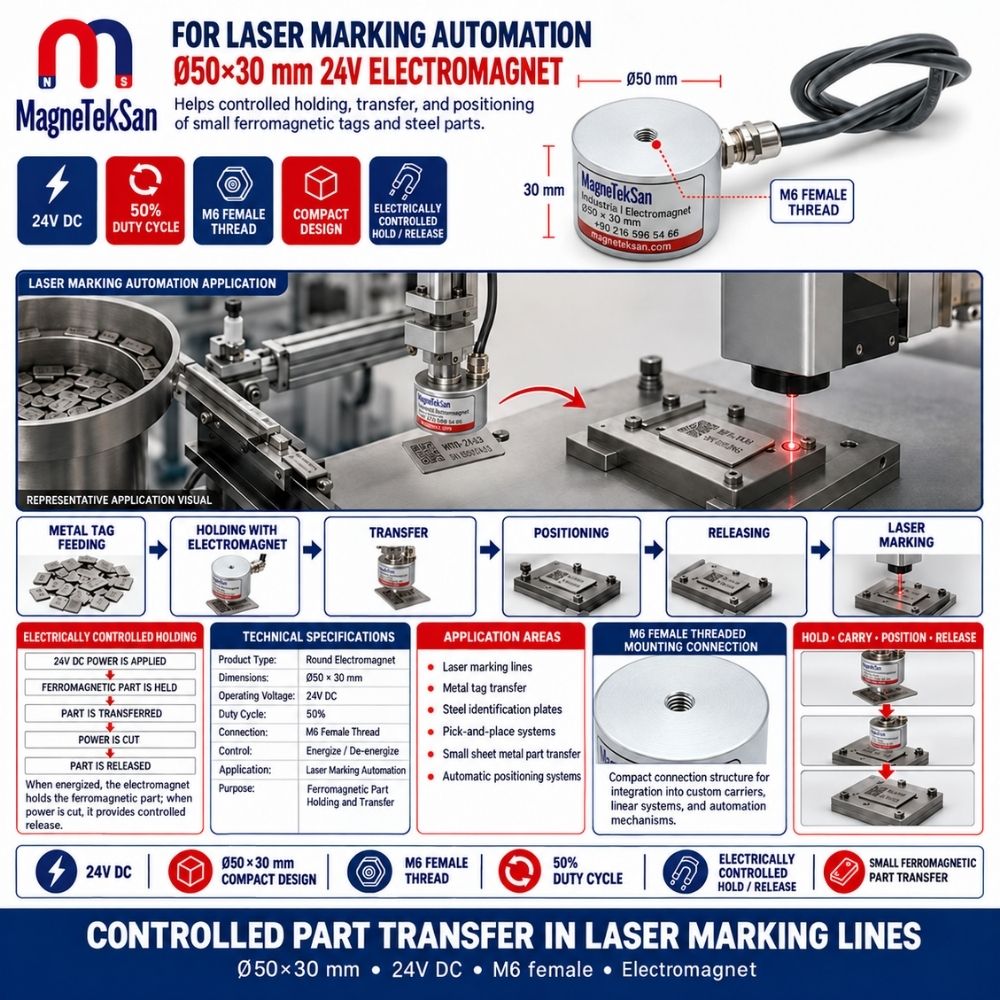
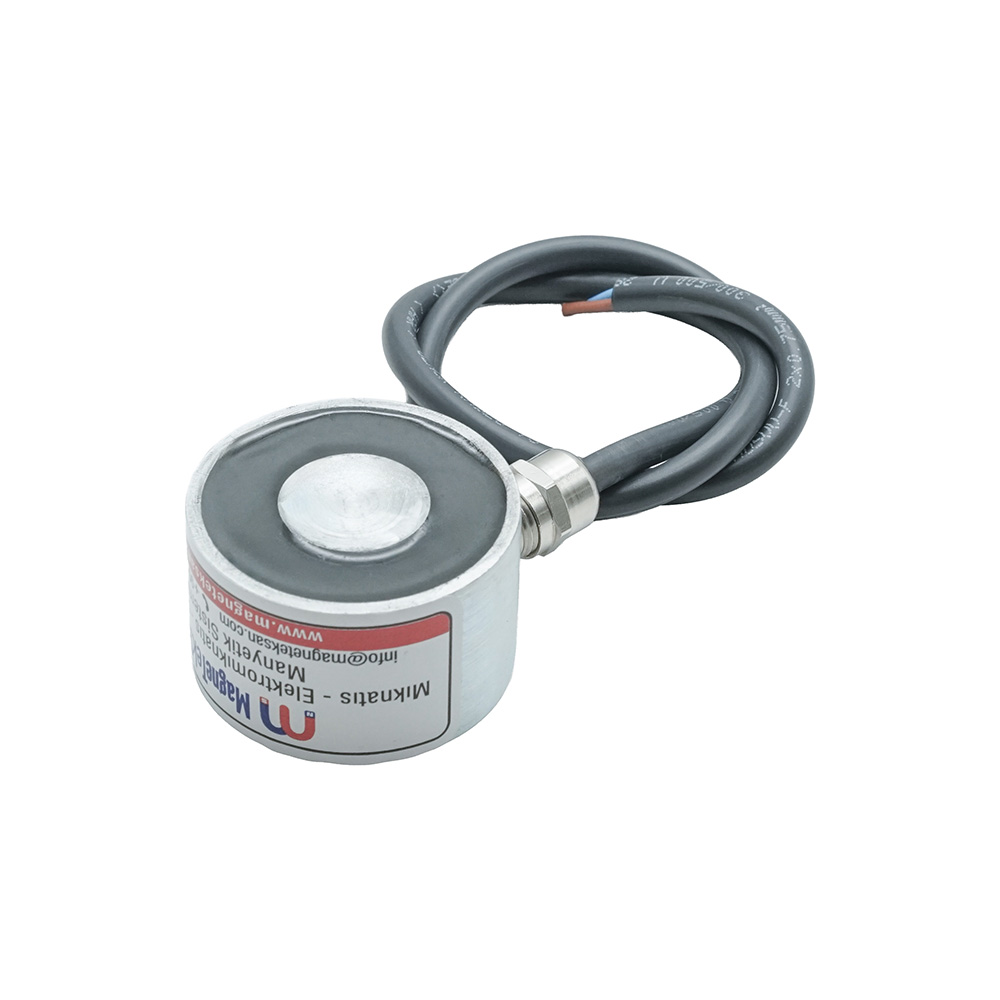
Elektromagnet Ø50×30 mm s napajanjem od 24V DC namijenjen je kontroliranom prihvaćanju, pozicioniranju i prijenosu malih feromagnetskih čeličnih identifikacijskih pločica i dijelova u automatiziranim sustavima za lasersko označavanje. Kompaktno okruglo kućište i unutarnji navoj M6 omogućuju integraciju s odgovarajućim pick and place mehanizmima, linearnim aktuatorima i posebno projektiranim nosačima strojeva. Uz radni ciklus od 50% pri 24V DC, elektromagnet omogućuje električno upravljano magnetsko držanje i otpuštanje tijekom isprekidanih proizvodnih ciklusa.
| Tehnička specifikacija | Opis |
|---|---|
| Vrsta proizvoda | Kompaktni okrugli elektromagnet |
| Promjer elektromagneta | Ø50 mm |
| Visina kućišta | 30 mm |
| Ukupne dimenzije | Ø50×30 mm |
| Radni napon | 24V DC |
| Radni ciklus | 50% pri 24V DC |
| Montažni priključak | Unutarnji navoj M6 |
| Način upravljanja | Električno UKLJ./ISKLJ. |
| Načelo rada | Elektromagnetsko privlačenje |
| Glavna primjena | Automatizacija laserskog označavanja |
| Prikladni dijelovi | Feromagnetske pločice i mali čelični dijelovi |
| Integracija u automatizaciju | Pick and place sustavi |
| Funkcija držanja | Električno upravljano magnetsko držanje |
| Način otpuštanja | Isključivanje električnog napajanja |
| Preporučeni način rada | Isprekidani rad |
| Glavna funkcija | Prihvaćanje i prijenos feromagnetskih dijelova |
Extra Information
1. Elektromagnet Ø50×30 mm za automatizaciju laserskog označavanja
Elektromagnet Ø50×30 mm s radnim naponom od 24V DC projektiran je za kontrolirano rukovanje malim feromagnetskim dijelovima u industrijskim sustavima za lasersko označavanje i kodiranje.
Njegova kompaktna cilindrična konstrukcija omogućuje integraciju u automatizirane mehanizme za dovod, pozicioniranje i prijenos dijelova, osobito kada je prostor za ugradnju ograničen.
Elektromagnet se može koristiti za prihvaćanje odgovarajućih čeličnih identifikacijskih pločica, njihov prijenos do uređaja za označavanje i otpuštanje na predviđenom položaju.
2. Zašto se elektromagneti koriste u linijama za lasersko označavanje?
Industrijsko lasersko označavanje zahtijeva precizno dovođenje dijelova na radnu poziciju. Komponente se mogu preuzimati iz sustava za dovod, prenositi do prihvatne naprave i pozicionirati prije označavanja.
Elektromagneti omogućuju električno upravljano držanje odgovarajućih feromagnetskih dijelova.
Integracijom elektromagneta s mehaničkim transportnim sustavom mogu se automatizirati ponavljajuće operacije prihvaćanja, prijenosa i postavljanja komponenti.
3. Kompaktni promjer Ø50 mm i visina kućišta 30 mm
Elektromagnet ima vanjski promjer Ø50 mm i visinu kućišta od 30 mm.
Ove dimenzije omogućuju razmatranje njegove primjene u kompaktnim strojnim sklopovima, transportnim mehanizmima s kratkim hodom i automatiziranim radnim stanicama s ograničenim prostorom.
Prije montaže potrebno je provjeriti kompatibilnost priključka i raspoloživog prostora s konstrukcijom stroja.
4. Radni napon od 24V DC
Ovaj elektromagnet radi na nazivnom naponu od 24V istosmjerne struje.
Kada se zavojnica napaja električnom strujom, stvara se magnetsko polje koje privlači odgovarajuće feromagnetske materijale prema aktivnoj prihvatnoj površini.
Napajanje i sklopne komponente moraju se odabrati u skladu sa stvarnim električnim zahtjevima elektromagneta.
Nazivni napon od 24V DC ne znači da je dopušten neprekidan rad.
5. Što znači radni ciklus od 50%?
Za ovaj elektromagnet naveden je radni ciklus od 50% pri 24V DC.
To znači da radni slijed mora uključivati odgovarajuća razdoblja uključenosti i mirovanja te da se uređaj ne smije smatrati prikladnim za trajno napajanje.
Primjerice, automatizirani ciklus može uključivati prihvaćanje, prijenos, otpuštanje dijela i čekanje.
Pri određivanju dopuštenog ciklusa potrebno je uzeti u obzir radni ciklus, toplinske uvjete i odgovarajuće upute proizvođača.
6. Može li elektromagnet ostati stalno uključen?
Ne smije se pretpostaviti da je ovaj model prikladan za neprekidno napajanje naponom od 24V DC.
Deklarirani radni ciklus od 50% zahtijeva odgovarajuće upravljanje razdobljima uključenosti i mirovanja.
U automatiziranom sustavu za lasersko označavanje zavojnica se može uključivati tijekom držanja i prijenosa dijela, a isključivati nakon njegova otpuštanja.
Primjene koje zahtijevaju neprekidno magnetsko držanje potrebno je zasebno procijeniti.
7. Montažni priključak s unutarnjim navojem M6
Elektromagnet je opremljen unutarnjim navojem M6 za mehaničko pričvršćivanje.
Ovaj priključak može se koristiti za integraciju s odgovarajućim nosačima, transportnim rukama, mehanizmima linearnog gibanja i posebno projektiranim automatizacijskim napravama.
Za pouzdanu montažu važni su pravilna dubina uvrtanja, mehaničko poravnanje i odgovarajući način pričvršćivanja.
Sama veličina navoja ne određuje dopušteno mehaničko opterećenje.
8. Kako radi elektromagnet?
Elektromagnet stvara magnetsko polje kada električna struja prolazi kroz njegovu unutarnju zavojnicu.
Kada se odgovarajući feromagnetski dio približi aktivnoj prihvatnoj površini, između elektromagneta i dijela može nastati magnetska privlačna sila.
Magnetsko držanje održava se dok je zavojnica pod naponom unutar dopuštenih radnih granica.
Nakon isključivanja napajanja magnetsko polje slabi, što omogućuje otpuštanje dijela. U pojedinim primjenama zaostali magnetizam ili mehaničko prianjanje mogu utjecati na ponašanje pri otpuštanju.
9. Električno upravljano držanje i otpuštanje
Jedna od glavnih prednosti elektromagneta u automatiziranim sustavima jest mogućnost električnog upravljanja njegovim radom.
Tipičan upravljački slijed može izgledati ovako:
Napajanje UKLJ. → Prihvaćanje dijela → Prijenos → Pozicioniranje → Napajanje ISKLJ. → Otpuštanje.
Ova metoda osobito je korisna u ponavljajućim proizvodnim procesima u kojima se komponente moraju premještati između definiranih položaja.
Konačna točnost pozicioniranja ovisi o cjelokupnom mehaničkom sustavu, a ne samo o elektromagnetu.
10. Rukovanje čeličnim identifikacijskim pločicama
Čelične identifikacijske pločice koriste se za označavanje komponenti, sljedivost i industrijsku identifikaciju.
Ako materijal pločice ima odgovarajuća feromagnetska svojstva, elektromagnet se može koristiti za njezino podizanje i prijenos unutar automatiziranog sustava za dovod.
Debljina pločice, geometrija, stanje površine i dostupna kontaktna površina utječu na stvarnu sposobnost držanja.
Prije završnog projektiranja transportnog mehanizma preporučuje se ispitivanje na reprezentativnim proizvodnim uzorcima.
11. Rukovanje malim feromagnetskim dijelovima
Osim identifikacijskih pločica, elektromagnet se može razmotriti za prijenos malih čeličnih ploča, podložnih pločica, diskova, štancanih dijelova i sličnih feromagnetskih komponenti.
Prikladnost pojedinog dijela ovisi o materijalu, dimenzijama, masi i raspoloživoj kontaktnoj površini.
Elektromagnet treba odabrati prema stvarnim zahtjevima primjene, bez pretpostavke o univerzalnoj sili držanja.
12. Primjena u Pick and Place sustavima
Pick and place sustavi premještaju komponente s položaja preuzimanja na unaprijed određeni položaj odlaganja.
Elektromagnet Ø50×30 mm može služiti kao magnetski prihvatni element u odgovarajućem mehanizmu ove vrste.
Može se integrirati s linearnim aktuatorima, pneumatskim osima, servomotornim mehanizmima ili posebno projektiranim transportnim sustavima.
Cjelokupan sustav mora osigurati odgovarajuće pozicioniranje, kontrolu gibanja i otpuštanje dijela u predviđenom trenutku.
13. Integracija sa sustavima linearnog gibanja
Sustavi linearnog gibanja često se koriste u kompaktnim automatiziranim proizvodnim strojevima.
Pomoću odgovarajućeg montažnog adaptera M6 elektromagnet se može pričvrstiti na pomična kolica ili transportni mehanizam.
Aktuator premješta elektromagnet između položaja preuzimanja i odlaganja, dok električni sustav upravlja stanjem magnetskog držanja.
Pri projektiranju potrebno je uzeti u obzir masu dijela, ubrzanje, smjer gibanja i raspoloživi mehanički prostor.
14. Integracija s pneumatskim transportnim sustavima
Pneumatski cilindri omogućuju ponavljajuća linearna gibanja u automatiziranim procesima rukovanja komponentama.
Pravilno projektiran montažni nosač može povezati elektromagnet s odgovarajućim pneumatskim mehanizmom.
Tijekom rada elektromagnet može držati feromagnetski dio dok ga pneumatski sustav premješta prema uređaju za označavanje.
Mehanička konstrukcija i upravljački slijed moraju spriječiti neželjeno pomicanje ili nekontrolirano otpuštanje dijela.
15. Upravljanje elektromagnetom putem PLC-a
Elektromagnetom se može upravljati putem pravilno dimenzioniranog električnog sklopa povezanog s programabilnim logičkim kontrolerom (PLC).
Tipičan slijed može uključivati naredbu za prihvaćanje, magnetsku aktivaciju, transportno gibanje, potvrdu položaja i isključivanje elektromagneta.
Zavojnica se ne smije izravno priključiti na PLC izlaz osim ako električne značajke i zahtjevi zaštite tog izlaza dopuštaju takvo povezivanje.
Odgovarajući sklopni element i zaštitu od prenapona uzrokovanih induktivnim opterećenjem treba odabrati projektant električnog sustava.
16. Pozicioniranje dijelova prije laserskog označavanja
Pravilno pozicioniranje dijelova važno je pri označavanju serijskih brojeva, identifikacijskih kodova, QR kodova i DataMatrix kodova.
Elektromagnet može prenijeti odgovarajući feromagnetski dio do uređaja za označavanje i otpustiti ga na predviđenom mjestu.
Međutim, samo magnetsko privlačenje ne jamči precizno centriranje ni točnu kutnu orijentaciju.
Za postizanje potrebne ponovljivosti mogu biti potrebne mehaničke vodilice, pozicijski klinovi ili posebne stezne naprave.
17. Automatski dovod metalnih identifikacijskih pločica
U automatiziranim procesima rukovanja pločicama čelični se dijelovi mogu dovoditi iz spremnika, ladica ili drugih uređaja za dovod.
Elektromagnet se može integrirati u mehanizam za dovod kako bi preuzeo odgovarajuću pločicu i prenio je na sljedeću radnu stanicu.
Kada su pločice složene jedna na drugu, magnetsko privlačenje može djelovati na više slojeva istodobno.
Pouzdanost pojedinačnog dovoda stoga ovisi o debljini pločica, načinu slaganja, udaljenosti prihvaćanja i konstrukciji mehanizma za dovod.
18. Može li elektromagnet prihvatiti samo jednu pločicu odjednom?
Prihvaćanje točno jedne pločice ne može se jamčiti samo na temelju dimenzija ili radnog napona elektromagneta.
Tanke čelične pločice složene u hrpu mogu se međusobno privlačiti ili istodobno reagirati na magnetsko polje.
Rezultat ovisi o magnetskim svojstvima, debljini, razmaku između slojeva i geometriji prihvaćanja.
Ako je potrebno pouzdano odvajanje pojedinačnih pločica, mehanizam za dovod treba ispitati sa stvarnim proizvodnim dijelovima.
19. Koji se materijali mogu magnetski držati?
Elektromagnet je namijenjen odgovarajućim feromagnetskim materijalima, uključujući mnoge dijelove izrađene od željeza i ugljičnog čelika.
Učinkovitost magnetskog držanja razlikuje se ovisno o sastavu materijala, debljini, geometriji i magnetskom krugu koji nastaje na kontaktnoj površini.
Nije svaki metalni dio prikladan za elektromagnetsko prihvaćanje.
Kompatibilnost materijala potrebno je provjeriti prije integracije uređaja u automatizirani proces.
20. Može li elektromagnet držati aluminijske ili bakrene dijelove?
Aluminij, bakar i mjed ne reagiraju na konvencionalni elektromagnet za držanje na isti način kao željezo ili magnetski ugljični čelik.
Zbog toga ovaj proizvod ne treba odabrati za navedene materijale bez zasebnog, tehnički provjerenog rješenja za rukovanje.
Činjenica da je dio izrađen od metala ne znači automatski da se može držati elektromagnetom.
Za neferomagnetske dijelove druge tehnologije prihvaćanja mogu biti prikladnije.
21. Može li elektromagnet držati pločice od nehrđajućeg čelika?
Magnetsko ponašanje nehrđajućeg čelika ovisi o njegovoj vrsti, metalurškoj strukturi i postupcima obrade.
Neke vrste nehrđajućeg čelika pokazuju značajno magnetsko privlačenje, dok druge reagiraju vrlo slabo.
Stoga se prikladnost pločica od nehrđajućeg čelika ne može odrediti samo prema općem nazivu materijala.
Prije odabira elektromagneta preporučuje se ispitivanje reprezentativnog uzorka u uvjetima sličnima stvarnom radu.
22. Koji čimbenici utječu na magnetsku silu držanja?
Stvarna sila držanja ovisi o međudjelovanju više čimbenika.
Među njima su materijal dijela, debljina, kontaktna površina, ravnost površine, zračni raspor, debljina zaštitnog premaza, geometrija i primijenjeni napon.
U automatiziranim sustavima za rukovanje važni su i gibanje dijela, ubrzanje te smjer opterećenja.
Bez odgovarajućih tehničkih podataka i ispitivanja u stvarnoj primjeni ne smije se pretpostaviti određena nosivost ili sila držanja.
23. Zašto je zračni raspor važan?
Zračni raspor predstavlja efektivnu udaljenost između aktivne površine elektromagneta i feromagnetskog dijela.
Boja, plastični premazi, zakrivljene površine, nečistoće i mehanički razmaci mogu povećati tu udaljenost.
S povećanjem zračnog raspora magnetska privlačna sila može se znatno smanjiti.
Za pouzdano rukovanje kontaktno područje treba projektirati tako da se nepotrebni razmaci smanje, uzimajući u obzir stvarnu geometriju dijela.
24. Elektromagnet ili vakuumska hvataljka?
Elektromagneti i vakuumske hvataljke rade prema različitim fizikalnim načelima.
Elektromagnet koristi magnetsko privlačenje i namijenjen je odgovarajućim feromagnetskim dijelovima. Za njegov rad nije potreban sustav za stvaranje vakuuma.
Vakuumska hvataljka koristi razliku tlakova i može biti prikladna i za nemagnetske materijale kada to dopuštaju površinski uvjeti i nepropusnost.
Za male čelične identifikacijske pločice elektromagnet može predstavljati alternativu vakuumskom prihvaćanju.
Konačni odabir treba temeljiti na materijalu dijela i proizvodnim zahtjevima.
25. Elektromagnet ili trajni magnet?
Trajni magnet neprekidno stvara magnetsko polje bez električnog napajanja.
Za otpuštanje dijela koji drži sustav s trajnim magnetima može biti potreban mehanički mehanizam za odvajanje ili drugo posebno rješenje.
Elektromagnet, s druge strane, omogućuje upravljanje magnetskim poljem uključivanjem i isključivanjem električnog napajanja.
Ta je značajka korisna u automatiziranim ciklusima koji zahtijevaju ponavljajuće prihvaćanje, prijenos i otpuštanje dijelova.
Stvarno ponašanje pri otpuštanju ipak treba provjeriti u predviđenim radnim uvjetima.
26. Primjene nakon laserskog označavanja
Elektromagnet se može koristiti i za odgovarajuće transportne operacije nakon završetka laserskog označavanja.
Na primjer, označena čelična pločica može se preuzeti iz prihvatne naprave i prenijeti do stanice za kontrolu kvalitete, razvrstavanje ili pakiranje.
Mogući proizvodni slijed je:
Lasersko označavanje → Magnetsko prihvaćanje → Prijenos → Kontrola / Pakiranje.
Elektromagnet obavlja funkciju rukovanja dijelom i sam ne izvodi postupak laserskog označavanja.
27. Kako odabrati odgovarajući elektromagnet?
Odabir elektromagneta zahtijeva procjenu više parametara od samih vanjskih dimenzija.
Važni čimbenici uključuju materijal dijela, masu, debljinu, kontaktnu geometriju, raspoloživi prostor za montažu, radni napon, potrebno vrijeme držanja i trajanje proizvodnog ciklusa.
Radni ciklus od 50% ovog modela mora se uzeti u obzir pri planiranju razdoblja uključenosti i mirovanja.
U ponavljajućim industrijskim primjenama ispitivanja s reprezentativnim dijelovima pomažu u procjeni prikladnosti elektromagneta i projektiranog sustava za rukovanje.
28. Magneteksan – Elektromagnetska rješenja za automatizaciju laserskog označavanja
Magneteksan razvija elektromagnetska rješenja za držanje i rukovanje dijelovima u industrijskoj automatizaciji, laserskom označavanju, prijenosu komponenti i izradi posebnih strojeva.
Elektromagnet Ø50×30 mm s napajanjem od 24V DC i unutarnjim navojem M6 predstavlja kompaktno rješenje za kontrolirano rukovanje odgovarajućim feromagnetskim čeličnim pločicama i malim dijelovima.
Njegova električno upravljana funkcija držanja i otpuštanja može se integrirati u posebno projektirane pick and place sustave, pod uvjetom da se pravilno uzmu u obzir mehanička konstrukcija, električno upravljanje i radni ciklus od 50%.
Magneteksan također može razmotriti prilagođena elektromagnetska rješenja prema dimenzijama dijelova, svojstvima materijala, zahtjevima montaže i uvjetima proizvodnih ciklusa.
Kontaktirajte Magneteksan za tehničko savjetovanje ili ponudu prilagođenu vašem projektu automatizacije laserskog označavanja.